ภาษาไทย
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






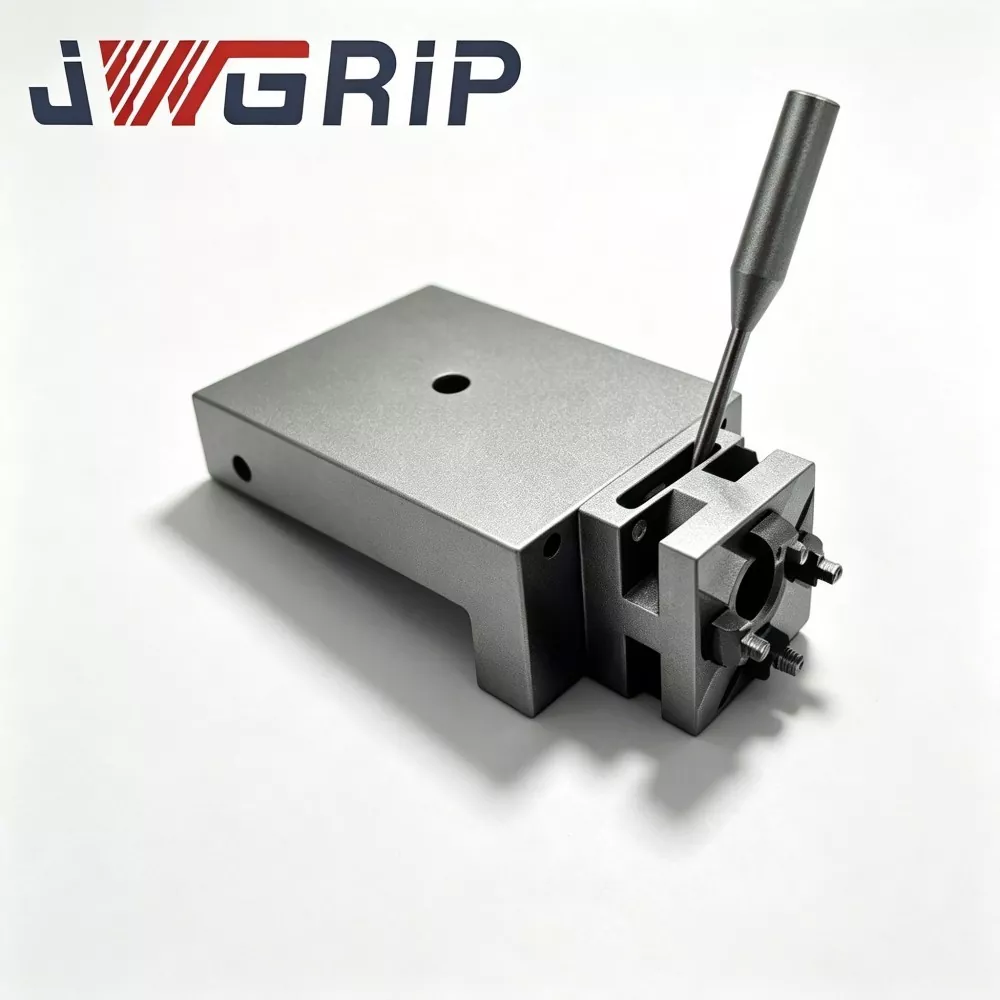
แขนเชื่อมต่อบานพับ UPC สำหรับตัวเปลี่ยนเครื่องมือเปลี่ยนหุ่นยนต์อย่างรวดเร็ว
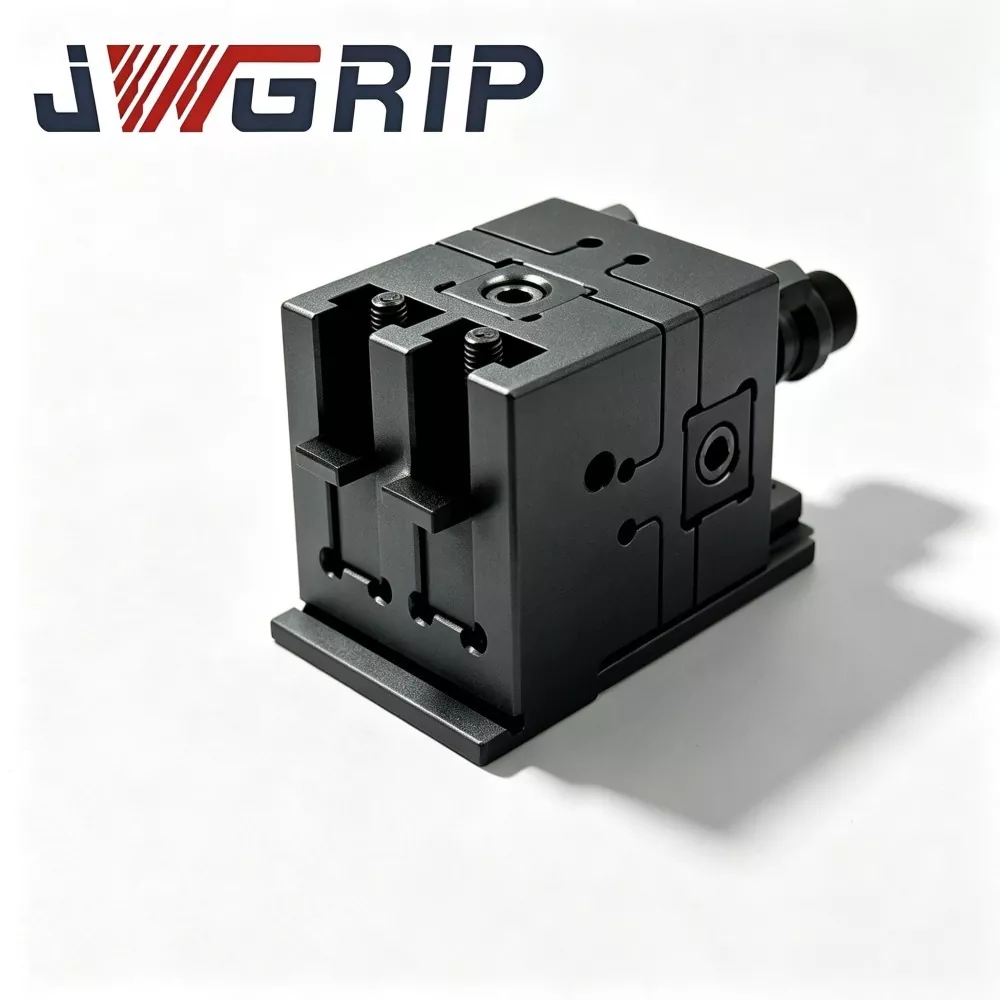
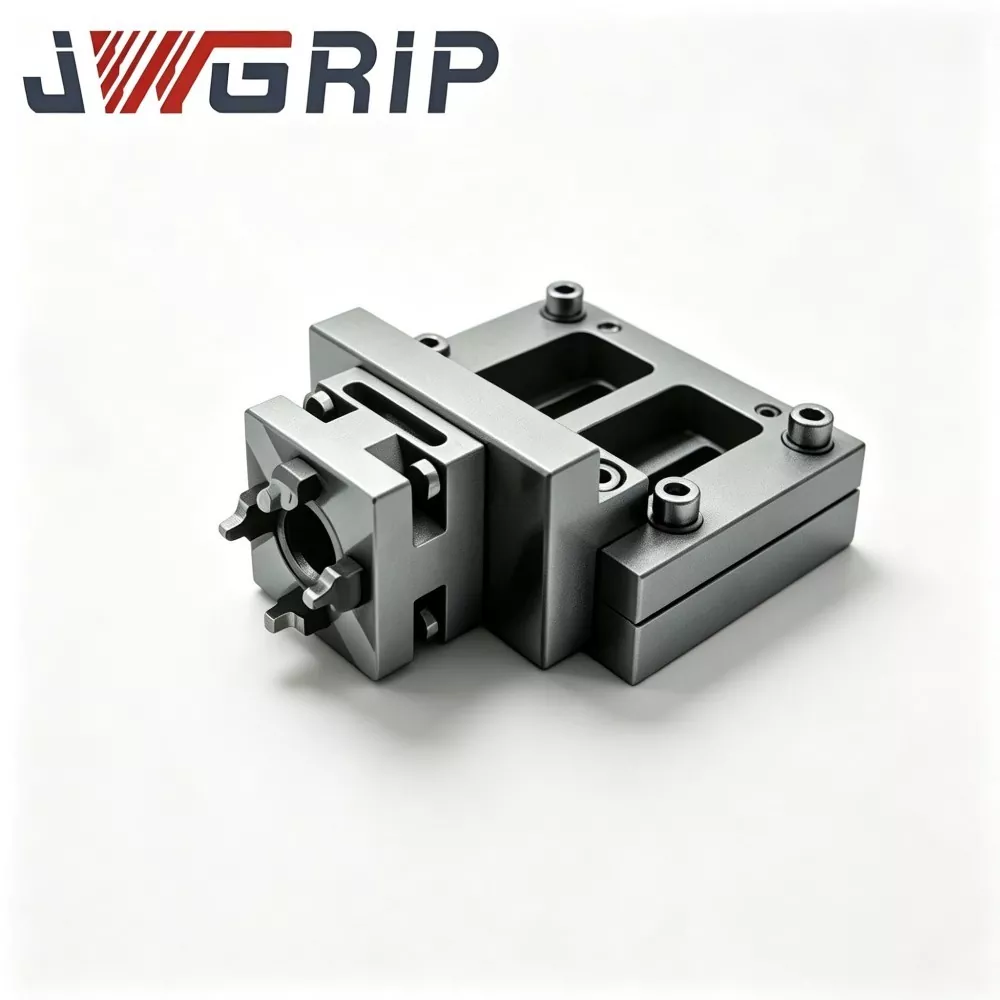
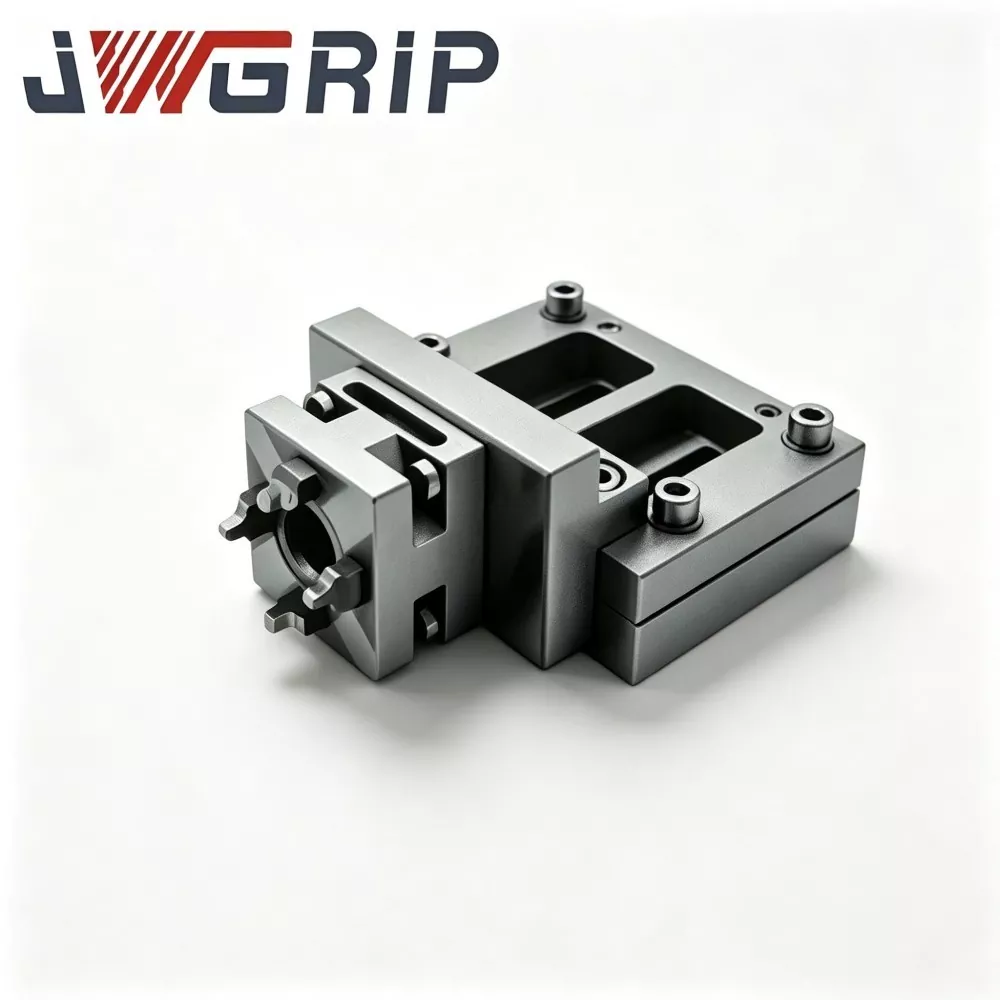
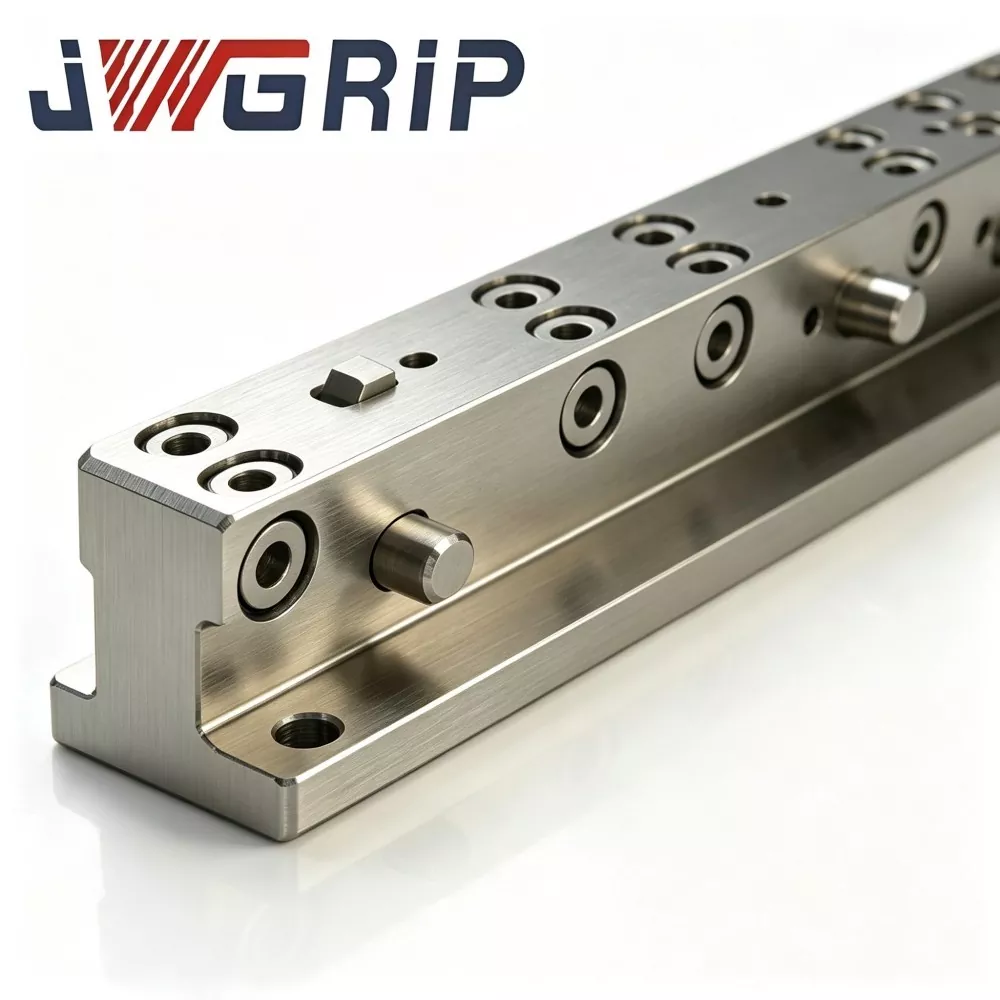
JWGRIP เป็นผู้ส่งออก OEM มืออาชีพของ UPC Hinge Linkage Arm สำหรับ Robot Quick Change Tool Changer ในประเทศจีน เป็นส่วนประกอบเชื่อมต่อโครงสร้างหลักที่ออกแบบมาเป็นพิเศษสำหรับการสลับฟิกซ์เจอร์อัตโนมัติของหุ่นยนต์และเซลล์การผลิตแบบยืดหยุ่น CNC ไร้คนขับ แขนเชื่อมต่อบานพับที่ได้รับการปรับปรุงประสิทธิภาพนี้ทำหน้าที่เป็นตัวกลางในการส่งแรงหลักระหว่างหุ่นยนต์ส่วนปลายเอฟเฟกต์และชุดพาเลทจุดศูนย์ของ UPC โดยสามารถล็อคทางกลไกและการปลดล็อคพาเลทจุดศูนย์ผ่านการเคลื่อนที่ของแกนหุ่นยนต์เท่านั้น ทำให้ไม่จำเป็นต้องใช้อุปกรณ์ขับเคลื่อนเสริมแบบนิวแมติกและไฮดรอลิกเพิ่มเติม
แขนเชื่อมต่อบานพับ UPC สำหรับตัวเปลี่ยนเครื่องมือเปลี่ยนด่วนของหุ่นยนต์ใช้โครงสร้างกลไกการเชื่อมต่อบานพับที่ได้รับการปรับปรุงให้มีความแม่นยำสูง ซึ่งแปลงการเคลื่อนที่เชิงเส้นของหุ่นยนต์ให้เป็นการยึดและการปลดล็อคพาเลทที่มั่นคงและเชื่อถือได้ ผลิตจากเหล็กโครงสร้างโลหะผสมที่มีความแข็งแรงสูง ผลิตภัณฑ์ผ่านการบำบัดบรรเทาความเครียดอย่างเข้มงวดหลังการตัดเฉือนหยาบ เพื่อขจัดความเครียดในการประมวลผลภายใน และรับประกันความเสถียรของโครงสร้างในระยะยาว
พื้นผิวข้อต่อบานพับได้รับการขัดเงาอย่างแม่นยำ ช่วยให้การเคลื่อนตัวของข้อต่อแบบวนเป็นไปอย่างราบรื่นและทนทานต่อการสึกหรอได้ดีเยี่ยม แขนเชื่อมต่อที่ติดตั้งมาพร้อมกับฟังก์ชันการชดเชยแบบลอยตัวสามารถดูดซับข้อผิดพลาดเล็กๆ น้อยๆ ในการวางตำแหน่งซ้ำๆ ในระหว่างการเชื่อมต่อหุ่นยนต์ ได้อย่างมีประสิทธิภาพ หลีกเลี่ยงการติดขัดของส่วนประกอบและความเสียหายทางโครงสร้างที่เกิดจากการเบี่ยงเบนการจัดตำแหน่งเล็กน้อย มีการใช้กันอย่างแพร่หลายในเซลล์การผลิต CNC แบบอัตโนมัติและเวิร์กช็อปการผลิตแบบไม่ใช้ไฟ ซึ่งช่วยเพิ่มเสถียรภาพและความต่อเนื่องของการดำเนินการแลกเปลี่ยนพาเลทแบบไร้คนควบคุมในระยะยาวได้อย่างมาก
โซลูชันการเปลี่ยนพาเลทของหุ่นยนต์แบบดั้งเดิม
1. โซลูชันส่วนใหญ่อาศัยกระบอกลมภายนอกหรือตัวกระตุ้นไฮดรอลิกที่ติดตั้งบนหน้าแปลนหุ่นยนต์เพื่อทำการล็อคและปลดล็อคจุดศูนย์ให้เสร็จสมบูรณ์ ทำให้น้ำหนักปลายแขนเพิ่มขึ้น ต้องมีการวางท่อก๊าซ-ของเหลวเพิ่มเติม และเพิ่มความเสี่ยงในการรั่วไหลและความล้มเหลว
2. ในเซลล์การผลิตอัตโนมัติที่มีความหนาแน่นสูง ท่อต่อพ่วงที่มากเกินไปจะรบกวนวิถีการเคลื่อนที่ของหุ่นยนต์ และทำให้พื้นที่ทำงานที่มีประสิทธิภาพลดลง
3. แขนเชื่อมต่อที่แข็งแรงธรรมดาไม่สามารถชดเชยการชดเชยตำแหน่งเล็กน้อยระหว่างการเชื่อมต่อหุ่นยนต์ได้ การวางตำแหน่งที่ไม่ตรงแนวเล็กน้อยทำให้เกิดความเครียดที่ผิดปกติ การติดขัดของกลไก และแม้กระทั่งความเสียหายถาวรต่อโครงสร้างการล็อคพาเลทแบบจุดศูนย์ ซึ่งเพิ่มเวลาหยุดทำงานของอุปกรณ์สำหรับการผลิตที่ไฟดับ
ข้อดีของการออกแบบหลัก
· ผลิตจากเหล็กโครงสร้างโลหะผสมที่มีความแข็งแรงสูง และผ่านกระบวนการบำบัดแบบบรรเทาความเครียดหลังการกลึงหยาบเพื่อขจัดความเครียดภายในที่เกิดจากการตัด
· พื้นผิวสัมผัสข้อต่อของบานพับผ่านการเจียรอย่างแม่นยำเพื่อรับประกันการเคลื่อนที่ของข้อต่อแบบวนอย่างราบรื่นและการสึกหรอของส่วนประกอบลดลง
· ฟังก์ชันลอยตัวของการเชื่อมโยงในตัวดูดซับข้อผิดพลาดในการจัดตำแหน่งเล็กๆ น้อยๆ ที่เกิดจากหุ่นยนต์ที่พิกัดความเผื่อการวางตำแหน่งซ้ำๆ ระหว่างการเชื่อมต่อ
· การล็อกและปลดล็อกพาเลทขับเคลื่อนโดยการเคลื่อนที่ของแกนหุ่นยนต์อย่างเต็มที่ โดยขจัดฮาร์ดแวร์เสริมที่ใช้พลังงานของไหล
· เข้ากันได้โดยตรงกับพาเลทจุดศูนย์ซีรีส์ UPC มาตรฐาน
ผลตอบรับจากผู้รวมเซลล์อัตโนมัติหลายรายช่วยยืนยันว่าแขนเชื่อมต่อนี้ช่วยปรับปรุงการตั้งค่าส่วนปลายแขนกลของหุ่นยนต์ ลดปริมาณชิ้นส่วนเสริมต่อพ่วง และเพิ่มความน่าเชื่อถือในการสลับพาเลทอัตโนมัติภายใต้การผลิตแบบอัตโนมัติที่ใช้เวลานาน
มูลค่าการสมัคร
JWGRIP UPC Hinge Linkage Arm สำหรับ Robot Quick Change Tool Changer เป็นส่วนประกอบในการดำเนินการเปลี่ยนผ่านทางกลสำหรับหน่วยเปลี่ยนเกียร์ปลายหุ่นยนต์ สร้างขึ้นโดยมีจุดประสงค์เพื่อจับคู่กับเครื่องเปลี่ยนเครื่องมือเปลี่ยนเร็วของหุ่นยนต์มาตรฐาน UPC ช่วยแก้ปัญหาการเปลี่ยนสวิงและความท้าทายในการปรับท่าทางอย่างละเอียดระหว่างนิตยสารเครื่องมือและเอฟเฟกต์ปลายหุ่นยนต์
ในระหว่างรอบการเปลี่ยนเครื่องมืออัตโนมัติของหุ่นยนต์ การเบี่ยงเบนของตำแหน่งแทบจะหลีกเลี่ยงไม่ได้ ซึ่งเกิดขึ้นจากความทนทานต่อการวางตำแหน่งข้อต่อของหุ่นยนต์ การชดเชยการติดตั้งนิตยสารเครื่องมือ และการโก่งตัวของฟิกซ์เจอร์ภายใต้น้ำหนักของตัวเอง โครงสร้างการเชื่อมต่อแบบคงที่ที่เข้มงวดจะทำให้เกิดแรงกระแทกอย่างรุนแรงเมื่อเชื่อมต่อ
ผลที่ตามมาเล็กน้อย: แผ่นเปลี่ยนอย่างรวดเร็วทำให้หมุดมีรอยถลอกและการติดขัดของด็อกกิ้ง
ผลที่ตามมาร้ายแรง: ความเสียหายของตัวลดหุ่นยนต์, การทำลายชุดล็อคภายในที่เปลี่ยนเร็ว, อายุการใช้งานของระบบเปลี่ยนเร็วทั้งหมดสั้นลง
การเชื่อมต่อแบบแข็งทั่วไปมีความสามารถในการชดเชยลอยตัวเชิงมุมเป็นศูนย์ ซึ่งทำให้ข้อกำหนดที่เข้มงวดอย่างยิ่งเกี่ยวกับความแม่นยำในการติดตั้งฟิกซ์เจอร์ แม้แต่การวางแนวที่ไม่ถูกต้องในการติดตั้งเพียงเล็กน้อยก็อาจทำให้เกิดความล้มเหลวในการเทียบท่าและการอุดตันทางกลไกในระหว่างการปรับใช้โครงการ
JWGRIP hinge linkage arm uses special hinge-swing linkage architecture. While preserving high overall structural rigidity, it delivers adjustable floating compensation:
การเบี่ยงเบนตำแหน่งออฟเซ็ตระหว่างการเชื่อมต่อและแรงกระแทกทางกลบัฟเฟอร์
ผ่อนคลายข้อกำหนดด้านความแม่นยำสำหรับหุ่นยนต์และเครื่องเปลี่ยนเครื่องมือแบบเปลี่ยนเร็ว
ตระหนักถึงการจัดตำแหน่งแท่นเชื่อมต่อเครื่องมือที่ปรับเปลี่ยนได้เองและการเคลื่อนไหวแบบหยิบและปล่อยของหุ่นยนต์ที่ราบรื่น
ปรับสมดุลข้อกำหนดน้ำหนักเบาและความแข็งแรงทางกลเพื่อให้เป็นไปตามขีดจำกัดการรับน้ำหนักปลายหุ่นยนต์
แขนเชื่อมต่อบานพับ UPC สำหรับ Robot Quick Change Tool Changer ถูกนำมาใช้กันอย่างแพร่หลายสำหรับการเปลี่ยนนิตยสารเครื่องมือ การสลับแบบหมุนเครื่องมือหลายเครื่องมือ และงานหยิบและวางพาเลทอัตโนมัติ ช่วยลดภาระงานการดีบักในสถานที่และเพิ่มความเสถียรและอายุการใช้งานของเวิร์กโฟลว์ที่เปลี่ยนแปลงอย่างรวดเร็วของหุ่นยนต์ โดยทำหน้าที่เป็นอุปกรณ์เสริมเชื่อมต่อทางกลที่สำคัญสำหรับการสร้างเวิร์กสเตชันที่เปลี่ยนแปลงอย่างรวดเร็วของหุ่นยนต์ตามมาตรฐาน JWGRIP UPC

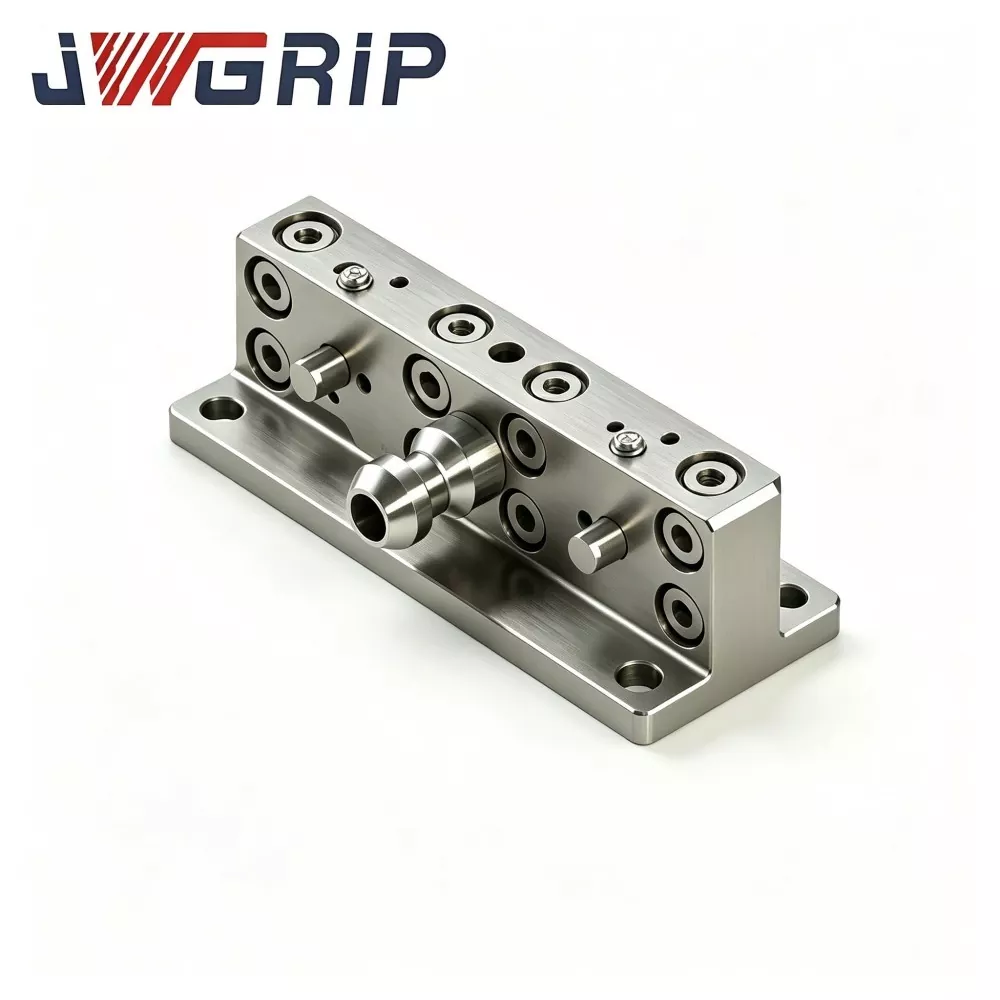
เค้าโครงโครงสร้างภายใน
แขนเชื่อมต่อบานพับ UPC ของ JWGRIP ประกอบขึ้นจากโมดูลหลักหลายโมดูล: ตัวเชื่อมต่อหลัก ข้อต่อหมุนด้วยบานพับคู่ หน้าแปลนเชื่อมต่อแบบเปลี่ยนเร็วมาตรฐาน UPC ฐานติดตั้ง โครงสร้างจำกัดการหยุด ตลอดจนชุดประกอบซีลสารหล่อลื่น
ตัวเชื่อมโยงหลัก: อลูมิเนียมอัลลอยด์เกรดการบินและอวกาศที่มีความแข็งแรงสูงด้วยเครื่องจักรอย่างแม่นยำ
เพลาหมุนแบบบานพับ: เหล็กโลหะผสมที่มีความแข็งแรงสูงผ่านกระบวนการชุบและอบคืนตัวด้วยความร้อน
เพลาหมุนแต่ละอันมีบุชชิ่งที่ทนทานต่อการสึกหรอพร้อมโครงสร้างซีลกันฝุ่น ปิดกั้นสารหล่อเย็นในการตัด ฝุ่นจากเวิร์คช็อป และเศษโลหะไม่ให้เข้าสู่คู่เสียดสีแบบหมุน
อินเทอร์เฟซหนึ่งเชื่อมต่อกับหน้าแปลนตัวเปลี่ยนเครื่องมือแบบเปลี่ยนเร็วของหุ่นยนต์ ปลายด้านตรงข้ามเชื่อมต่อกับฟิกซ์เจอร์ด้านนิตยสารเครื่องมือหรืออะแดปเตอร์เครื่องมือ
กลไกการทำงาน
1. เมื่อหุ่นยนต์ดำเนินการเคลื่อนไหวโดยเปลี่ยนเครื่องมือ หุ่นยนต์ส่วนท้ายจะขับเคลื่อนแขนเชื่อมต่อทั้งหมด
2. ที่ระยะการเชื่อมต่อที่เปลี่ยนแปลงอย่างรวดเร็ว ข้อต่อบานพับช่วยให้สวิงลอยอยู่ภายในขอบเขตเชิงมุมที่กำหนดไว้ล่วงหน้า เพื่อแก้ไขข้อผิดพลาดในการวางตำแหน่งและการวางแนวการติดตั้งฟิกซ์เจอร์ที่ไม่ตรง การชดเชยแบบลอยตัวจะเปิดใช้งานเฉพาะระหว่างการจัดตำแหน่งด็อกกิ้งเท่านั้น
3. เมื่อการล็อคแบบเปลี่ยนด่วนเสร็จสิ้น ให้ประกอบโครงสร้างจำกัดการหยุดและล็อคข้อต่อบานพับ แขนเชื่อมต่อจะเปลี่ยนเป็นสถานะแข็ง โดยปิดใช้งานการเคลื่อนที่แบบสวิงทั้งหมด ทำให้มั่นใจได้ถึงท่าทางเครื่องมือที่มั่นคงตลอดขั้นตอนการตัดเฉือนที่ตามมา
จุดแข็งในการแข่งขันหลัก
1. ±3° การออกแบบการชดเชยบานพับแบบลอยตัว ดูดซับความเบี่ยงเบนของตำแหน่งหุ่นยนต์และการวางแนวที่ไม่ตรงของฟิกซ์เจอร์ บัฟเฟอร์แรงชนของการเชื่อมต่อ ป้องกันความเสียหายจากการชนกันอย่างรุนแรงต่อเพลตที่เปลี่ยนเร็วและตัวลดขนาดหุ่นยนต์ และลดมาตรฐานความแม่นยำในการติดตั้งที่ไซต์งาน
2. การกำหนดค่าวัสดุไฮบริดน้ำหนักเบาแต่มีความแข็งแรงสูง อลูมิเนียมอัลลอยด์ความแข็งแรงสูงเกรดการบินและอวกาศสำหรับตัวเชื่อมโยงช่วยลดภาระการโหลดปลายหุ่นยนต์ เพลาบานพับเหล็กโลหะผสมที่ผ่านการอบชุบด้วยความร้อนให้ความต้านทานการสึกหรอและความต้านทานแรงบิดที่ดีเยี่ยม โดดเด่นด้วยความสมดุลที่เหมาะสมที่สุดระหว่างน้ำหนักเบาและความเชื่อถือได้ของโครงสร้าง
3. กลไกการหยุดจำกัดในตัวที่มีส่วนร่วมด้วยตนเอง ระดับความอิสระของการสวิงจะล็อคโดยอัตโนมัติทันทีหลังจากเชื่อมต่อและล็อคเสร็จสิ้น รักษาความแข็งแกร่งอย่างเต็มที่ในสถานะการตัดเฉือนและลดการสั่นของเครื่องมือ โดยผสมผสานการชดเชยการลอยตัวของเฟสการเชื่อมต่อและความแข็งแกร่งสูงของเฟสการประมวลผลไว้ในเครื่องเดียว
4. ชุดประกอบบุชเพลาหมุนแบบปิดผนึกฝุ่น แยกเศษโลหะ น้ำมันตัด และฝุ่นจากโรงงาน หลีกเลี่ยงการอุดตันของบานพับคู่แบบหมุนและการเสียดสีแบบเร่ง เหมาะกับสภาพแวดล้อมการตัดเฉือนในโรงงานที่รุนแรง และยืดอายุการใช้งานของแขนเชื่อมต่อ
5. อินเทอร์เฟซการเชื่อมต่อหน้าแปลนข้อมูลจำเพาะ UPC มาตรฐาน เชื่อมต่อกับตัวเปลี่ยนเครื่องมือเปลี่ยนอย่างรวดเร็วของหุ่นยนต์ JWGRIP UPC ได้อย่างราบรื่น โดยไม่ต้องแก้ไขหน้าแปลนเพิ่มเติม ติดตั้งและเปลี่ยนได้ง่าย เข้ากันได้กับโซลูชันการเปลี่ยนแปลงอย่างรวดเร็วของปลายหุ่นยนต์กระแสหลักในตลาด
6. บริการปรับแต่งที่ไม่ได้มาตรฐานของ OEM แบบยืดหยุ่น สามารถปรับความยาวแขน มุมชดเชยการสวิง รูปแบบรูยึดหน้าแปลน และความสามารถในการรับน้ำหนักสูงสุดได้ทั้งหมด โซลูชันแบบกำหนดเองรองรับหุ่นยนต์รุ่นต่างๆ และข้อกำหนดเค้าโครงนิตยสารเครื่องมือที่แตกต่างกัน
สถานการณ์การใช้งาน
1. เวิร์กสเตชันอัตโนมัติแบบยืดหยุ่น FMS หุ่นยนต์ใช้การสลับแบบหมุนอัตโนมัติสำหรับอุปกรณ์จับยึดและพาเลทหลายรายการ เมื่อจับคู่กับตัวเปลี่ยนเครื่องมือแบบเปลี่ยนด่วนของ JWGRIP UPC จะช่วยขจัดความยุ่งยากในการจัดตำแหน่งด็อกกิ้งที่เกิดจากออฟเซ็ตการติดตั้งนิตยสารเครื่องมือ
2. หุ่นยนต์ CNC กำลังโหลดและขนเซลล์ หุ่นยนต์จะจัดการพาเลทฟิกซ์เจอร์สำหรับการขนถ่ายพาเลทในเครื่องจักร แขนเชื่อมต่อบานพับดูดซับแรงกระแทกจากการเชื่อมต่อและเพิ่มความต่อเนื่องและเสถียรภาพสำหรับการดำเนินการเปลี่ยนการผลิต
3. สถานีเปลี่ยนบัฟเฟอร์นิตยสารเครื่องมือ Robot หุ่นยนต์ดึงเครื่องมือที่หลากหลายจากนิตยสารเครื่องมือหลายซ้ำหลายครั้ง ทนต่อข้อผิดพลาดในการติดตั้งนิตยสารเครื่องมือและลดความถี่ความล้มเหลวในการเชื่อมต่อ
4. สายการผลิตสวิตช์อัตโนมัติของแม่พิมพ์และฟิกซ์เจอร์ รับรู้การสลับอัตโนมัติสำหรับแม่พิมพ์ เม็ดมีดของแม่พิมพ์ และจิ๊ก ลดแรงงานในการดีบักในสถานที่และลดรอบการทดสอบการทำงานของเวิร์กสเตชัน
5. การปรับปรุงสำหรับอุปกรณ์อัตโนมัติที่ไม่ได้มาตรฐาน เพิ่มฟังก์ชันความเข้ากันได้แบบลอยตัวให้กับเอฟเฟกต์ปลายหุ่นยนต์ที่มีอยู่ ไม่จำเป็นต้องเปลี่ยนชุดประกอบแบบเปลี่ยนเร็วทั้งหมด
ขั้นตอนการติดตั้ง
1. ก่อนการติดตั้ง ให้เช็ดพื้นผิวสัมผัสที่สะอาดของหน้าแปลนแบบเปลี่ยนเร็ว UPC และหน้าแปลนเชื่อมต่อแขนเชื่อมต่อ กำจัดเศษและการปนเปื้อนของน้ำมัน เพื่อให้ได้พื้นผิวที่เรียบพอดี ป้องกันความเครียดพิเศษของข้อต่อบานพับที่เกิดจากการเอียงการติดตั้ง
2. ขันสลักเกลียวเชื่อมต่อหน้าแปลนให้แน่นตามค่าแรงบิดที่ระบุอย่างเคร่งครัด ห้ามใช้การยึดด้วยแรงบิดเกินเพื่อหลีกเลี่ยงการเสียรูปของแขนเชื่อมต่อและการติดขัดของบานพับ
3. หลังการประกอบ แกว่งแขนเชื่อมต่อด้วยตนเองเพื่อตรวจสอบการเคลื่อนไหวของบานพับได้อย่างราบรื่นโดยไม่ติดขัด ยืนยันว่าโครงสร้างลิมิตสต็อปทำงานได้ตามปกติ
4. ทำการดีบักการสอนในหุ่นยนต์ให้เสร็จสิ้น กำหนดค่าความเร็วในการเข้าใกล้การเชื่อมต่อที่เหมาะสม ห้ามใช้การเชื่อมต่อแบบกระแทกกระแทกด้วยความเร็วสูง เพื่อหลีกเลี่ยงไม่ให้มุมชดเชยบานพับเกินและความเสี่ยงที่กลไกจะโอเวอร์โหลด
5. หลังจากขั้นตอนการล็อคแบบเปลี่ยนด่วนเสร็จสิ้น ให้ตรวจสอบว่ากลไกการหยุดจำกัดได้ล็อคอิสระในการสวิงของแขนเชื่อมต่อ และไม่มีการโยกเยกของเครื่องมือ จากนั้นคุณอาจเริ่มจับงานหรืองานตัดเฉือนได้
6. ดำเนินการบำรุงรักษาตามปกติ: หล่อลื่นจุดหล่อลื่นเพลาบานพับตามกำหนดเวลา ขจัดคราบสะสมรอบๆ ชิ้นส่วนซีลเพลา ตรวจสอบสภาพการสึกหรอของบุชชิ่งเมื่อการสวิงของบานพับช้าลง
7. อย่าใช้การตัดหรือการประมวลผลที่รับภาระหนักก่อนที่การล็อคแบบเปลี่ยนด่วนจะเสร็จสิ้น ปกป้องข้อต่อบานพับจากโหลดแรงบิดด้านข้าง และป้องกันความเสียหายถาวรของแขนเชื่อมต่อ
คู่มือการวินิจฉัยและแก้ไขข้อผิดพลาด
1. ปรากฏการณ์ข้อผิดพลาด: การเทียบท่าล้มเหลวบ่อยครั้งและการติดขัดของกลไกระหว่างการเปลี่ยนหุ่นยนต์อย่างรวดเร็ว
สาเหตุที่เป็นไปได้: ช่วงการชดเชยการแกว่งบานพับไม่เพียงพอ การเบี่ยงเบนเส้นทางการสอนของหุ่นยนต์มากเกินไป การติดตั้งหน้าแปลนเบ้; เศษโลหะติดอยู่ภายในแกนบานพับ
มาตรการรับมือ: ตรวจสอบประสิทธิภาพการสวิงบานพับตามปกติ ปรับวิถีการเคลื่อนที่ของหุ่นยนต์ให้เหมาะสม ปรับเทียบความขนานของหน้าแปลนอีกครั้ง ทำความสะอาดเศษเศษรอบๆ โซนซีลเพลา
2. ปรากฏการณ์ข้อผิดพลาด: เครื่องมือโยกเยกเกิดขึ้นหลังจากการล็อค
สาเหตุที่เป็นไปได้: กลไกการจำกัดการหยุดการมีส่วนร่วมที่ไม่สมบูรณ์ ตัวเปลี่ยนเครื่องมือเปลี่ยนด่วน UPC ไม่ได้ล็อคอย่างสมบูรณ์ สลักเกลียวยึดหน้าแปลนหลวม
มาตรการรับมือ: ตรวจสอบการมีส่วนร่วมทั้งหมดของโครงสร้างหยุด ตรวจสอบสถานะการล็อคการเปลี่ยนแปลงอย่างรวดเร็วของ UPC อีกครั้ง สลักเกลียวเชื่อมต่อหน้าแปลนแรงบิดใหม่
3. ปรากฏการณ์ข้อผิดพลาด: การแกว่งข้อต่อบานพับแข็งหรือติดสนิท
สาเหตุที่เป็นไปได้: เศษและน้ำยาหล่อเย็นในการตัดทะลุบุชชิ่งบานพับ; การสึกหรอของส่วนประกอบบุชชิ่ง การเปลี่ยนรูปเพลาหมุน
มาตรการรับมือ: ถอดชิ้นส่วนและชะล้างสิ่งปนเปื้อนที่บานพับภายในออก เปลี่ยนบูชที่ชำรุด เปลี่ยนแขนเชื่อมต่อทั้งหมดหากเกิดการเสียรูปของเพลา
4. ปรากฏการณ์ข้อผิดพลาด: การเสียรูปของแขนเชื่อมต่อหรือความเสียหายจากการแตกร้าว
สาเหตุที่เป็นไปได้: โหลดในการทำงานเกินพิกัดโหลดสูงสุด; ผลกระทบจากการเชื่อมต่อที่รุนแรง แรงบิดในการตัดที่ใช้ภายใต้สภาวะบานพับที่ปลดล็อค
มาตรการรับมือ: หยุดการใช้งานและเปลี่ยนแขนเชื่อมต่อ ประเมินพารามิเตอร์โหลดในทางปฏิบัติอีกครั้ง ตรวจสอบให้แน่ใจว่าการล็อคที่เปลี่ยนแปลงอย่างรวดเร็วเสร็จสิ้นก่อนเริ่มการตัดเฉือน
การจัดบรรจุภัณฑ์และการจัดส่ง
มีการเคลือบป้องกันสนิมที่พื้นผิวกับแขนเชื่อมต่อบานพับ JWGRIP UPC ทุกอัน ตำแหน่งเพลาบานพับเคลือบด้วยจาระบีป้องกันสนิม จากนั้นแต่ละยูนิตจะบรรจุด้วยถุงป้องกัน PE แยกกัน
คำสั่งซื้อชุดเล็กจะบรรจุด้วยกล่องสำหรับงานหนัก คำสั่งซื้อโครงการจำนวนมากใช้กล่องไม้กันกระแทกซึ่งติดตั้งด้วยวัสดุบุบัฟเฟอร์ ซึ่งช่วยปกป้องใบหน้าเชื่อมต่อหน้าแปลนและชุดประกอบแบบหมุนบานพับจากความเสียหายจากการขนส่ง
เอกสารทางเทคนิคการว่าจ้างการติดตั้งฉบับเต็มจะแนบมากับการจัดส่งแต่ละครั้ง
ระยะเวลาในการผลิตมาตรฐาน: 10-17 วันทำการ ข้อกำหนดมาตรฐานที่เลือกไว้จะรักษาสต็อกสินค้าที่พร้อมจัดส่ง
มีการประเมินตัวอย่างฟรี ค่าขนส่งตัวอย่างจะต้องดำเนินการโดยผู้ซื้อ
คำสั่งซื้อที่ไม่ใช่แบบ OEM ของ OEM รองรับการปรับเปลี่ยนความยาวแขน มุมการชดเชย รวมถึงรูปแบบรูแปลน
การสนับสนุนหลังการขาย
มีเอกสารทางเทคนิคและคำแนะนำออนไลน์ระยะไกลสำหรับปัญหาการติดตั้งและการทดสอบการใช้งาน
คุณสามารถซื้อชิ้นส่วนอะไหล่ที่สวมใส่ได้ เช่น บูชบานพับแยกจากกันเพื่อเปลี่ยนภาคสนาม
สำหรับการสั่งซื้อโครงการจำนวนมาก สามารถจัดเตรียมบริการทดสอบการใช้งานถึงสถานที่แบบชำระเงินได้ตามคำขอ
คำถามที่พบบ่อย
คำถามที่ 1: แขนเชื่อมต่อบานพับ JWGRIP UPC สามารถรองรับแรงบิดในการตัดเฉือนได้หรือไม่
ตอบ: ไม่ แขนเชื่อมต่อบานพับ UPC สำหรับ Robot Quick Change Tool Changer จะให้การชดเชยแบบลอยตัวสำหรับเฟสการเชื่อมต่อที่เปลี่ยนแปลงอย่างรวดเร็วเท่านั้น หลังจากการล็อค โครงสร้างลิมิตสต็อปจะล็อคการเคลื่อนที่ของวงสวิงทั้งหมด โหลดการตัดเฉือนจะต้องรับภาระอย่างเต็มที่ด้วยตัวเปลี่ยนเครื่องมือแบบเปลี่ยนด่วน JWGRIP UPC ข้อต่อบานพับไม่ควรรับแรงบิดในการตัด
คำถามที่ 2: การอัพเกรดมุมการชดเชยวงสวิงเป็นไปได้หรือไม่
ตอบ: ข้อกำหนดมาตรฐานมาพร้อมกับการชดเชยการสวิง ±3° มุมการชดเชยที่ใหญ่ขึ้นสามารถทำได้ผ่านบริการปรับแต่งของ OEM โปรดทราบว่ามุมการชดเชยที่ขยายจะลดความแข็งแกร่งของโครงสร้างโดยรวม จำเป็นต้องมีการประเมินภาระปลายหุ่นยนต์ตามนั้น
คำถามที่ 3: รองรับเพลตเปลี่ยนหุ่นยนต์อย่างรวดเร็วที่ไม่ใช่ UPC ของบริษัทอื่นหรือไม่
ตอบ: รุ่นมาตรฐานใช้อินเทอร์เฟซหน้าแปลนมาตรฐาน UPC เค้าโครงรูแปลนแบบกำหนดเองสามารถประมวลผลเพื่อปรับระบบเปลี่ยนเร็วทางเลือกอื่นได้
คำถามที่ 4: สามารถเปลี่ยนบูชบานพับที่ชำรุดแยกกันได้หรือไม่
ก. ใช่. บุชชิ่งหมายถึงชิ้นส่วนอะไหล่ที่สวมใส่ได้ และสามารถจัดหาและเปลี่ยนแยกกันได้ หากเพลาหมุนเกิดการเสียรูป จำเป็นต้องเปลี่ยนแขนเชื่อมต่อทั้งหมด
คำถามที่ 5: แขนเชื่อมต่อนี้เหมาะสำหรับการใช้งานหุ่นยนต์น้ำหนักบรรทุกหนักหรือไม่
ตอบ: รุ่นมาตรฐานรองรับน้ำหนักปลายหุ่นยนต์ได้สูงสุด 80 กก. ควรเลือกตัวแปรแบบกำหนดเองเสริมสำหรับสถานการณ์โหลดหนัก ตรวจสอบพิกัดการรับน้ำหนักสิ้นสุดของหุ่นยนต์ก่อนการเลือกขั้นสุดท้ายเสมอ
จุดอ้างอิงการเลือก
แขนเชื่อมต่อบานพับ JWGRIP UPC ทำหน้าที่เป็นฮาร์ดแวร์กลไกการเปลี่ยนผ่านแบบลอยสำหรับระบบเปลี่ยนเร็วของหุ่นยนต์ ค่านิยมหลักอยู่ที่การชดเชยผลกระทบจากการเบี่ยงเบนตำแหน่งที่ขั้นตอนการเชื่อมต่อ และลดความยากในการแก้ไขจุดบกพร่องสำหรับเวิร์กสเตชันระบบอัตโนมัติของหุ่นยนต์
ยืนยันพิกัดการรับน้ำหนักขั้นสุดท้ายของหุ่นยนต์ก่อน ไม่เคยไปเกินกว่าความสามารถในการรับน้ำหนักที่กำหนดของผลิตภัณฑ์
ตรวจสอบว่าหน้าแปลนด็อกกิ้งตรงกับข้อกำหนดมาตรฐาน UPC
สำหรับโครงการที่มีการชดเชยการติดตั้งฟิกซ์เจอร์ขนาดใหญ่ คุณอาจพิจารณามุมชดเชยการสวิงที่ใหญ่ขึ้นแบบสั่งทำพิเศษ ในขณะเดียวกัน ความแข็งแกร่งของโครงสร้างโดยรวมจะต้องได้รับการประเมินอย่างครอบคลุม
จัดลำดับความสำคัญของยูนิตสำเร็จรูปที่มีการซีลกันฝุ่นและโครงสร้างจำกัดการหยุดในตัว หลีกเลี่ยงการเชื่อมต่อแบบธรรมดาที่ไม่มีการป้องกัน ซึ่งจะต้องเผชิญกับการสึกหรอของบานพับอย่างรวดเร็วภายใต้สภาพแวดล้อมการทำงานที่เต็มไปด้วยฝุ่นและชิป
หมวดหมู่ที่เกี่ยวข้อง
ส่งคำถาม
ข้อมูลติดต่อ
-
ที่อยู่
เลขที่ 44 ถนนผู้ประกอบการ Daning เมือง Humen เมืองตงกวน มณฑลกวางตุ้ง ประเทศจีน
-
โทร
-
อีเมล
ยินดีต้อนรับสู่การส่งคำถามไปที่ JWGRIP ทีมงานด้านเทคนิคและการขายมืออาชีพของเราจะจัดเตรียมอุปกรณ์ติดตั้งฟรี การออกแบบโซลูชันที่ปรับแต่งได้ และการเสนอราคาที่ถูกต้อง
คำแนะนำข่าวสาร