ภาษาไทย
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

ผู้ผลิตซีรีส์การกำหนดตำแหน่ง UPC Zero Point ที่เชื่อถือได้สำหรับการจับชิ้นงานที่มีความแม่นยำสูง
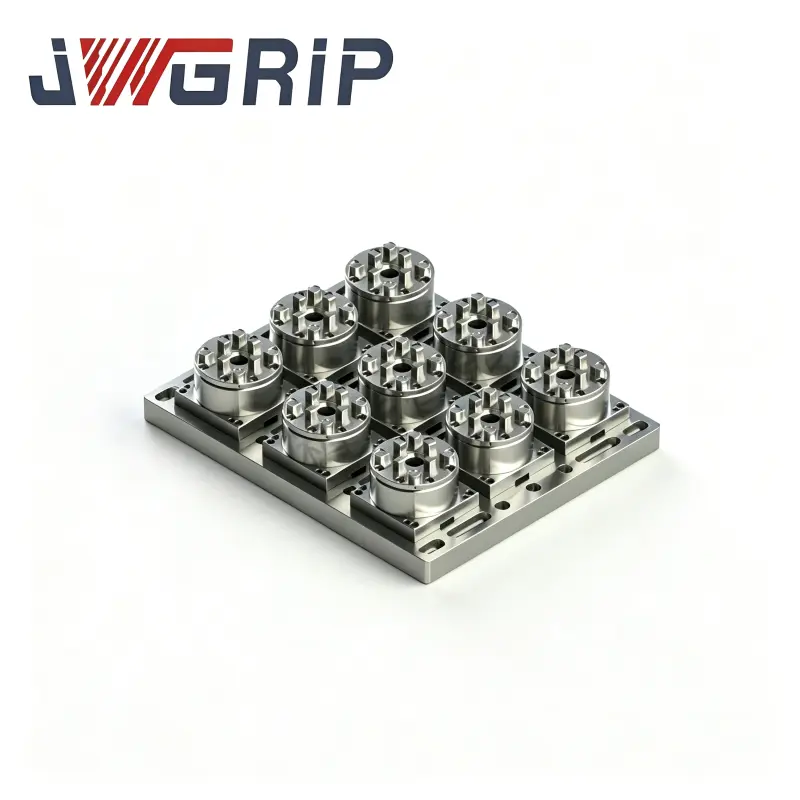
ในฐานะซัพพลายเออร์ OEM และ ODM อุตสาหกรรมของ UPC Zero Point Positioning Seriesเจดับบลิวกริปดำเนินการวนซ้ำโครงสร้าง การตรวจสอบความถูกต้องทางกล และการผลิตจำนวนมากสำหรับพาเลทที่จับคู่กับหุ่นยนต์ ฐานกำหนดตำแหน่งแม่เหล็ก และแขนเชื่อมต่อเชิงกล ชุดฮาร์ดแวร์ระบุตำแหน่งที่เข้ากันได้กับหุ่นยนต์นี้สร้างขึ้นโดยเฉพาะสำหรับผู้ผลิตที่ต้องการขยายขีดความสามารถในการจัดการวัสดุด้วยหุ่นยนต์โดยไม่ต้องยกเครื่องฐานเครื่องจักร CNC ที่มีอยู่ นอกเหนือจากกลุ่มผลิตภัณฑ์ฮาร์ดแวร์นี้แล้ว ยังสามารถสร้างผลลัพธ์การใช้เครื่องมือที่เข้ากันได้เมื่อจับคู่ด้วยซีรี่ส์พาเลท Zero Pointและซีรีส์ Zero Point Clamping Chuck ซึ่งสร้างเวิร์กโฟลว์การค้นหาตำแหน่งแบบแมนนวลและอัตโนมัติแบบไฮบริดทั่วทั้งโรงงาน มิติการจับคู่คีย์ทั้งหมดเป็นไปตามมาตรฐานอินเทอร์เฟซแบบรวมอย่างเคร่งครัดเพื่อรับประกันการทำงานร่วมกันข้ามซีรีส์ที่ราบรื่น
คอขวดของแอปพลิเคชัน
ชุดฮาร์ดแวร์จุดศูนย์แบบเดิมๆ หลายชุดได้รับการพัฒนาขึ้นเพื่อการขนถ่ายด้วยตนเองเท่านั้น เมื่อโรงงานเพิ่มแขนหุ่นยนต์สำหรับการผลิตแบบไร้คนควบคุม โรงงานต่างๆ ก็ต้องเผชิญกับอุปสรรคในทางปฏิบัติอย่างรวดเร็ว พาเลทมาตรฐานขาดคุณสมบัติการหยิบจับเชิงกลโดยเฉพาะ หัวจับธรรมดาไม่สามารถรับพาเลทที่ส่งโดยหุ่นยนต์ได้อย่างเสถียร และผู้ปฏิบัติงานต้องเผชิญกับงานดัดแปลงพิเศษเพื่อให้ฮาร์ดแวร์เก่าพอดีกับสถานีหุ่นยนต์
จะทำอย่างไรถ้าคุณต้องการสลับระหว่างการทำงานแบบแมนนวลและการจัดการแบบหุ่นยนต์บนสถานีเครื่องจักรเดียวกันอย่างยืดหยุ่น? โซลูชันระบบอัตโนมัติในยุคแรกๆ จำนวนมากบังคับให้โรงปฏิบัติงานเลือกโหมดใดโหมดหนึ่งอย่างถาวร ไม่ว่าคุณจะทำงานอัตโนมัติเต็มรูปแบบและสูญเสียการแทรกแซงแบบแมนนวลอย่างรวดเร็ว หรือคุณยึดติดกับการโหลดแบบแมนนวลและละทิ้งศักยภาพในการผลิตที่ไฟดับ
คุณจะหลีกเลี่ยงการเปลี่ยนฮาร์ดแวร์เต็มรูปแบบที่มีค่าใช้จ่ายสูงเมื่อติดตั้งหุ่นยนต์เข้ากับเครื่องจักรที่มีอยู่ได้อย่างไร การเปลี่ยนพาเลทและหัวจับทั้งหมดอย่างสมบูรณ์จะทำให้เกิดการสูญเสียเงินทุนจำนวนมาก ผู้จัดการฝ่ายผลิตจำนวนมากกำลังมองหาฮาร์ดแวร์เสริมแบบโมดูลาร์ที่สามารถอยู่ร่วมกับโครงสร้างพื้นฐานแบบจุดศูนย์ในปัจจุบันได้ นั่นคือสิ่งที่ซีรีส์นี้มอบคุณค่าเชิงปฏิบัติที่จับต้องได้
ส่วนประกอบเครื่องมือแบบโมดูลาร์
UPC Zero Point Pallet พร้อม Power Chuck: ชุดพาเลทแบบรวมนี้ฝังส่วนประกอบในการจับยึดอันทรงพลังในตัว ออกแบบมาเพื่อการจับและวางหุ่นยนต์โดยตรง โดยจะถอดอะแดปเตอร์ระดับกลางเพิ่มเติมออก สามารถส่งมอบได้โดยตรงด้วยแขนกลและล็อคเข้าที่โดยไม่ต้องมีคนสัมผัส เหมาะอย่างยิ่งสำหรับการประมวลผลชิ้นส่วนเป็นชุดอย่างต่อเนื่องภายใต้สภาวะที่ไม่ต้องดูแล
พาเลทจุดศูนย์แม่เหล็ก UPC: ใช้ลอจิกระบุตำแหน่งโดยใช้แม่เหล็กช่วย แตกต่างจากรูปแบบการล็อคแบบกลไกล้วนๆ การวางตำแหน่งล่วงหน้าด้วยแม่เหล็กจะยึดพาเลทให้เข้าที่ก่อนที่การล็อคด้วยกลไกอย่างเป็นทางการจะมีผล ฟังก์ชันกำหนดตำแหน่งล่วงหน้านี้ป้องกันการลื่นไถลหรือการชดเชยของพาเลทในระหว่างการเคลื่อนที่ของหุ่นยนต์ด้วยความเร็วสูงและการดำเนินการถ่ายโอนที่รวดเร็ว ทำงานได้ดีอย่างน่าทึ่งสำหรับชิ้นงานที่มีผนังบางและชุดอุปกรณ์จับยึดน้ำหนักเบา
แขนเชื่อมต่อบานพับ UPC สำหรับตัวเปลี่ยนเครื่องมือเปลี่ยนอย่างรวดเร็วของหุ่นยนต์: แขนเชื่อมต่อนี้ทำหน้าที่เป็นส่วนปลายด้านการดำเนินการทางกลซึ่งติดตั้งบนหน้าแปลนหุ่นยนต์ โดยทำหน้าที่ในการหยิบ ยก และเคลื่อนย้ายสำหรับพาเลทเป้าหมาย ขนาดโครงสร้างเข้ากันได้อย่างแม่นยำกับโปรไฟล์ด้านนอกของพาเลทซีรีส์ UPC เพื่อหลีกเลี่ยงความเสี่ยงในการหยิบจับผิดและล้มระหว่างรอบหุ่นยนต์ความเร็วสูง
ส่วนตั้งศูนย์กลาง UPC สำหรับระบบจับยึดจุดศูนย์: ส่วนที่อยู่ตรงกลางเหล่านี้ทำหน้าที่เป็นส่วนประกอบเสริมในการกำหนดตำแหน่งที่เปลี่ยนแปลงได้ พวกเขาปรับแต่งพิกัดความเผื่อของ Datum อย่างละเอียดเมื่อพาเลทและหัวจับด้านเครื่องจักร ชดเชยการเบี่ยงเบนเล็กน้อยของการประกอบที่เกิดขึ้นระหว่างการปฏิบัติงานในโรงงานในระยะยาว ช่วยยืดอายุการใช้งานของชุดระบุตำแหน่งทั้งหมด
การเตรียมการและกฎเกณฑ์สำหรับการสลับโหมดการโหลดแบบไฮบริด
ควรมีการเตรียมการอะไรบ้างสำหรับการสลับโหมดผสม?
รักษามาตรฐานข้อมูลที่เป็นหนึ่งเดียวสำหรับทั้งพาเลท UPC ที่เสิร์ฟโดยหุ่นยนต์และพาเลทที่ดำเนินการด้วยตนเองที่มาจาก Zero Point Pallet Series ข้อมูลจำเพาะของสลักดึงที่เหมือนกันรับประกันความสามารถในการสับเปลี่ยนทางกายภาพบนหัวจับข้างเครื่องจักรตัวเดียวกัน
กฎการทำงานใดที่ต้องให้ความสนใจในระหว่างการสลับโหมด
เมื่อเปลี่ยนจากการผลิตด้วยหุ่นยนต์ไปใช้การปรับด้วยมือ ผู้ปฏิบัติงานไม่จำเป็นต้องถอดแยกชิ้นส่วนหรือดัดแปลงหัวจับข้างเครื่องจักร โดยจะแทนที่พาเลทแบบหุ่นยนต์ซีรีส์ UPC ด้วยพาเลทที่โหลดด้วยตนเองธรรมดาเท่านั้น ไม่จำเป็นต้องตรวจสอบซ้ำหรือรีเซ็ตข้อมูล
คุณควรระวังความเสี่ยงที่ซ่อนอยู่อะไรบ้างในขั้นตอนการทำงานแบบผสม
ให้ความสนใจกับขีดจำกัดน้ำหนักของการจับหุ่นยนต์ น้ำหนักรวมของชิ้นงานและฟิกซ์เจอร์ต้องไม่เกินน้ำหนักที่กำหนดของแขนเชื่อมต่อบานพับ UPC สำหรับ Robot Quick Change Tool Changer การบรรทุกมากเกินไปจะทำให้เกิดการเบี่ยงเบนของตำแหน่งและการเสียรูปทางกล
การประเมินผลการปฏิบัติงาน
ความแม่นยำในการถ่ายโอนซ้ำด้วยหุ่นยนต์: ไม่ใช่แค่ความแม่นยำในการวางตำแหน่งคงที่หลังจากการล็อคเท่านั้น นอกจากนี้ คุณยังต้องตรวจสอบการเบี่ยงเบนตำแหน่งที่เกิดขึ้นในกระบวนการจับ การยก การเคลื่อนย้าย และวางหุ่นยนต์ทั้งหมด การเบี่ยงเบนเล็กน้อยระหว่างการถ่ายโอนจะขยายไปสู่ข้อผิดพลาดด้านมิติที่ชัดเจนหลังจากรอบการประมวลผลหลายรอบ
ความสามารถในการปรับตัวด้านสิ่งแวดล้อมของโครงสร้างที่ใช้แม่เหล็กช่วย: สำหรับโรงปฏิบัติงานที่เต็มไปด้วยเศษเหล็ก โมเดลพาเลทประเภทแม่เหล็กจำเป็นต้องมีการออกแบบการไล่เศษที่มีประสิทธิภาพเพื่อป้องกันไม่ให้เศษเหล็กเกาะติดกับพื้นผิวแม่เหล็กและทำลายความเรียบของตำแหน่ง
ประสิทธิภาพการป้องกันแรงกระแทกของโครงสร้างทางกล: การวางตำแหน่งโดยหุ่นยนต์ทำให้เกิดแรงกระแทกจากการสัมผัส ความแข็งแรงของโครงสร้างของฮาร์ดแวร์จะต้องดูดซับแรงกระแทกซ้ำๆ บ่อยครั้ง โดยที่ใบหน้าอ้างอิงที่กำหนดตำแหน่งไม่เสียรูปอย่างถาวร
คุณสมบัติของวัสดุและงานฝีมือ
โครงสร้างหลักใช้เหล็กโลหะผสมชุบแข็งที่มีความแข็งแรงสูง พื้นผิวสัมผัสในการระบุตำแหน่งกุญแจต้องผ่านกระบวนการเจียรที่มีความแม่นยำหลายขั้นตอน ชุดประกอบพาเลทชนิดแม่เหล็กผ่านการทดสอบอายุการลดทอนด้วยแรงแม่เหล็กซ้ำแล้วซ้ำอีก เพื่อให้แน่ใจว่าความสามารถในการวางตำแหน่งแม่เหล็กล่วงหน้าจะคงที่หลังจากรอบการทำงานหลายพันรอบ
ส่วนประกอบ UPC Zero Point Positioning Series ทั้งหมดรักษาความเข้ากันได้ของอินเทอร์เฟซกับซีรีส์ Zero Point Clamping Chuck โรงงานไม่จำเป็นต้องทิ้งหัวจับข้างเครื่องจักรที่มีอยู่เมื่อแนะนำพาเลทที่รองรับหุ่นยนต์ สินทรัพย์ฮาร์ดแวร์ที่มีอยู่สามารถทำงานได้ต่อไปในรูปแบบการผลิตอัตโนมัติใหม่
การสนับสนุนการปรับเปลี่ยนที่ไม่ได้มาตรฐานครอบคลุมถึงขนาดร่องจับ การปรับความเข้มของแรงแม่เหล็ก และขนาดหน้าแปลนติดตั้งแขนเชื่อมต่อ การปรับให้เข้ากับมาตรฐานหน้าแปลนแบรนด์หุ่นยนต์กระแสหลักต่างๆ ในตลาด
การบำรุงรักษารายวัน
ฮาร์ดแวร์ระบุตำแหน่งที่เน้นหุ่นยนต์จะไม่ให้ประสิทธิภาพสูงสุดโดยการติดตั้งแบบง่ายๆ เท่านั้น การจัดการรายวันต้องรวมการปรับพารามิเตอร์การเคลื่อนไหวของหุ่นยนต์ การทำความสะอาดชิปเป็นประจำบนพื้นผิวแม่เหล็ก และการตรวจสอบระยะห่างของข้อต่อแขนเชื่อมต่อเป็นระยะ แม้แต่ฮาร์ดแวร์โมดูลาร์คุณภาพสูงก็ยังก่อให้เกิดความเสี่ยงที่ซ่อนอยู่ หากละเว้นขั้นตอนการบำรุงรักษาตามปกติ กรณีโครงการอัตโนมัติที่มีประสิทธิภาพต่ำกว่าปกติจำนวนมากเกิดจากการละเลยการตรวจสอบรายวันมากกว่าข้อบกพร่องของฮาร์ดแวร์เอง





- View as
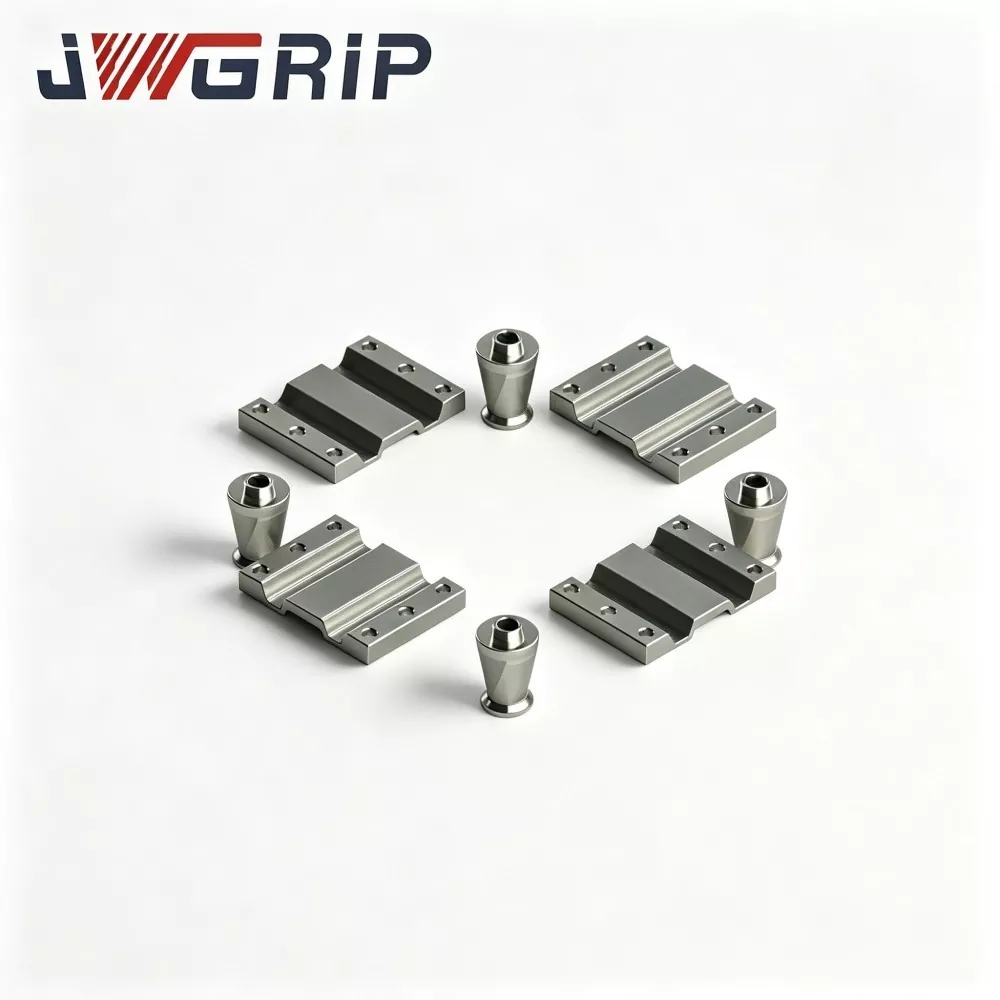
ส่วนการจัดศูนย์กลาง UPC สำหรับระบบหนีบจุดศูนย์
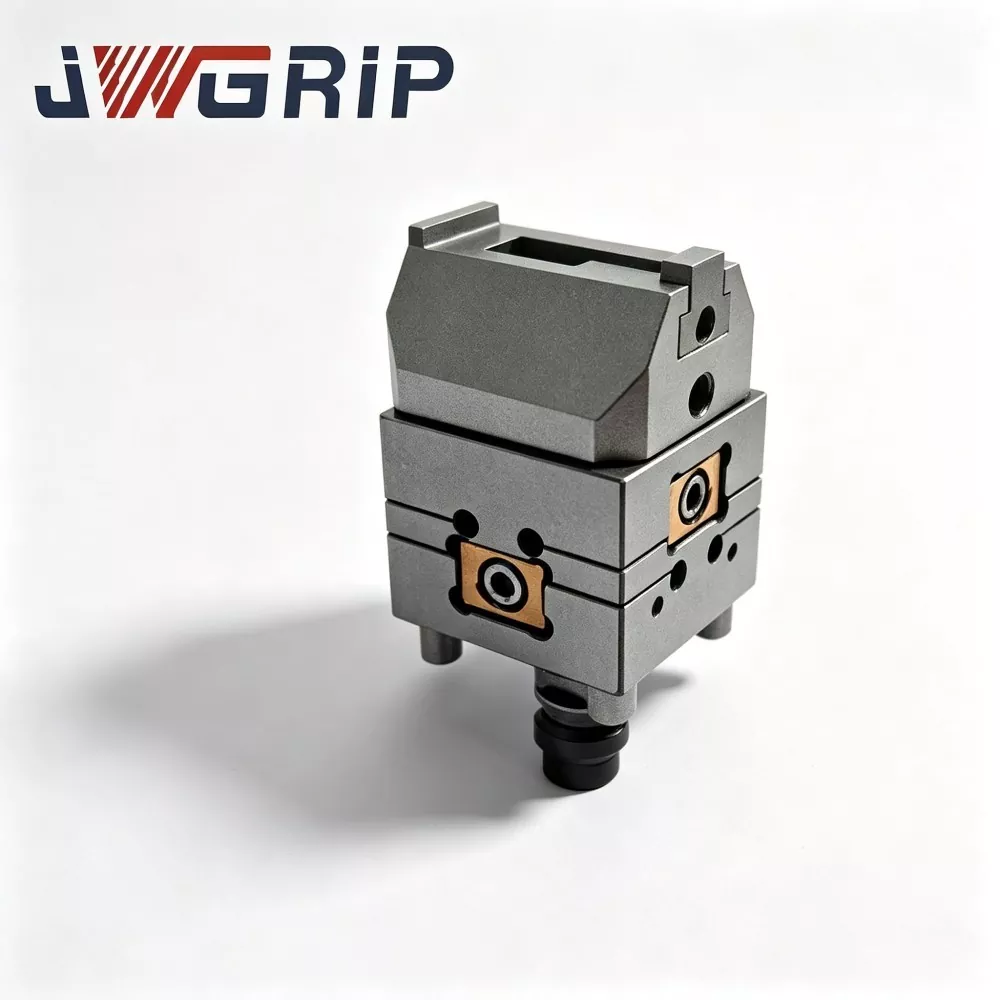
JWGRIP เป็นผู้ผลิตและซัพพลายเออร์ระดับมืออาชีพของเซ็กเมนต์การจัดกึ่งกลาง UPC แบบกำหนดเองสำหรับระบบหนีบจุดศูนย์ในประเทศจีน โดยมีข้อกำหนดมาตรฐานครบถ้วนในสต็อก เนื่องจากอุปกรณ์เสริมที่จำเป็นซึ่งได้รับการออกแบบอย่างมืออาชีพสำหรับระบบการจับยึดแบบจุดศูนย์ UPC ส่วนตรงกลางเหล่านี้จึงทำหน้าที่เป็นการจับคู่แกนและส่วนประกอบในการบำรุงรักษาสำหรับชุดจับยึดแบบจุดศูนย์ การใช้วัสดุเหล็กโลหะผสมที่มีความแข็งสูงและเทคโนโลยีการประมวลผลที่มีความแม่นยำมาตรฐาน ทำให้สามารถปรับให้เข้ากับหัวจับศูนย์จุดมาตรฐาน UPC ทั้งหมดได้โดยตรงโดยไม่ต้องใช้อุปกรณ์เสริมเพิ่มเติม รองรับการประกอบที่ได้มาตรฐานและการปรับเปลี่ยนแบบกำหนดเอง เพื่อตอบสนองความต้องการในการอัพเกรดอุปกรณ์และฟิกซ์เจอร์ที่หลากหลาย
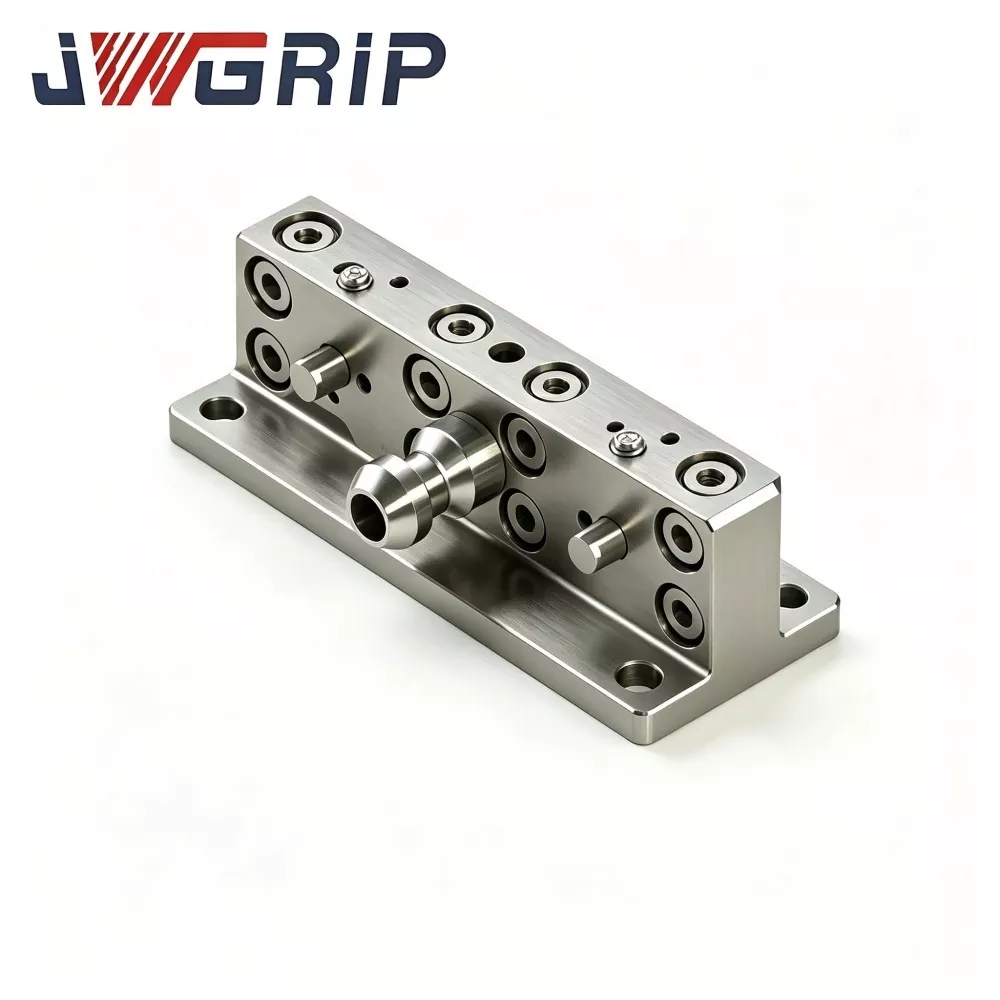
แขนเชื่อมต่อบานพับ UPC สำหรับตัวเปลี่ยนเครื่องมือเปลี่ยนหุ่นยนต์อย่างรวดเร็ว
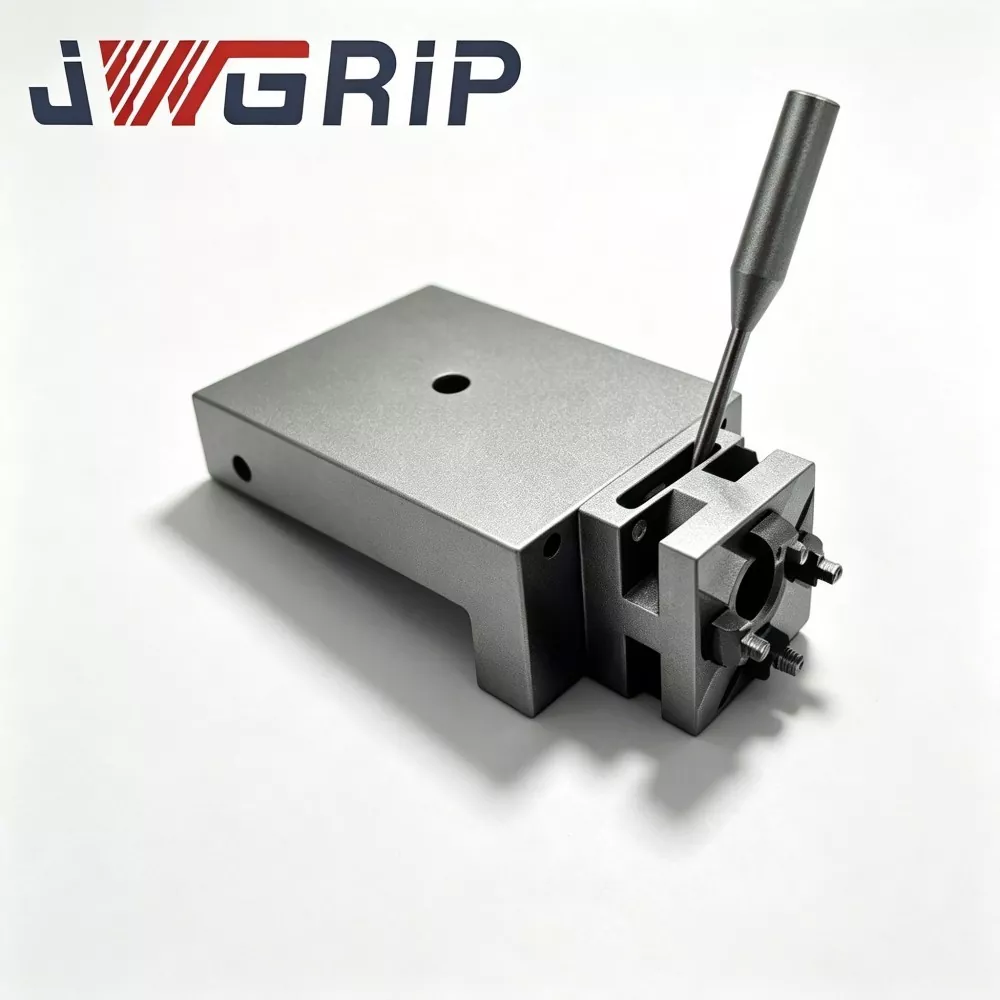
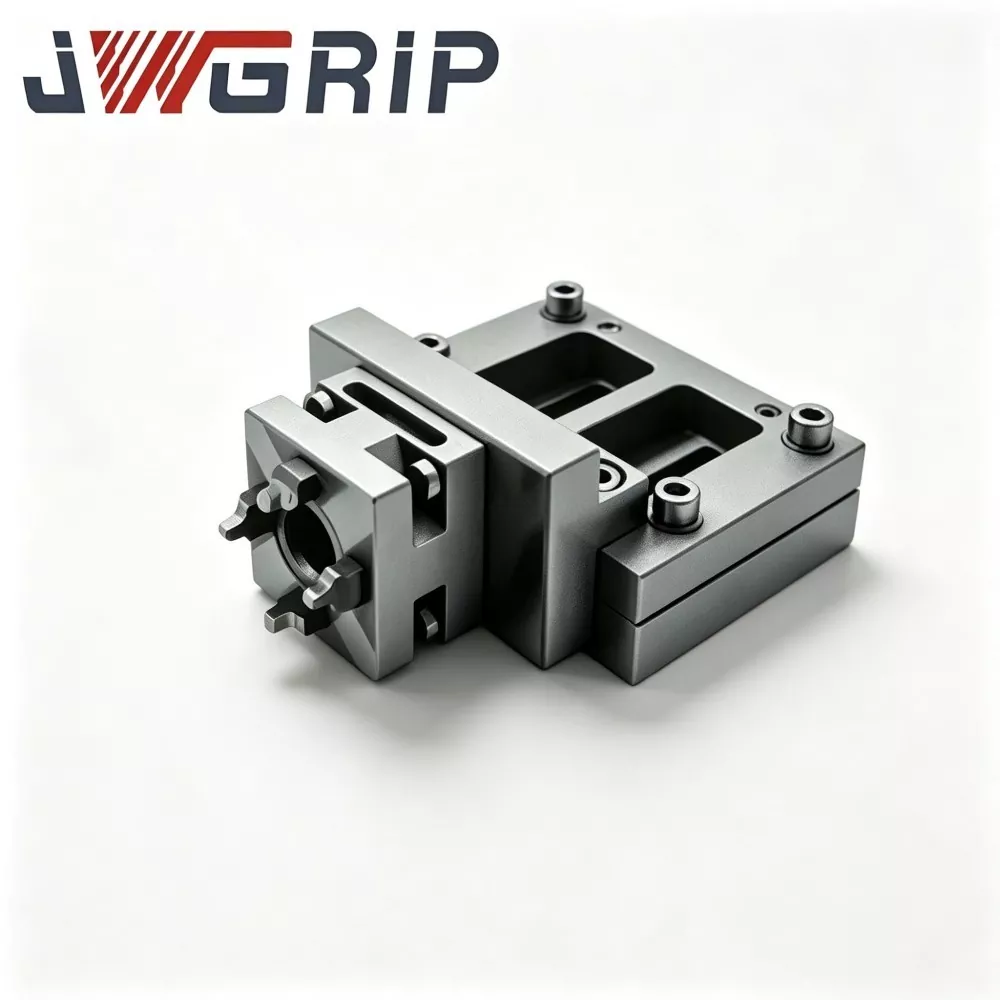
JWGRIP เป็นผู้ส่งออก OEM มืออาชีพของ UPC Hinge Linkage Arm สำหรับ Robot Quick Change Tool Changer ในประเทศจีน เป็นส่วนประกอบเชื่อมต่อโครงสร้างหลักที่ออกแบบมาเป็นพิเศษสำหรับการสลับฟิกซ์เจอร์อัตโนมัติของหุ่นยนต์และเซลล์การผลิตแบบยืดหยุ่น CNC ไร้คนขับ แขนเชื่อมต่อบานพับที่ได้รับการปรับปรุงประสิทธิภาพนี้ทำหน้าที่เป็นตัวกลางในการส่งแรงหลักระหว่างหุ่นยนต์ส่วนปลายเอฟเฟกต์และชุดพาเลทจุดศูนย์ของ UPC โดยสามารถล็อคทางกลไกและการปลดล็อคพาเลทจุดศูนย์ผ่านการเคลื่อนที่ของแกนหุ่นยนต์เท่านั้น ทำให้ไม่จำเป็นต้องใช้อุปกรณ์ขับเคลื่อนเสริมแบบนิวแมติกและไฮดรอลิกเพิ่มเติม
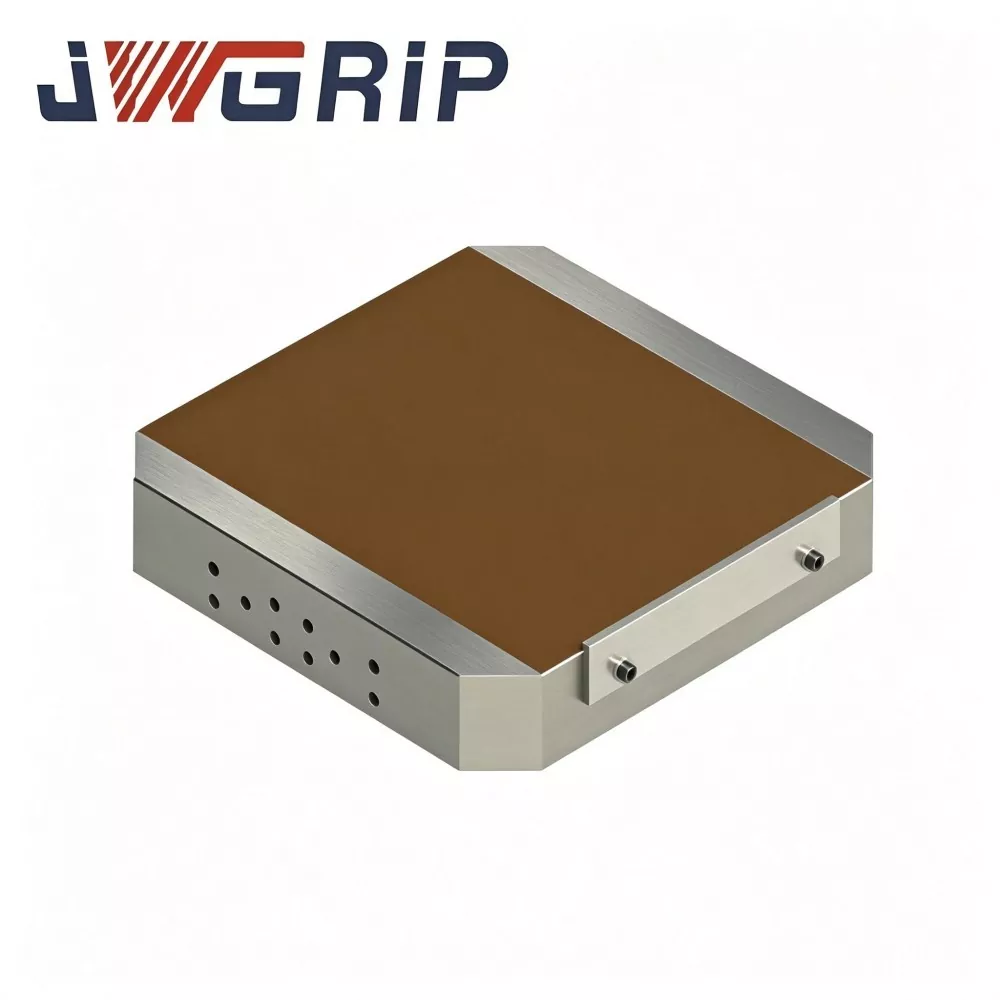
พาเลทจุดศูนย์แม่เหล็ก UPC
JWGRIP เป็นผู้ส่งออกมืออาชีพและผู้ค้าส่งโดยตรงจากโรงงานในประเทศจีน โดยจัดหา UPC Magnetic Zero Point Pallet และนำเสนอโซลูชันการจับยึดประสิทธิภาพสูงแบบกำหนดเองสำหรับการกัด CNC การเจียร และเวิร์กช็อป EDM หน่วยพาเลทแบบรวมนี้ผสานโครงสร้างการกำหนดตำแหน่งแบบเปลี่ยนจุดศูนย์ UPC มาตรฐานเข้ากับหัวจับแม่เหล็กถาวรประสิทธิภาพสูง ซึ่งทำลายขีดจำกัดทางกายภาพของขากรรไกรหนีบเชิงกลแบบดั้งเดิม
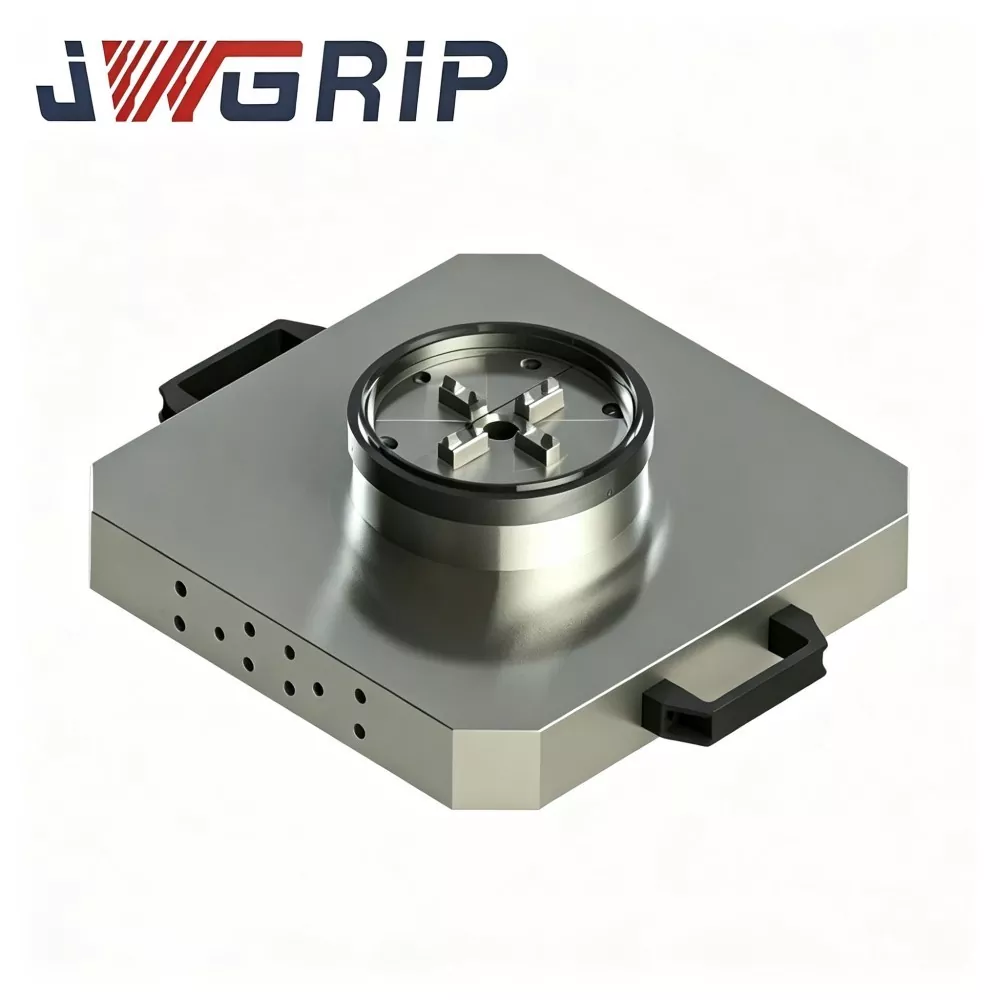
พาเลท UPC Zero Point พร้อม Power Chuck
JWGRIP เป็นผู้ผลิตและผู้จำหน่าย UPC Zero Point Pallet มืออาชีพพร้อม Power Chuck ในประเทศจีน เป็นฟิกซ์เจอร์จับยึดในตัวที่มีความแม่นยำสูง ซึ่งออกแบบมาโดยเฉพาะสำหรับเครื่องจักรคอมโพสิตการกลึงและเครื่องจักรอัตโนมัติครบวงจรที่ทันสมัย ผลิตภัณฑ์นี้รวมกลไกการล็อคจุดศูนย์มาตรฐาน UPC และหัวจับกำลังไว้ในโครงสร้างพาเลทเสาหินอย่างสร้างสรรค์ ทำให้ไม่จำเป็นต้องจัดซื้อจัดจ้างแยกต่างหากและประกอบฐานจุดศูนย์และอุปกรณ์เสริมหัวจับอิสระถึงที่
JWGRIP เป็นผู้ผลิตและซัพพลายเออร์ ซีรี่ส์การกำหนดตำแหน่งจุดศูนย์ UPC มืออาชีพในประเทศจีน เรายินดีต้อนรับอย่างอบอุ่นให้คุณขายส่งผลิตภัณฑ์คุณภาพสูงในราคาที่แข่งขันจากโรงงานของเรา
คำแนะนำข่าวสาร