ภาษาไทย
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

ผู้ผลิตซีรี่ส์ Robot Quick Change Gripper ระดับมืออาชีพสำหรับระบบอัตโนมัติทางอุตสาหกรรม
ในฐานะซัพพลายเออร์ดัดแปลงที่เน้นระบบอัตโนมัติของ Robot Quick Change Gripper Seriesเจดับบลิวกริปมอบอะแดปเตอร์ต่อพ่วงถาด โมดูลจับปลายหุ่นยนต์ และแขนจับแบบประกบพร้อมการทดสอบความล้าทางกลและการผลิตเป็นชุดที่ได้มาตรฐานสำหรับโรงปฏิบัติงาน CNC และผู้ประกอบระบบอัตโนมัติที่ใช้ระบบอัตโนมัติบางส่วน ขณะเดียวกันก็รักษาโครงสร้างพื้นฐานการทำงานแบบแมนนวลที่มีอยู่เดิม ฮาร์ดแวร์สวิตชิ่งฝั่งหุ่นยนต์ช่วยขจัดอุปสรรคในการอัพเกรดที่สำคัญโดยไม่ต้องเปลี่ยนฟิกซ์เจอร์ใหม่ทั้งหมด จับคู่กับซีรีส์การกำหนดตำแหน่ง UPC Zero Point และซีรี่ส์พาเลท Zero Pointโดยจะสร้างเวิร์กโฟลว์การจัดการวัสดุแบบอัตโนมัติที่สมบูรณ์เพื่อการถ่ายโอนชิ้นงานระหว่างสถานีที่ควบคุมด้วยหุ่นยนต์และสถานีตั้งค่าด้วยตนเองได้อย่างราบรื่น จังหวะการล็อคเชิงกลที่เข้มงวดและการควบคุมความคลาดเคลื่อนของหมุดกำหนดตำแหน่งถูกนำมาใช้ในการผลิตจำนวนมากเพื่อรับประกันความเสถียรในการระบุตำแหน่งในระยะยาวภายใต้สภาวะการผลิตแบบผสมอัตโนมัติแบบผสม
ข้อความแสดงข้อผิดพลาด
ร้านขายเครื่องจักรจำนวนมากมีระบบติดตั้งแบบแมนนวลที่ครบกำหนดอยู่แล้ว เมื่อผู้จัดการโรงงานวางแผนที่จะแนะนำการจัดการด้วยหุ่นยนต์ พวกเขามักจะคิดว่าการซื้อแขนหุ่นยนต์เพียงอย่างเดียวจะทำให้ได้ผลลัพธ์ในการผลิตที่ดับลง ในความเป็นจริง ตัวหุ่นยนต์เป็นเพียงอุปกรณ์ที่ใช้เคลื่อนไหวเท่านั้น หากไม่มีฮาร์ดแวร์สวิตชิ่งเอ็ฟเฟ็กเตอร์ที่ตรงกัน หุ่นยนต์จะไม่สามารถหยิบ ยก และระบุตำแหน่งของพาเลทและอุปกรณ์ติดตั้งที่มีอยู่ในไซต์การผลิตได้อย่างน่าเชื่อถือ
ผลเสียที่ตามมาคืออะไรจากฮาร์ดแวร์จับยึดหุ่นยนต์ที่ไม่เข้ากัน?
คัปปลิ้งหลวม ตำแหน่งจับเยื้องเยื้อง หรือการวางพาเลทโดยไม่ตั้งใจอาจเกิดขึ้นระหว่างการเคลื่อนที่ของหุ่นยนต์ด้วยความเร็วสูง โครงการระบบอัตโนมัติจำนวนมากประสบปัญหาเวลาทำงานต่ำไม่ใช่เพราะความผิดพลาดของตัวควบคุมหุ่นยนต์ แต่เนื่องมาจากฮาร์ดแวร์การเชื่อมต่อที่เข้ากันไม่ได้ระหว่างหน้าแปลนหุ่นยนต์และตัวพาชิ้นงาน
คุณจะรักษาขั้นตอนการทำงานการตั้งค่าด้วยตนเองที่มีอยู่หลังจากเพิ่มฮาร์ดแวร์หุ่นยนต์ได้อย่างไร
แผนการเปลี่ยนแปลงระบบอัตโนมัติในช่วงแรกๆ จำนวนมากบังคับให้โรงปฏิบัติงานเลือกโหมดอัตโนมัติเต็มรูปแบบ และละทิ้งการแทรกแซงด้วยตนเองที่สะดวก ในการผลิตแบบผสมชุดขนาดเล็กในโลกแห่งความเป็นจริง ผู้ปฏิบัติงานยังคงต้องโหลดช่องว่างรูปทรงพิเศษด้วยตนเอง ตรวจสอบชิ้นส่วนกึ่งสำเร็จรูป หรือจัดการการแยกชิ้นส่วนชิ้นงานในกรณีฉุกเฉิน
ฮาร์ดแวร์สวิตชิ่งปลายหุ่นยนต์ใช้กับการผลิตจำนวนมากโดยไม่ต้องมีผู้ดูแลเท่านั้นหรือไม่
นี่เป็นความเข้าใจผิดทั่วไป นอกจากนี้ยังให้ความคุ้มค่าสูงสุดสำหรับเวิร์กช็อปโหมดไฮบริดกึ่งอัตโนมัติอีกด้วย ผู้ปฏิบัติงานสามารถเสร็จสิ้นการเตรียมการด้วยตนเองที่ซับซ้อนได้แบบออฟไลน์ และหุ่นยนต์จะรับผิดชอบงานขนส่งพาเลทที่ทำซ้ำๆ
ความแตกต่างด้านการทำงาน
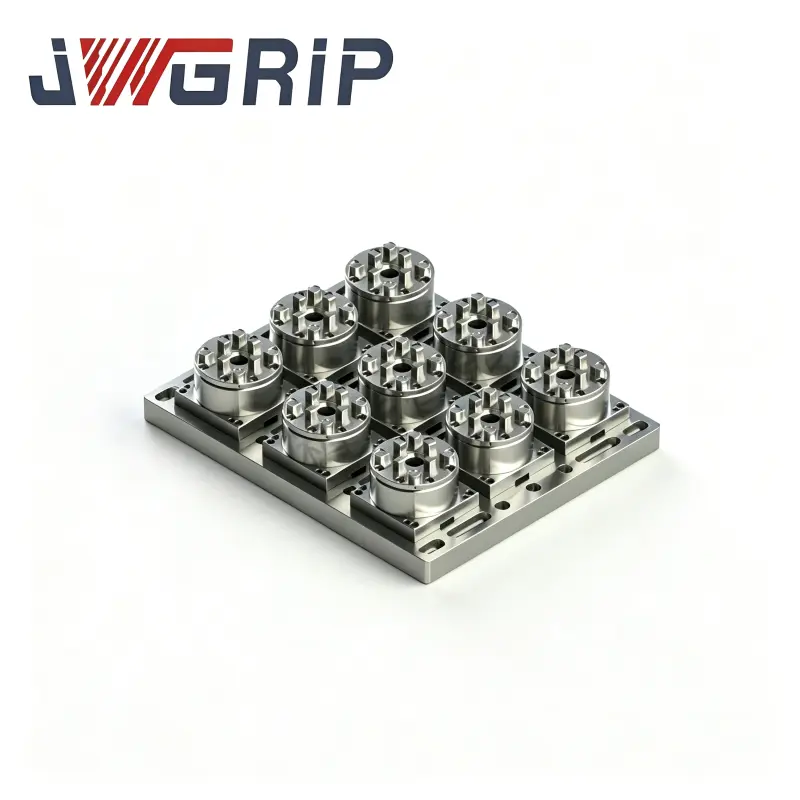
Robot Quick Change Gripper Tray Coupling: ส่วนประกอบเชื่อมต่อระดับกลางนี้สร้างความสัมพันธ์ในการจับคู่เชิงกลที่มั่นคงระหว่างโมดูลจับและพาเลทเป้าหมาย โดยดูดซับการเบี่ยงเบนตำแหน่งเล็กน้อยที่เกิดจากข้อผิดพลาดในการเคลื่อนที่ของหุ่นยนต์ หลีกเลี่ยงความเสียหายจากการชนที่รุนแรงระหว่างโครงสร้างทางกลระหว่างรอบการถ่ายโอนความเร็วสูง
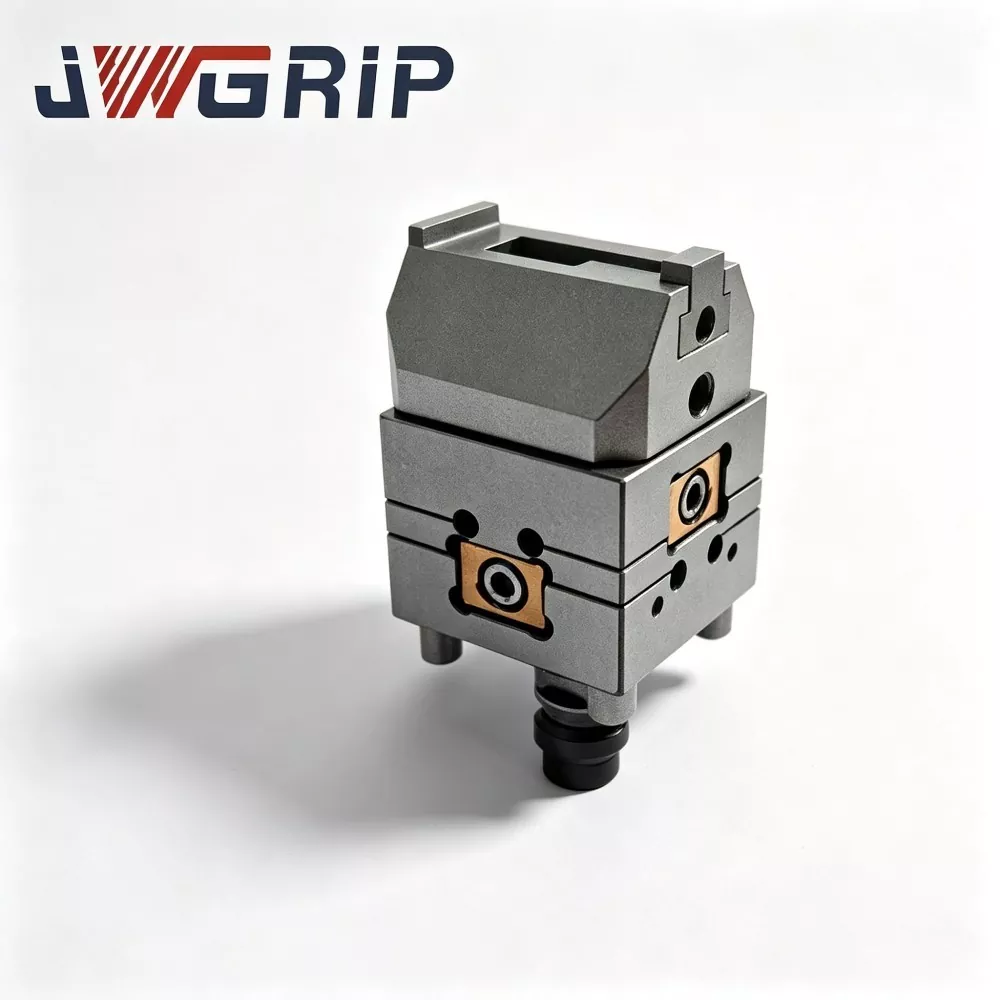
โมดูลมือจับแบบเปลี่ยนด่วนสำหรับหุ่นยนต์ N160: โมดูลที่ติดตั้งหน้าแปลนหลักนี้ทำหน้าที่เป็นหน่วยฐานที่ติดตั้งโดยตรงบนหน้าแปลนเอาท์พุตของหุ่นยนต์ มันมีอินเตอร์เฟซการล็อคที่เป็นมาตรฐานสำหรับแขนจับที่ตามมา ช่วยให้สามารถสลับเครื่องมือปลายต่างๆ ได้อย่างรวดเร็วโดยไม่ต้องแก้ไขพารามิเตอร์โปรแกรมหุ่นยนต์ซ้ำๆ
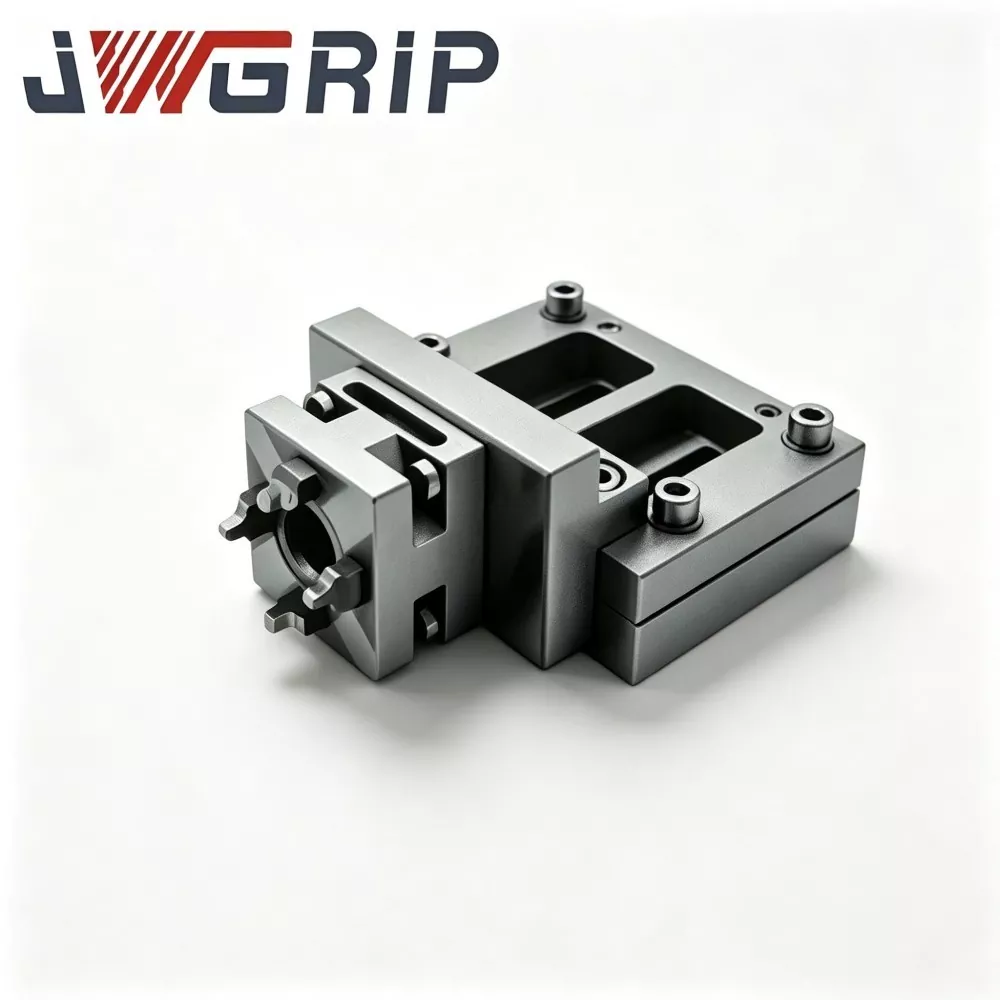
แขนเชื่อมต่อแบบบานพับ N160 สำหรับมือจับแบบเปลี่ยนด่วนของหุ่นยนต์: แขนควบคุมแบบเคลื่อนย้ายได้ซึ่งสัมผัสทางกายภาพกับรูปทรงด้านนอกของพาเลท โครงร่างโครงสร้างของมันได้รับการปรับปรุงให้เหมาะสมตามรูปทรงของขอบพาเลท ซึ่งให้แรงยึดแบบการห่อที่มั่นคง มันป้องกันการลื่นไถลภายใต้การเร่งความเร็วและการชะลอตัวระหว่างการเคลื่อนที่ของวิถีหุ่นยนต์
ตัวชี้วัดการประเมินหลัก
จะตรวจสอบได้อย่างไรว่าพิกัดโหลดตรงกับความต้องการในการผลิตจริงหรือไม่
ผู้ใช้ไม่สามารถอ้างอิงถึงข้อมูลโหลดที่ระบุของแขนหุ่นยนต์เท่านั้น พวกเขาจำเป็นต้องคำนวณน้ำหนักรวม รวมถึงโมดูลมือจับ แขนเชื่อมต่อ พาเลท อุปกรณ์จับยึด และชิ้นงานดิบ โหลดคอมโพสิตที่มากเกินไปจะเร่งการสึกหรอทางกลและก่อให้เกิดความเสี่ยงในการตกหล่นที่ซ่อนอยู่
เหตุใดความแม่นยำในการกำหนดตำแหน่งซ้ำของการจับจึงมีความสำคัญพอๆ กับความแม่นยำของหัวจับแบบจุดศูนย์
แม้ว่าหัวจับด้านเครื่องจักรจะมีความแม่นยำระดับไมครอน แต่หากมือจับหุ่นยนต์ทำให้เกิดการเบี่ยงเบนตำแหน่งมากในระหว่างการหยิบและวางพาเลท ความแม่นยำของระบบโดยรวมก็จะลดลงอย่างมาก ข้อผิดพลาดในการวางตำแหน่งด้านกริปเปอร์จะถูกส่งต่อไปยังวงการทำงานทั้งหมด
ปัจจัยด้านสิ่งแวดล้อมใดที่ควรพิจารณาสำหรับฮาร์ดแวร์สำหรับหุ่นยนต์?
ส่วนปลายหุ่นยนต์ทำงานภายในโซนอุปกรณ์ต่อพ่วงของเครื่องมือกล ซึ่งถูกสาดโดยการตัดสารหล่อเย็น เศษโลหะ และละอองน้ำมัน การรักษาพื้นผิวฮาร์ดแวร์และประสิทธิภาพการปิดผนึกจะต้องต้านทานการกัดกร่อนและการติดชิปภายในตำแหน่งที่เคลื่อนไหวของข้อต่อ
จะทราบถึงการเชื่อมต่อที่ราบรื่นด้วยฮาร์ดแวร์อุปกรณ์ต่อพ่วงแบบจุดศูนย์ได้อย่างไร
ข้อกำหนดเบื้องต้นใดบ้างที่จำเป็นสำหรับการร่วมมือกับ UPC Zero Point Positioning Series
รักษาขนาดการหยิบจับตามรูปร่างภายนอกสำหรับพาเลทเป้าหมายให้สม่ำเสมอ รูปทรงของแขนเชื่อมต่อแบบบานพับจะต้องสอดคล้องกับโครงสร้างขอบพาเลทของซีรีส์ UPC เพื่อให้หุ่นยนต์สามารถดำเนินการหยิบสินค้าได้อย่างมั่นคงสำหรับพาเลทที่เข้ากันได้กับหุ่นยนต์
การจับคู่กับ Zero Point Pallet Series มีประโยชน์อะไรบ้าง?
ด้วยอะแดปเตอร์เชื่อมต่อถาด หุ่นยนต์ยังสามารถจัดการพาเลทที่ใช้ด้วยตนเองแบบธรรมดาได้ ร้านค้าไม่จำเป็นต้องเปลี่ยนพาเลทที่มีอยู่ทั้งหมดเพื่อให้เกิดการเปลี่ยนแปลงแบบกึ่งอัตโนมัติ ช่วยปกป้องการลงทุนด้านฮาร์ดแวร์ก่อนหน้านี้
ความเสี่ยงที่ซ่อนอยู่ใดที่ควรหลีกเลี่ยงในการทำงานในโหมดไฮบริด
ป้องกันการใช้พาเลทแบบผสมที่มีขนาดภายนอกต่างกันในพื้นที่ทำงานของหุ่นยนต์ตัวเดียว ขนาดโครงร่างที่แตกต่างกันจะทำให้ตำแหน่งการจับไม่ถูกต้อง ควรดำเนินการจัดการการจำแนกประเภทพาเลทอย่างเข้มงวดที่ไซต์งาน
วัสดุฮาร์ดแวร์และลักษณะกระบวนการ
โครงสร้างหลักของโมดูลกริปเปอร์และแขนเชื่อมต่อใช้เหล็กโลหะผสมที่มีความแข็งแรงสูง พื้นผิวสัมผัสและล็อคที่สำคัญได้รับการชุบแข็งด้วยคาร์บูไรซิ่งและการเจียรที่แม่นยำ ส่วนประกอบที่เสร็จแล้วแต่ละชิ้นผ่านการทดสอบความล้าแบบวัฏจักรการปล่อยแบบคว้านซ้ำแล้วซ้ำอีกก่อนจัดส่ง การเสียรูปของโครงสร้างได้รับการควบคุมอย่างเข้มงวดภายใต้สภาวะการรับน้ำหนักเต็มพิกัด
ขนาดการเชื่อมต่อแบบแปลนเป็นไปตามมาตรฐานอินเทอร์เฟซหุ่นยนต์อุตสาหกรรมกระแสหลัก ตำแหน่งรูติดตั้งกุญแจจะรักษาความสามารถในการสับเปลี่ยนกันได้ ช่วยลดงานดัดแปลงรองระหว่างการติดตั้งนอกสถานที่
บริการปรับแต่งตามความต้องการครอบคลุมถึงการปรับจังหวะการจับ แผ่นแปลงหน้าแปลนแบบพิเศษ และการรักษาพื้นผิวป้องกันการสึกหรอ เพื่อให้พอดีกับโครงร่างพาเลทที่ไม่ได้มาตรฐานและแบรนด์หุ่นยนต์ต่างๆ
หมายเหตุการใช้งาน
ส่วนประกอบจับยึดฝั่งหุ่นยนต์มีผลกระทบจากการเร่งความเร็ว-ชะลอตัวบ่อยครั้งในทุกรอบการเคลื่อนไหว การสะสมของเศษภายในข้อต่อบานพับจะช่วยเพิ่มความต้านทานต่อการเคลื่อนไหวและทำให้เกิดการชดเชยการยึดเกาะ การทำความสะอาดและการหล่อลื่นข้อต่อเป็นระยะๆ จะต้องรวมอยู่ในรายการตรวจสอบการบำรุงรักษาอุปกรณ์ประจำวัน การทำงานอย่างต่อเนื่องโดยไม่มีการบำรุงรักษาตามปกติจะค่อยๆ ลดเสถียรภาพในการหยิบจับ แม้แต่กับส่วนประกอบระบบอัตโนมัติที่ได้รับการออกแบบมาอย่างดีก็ตาม





- View as
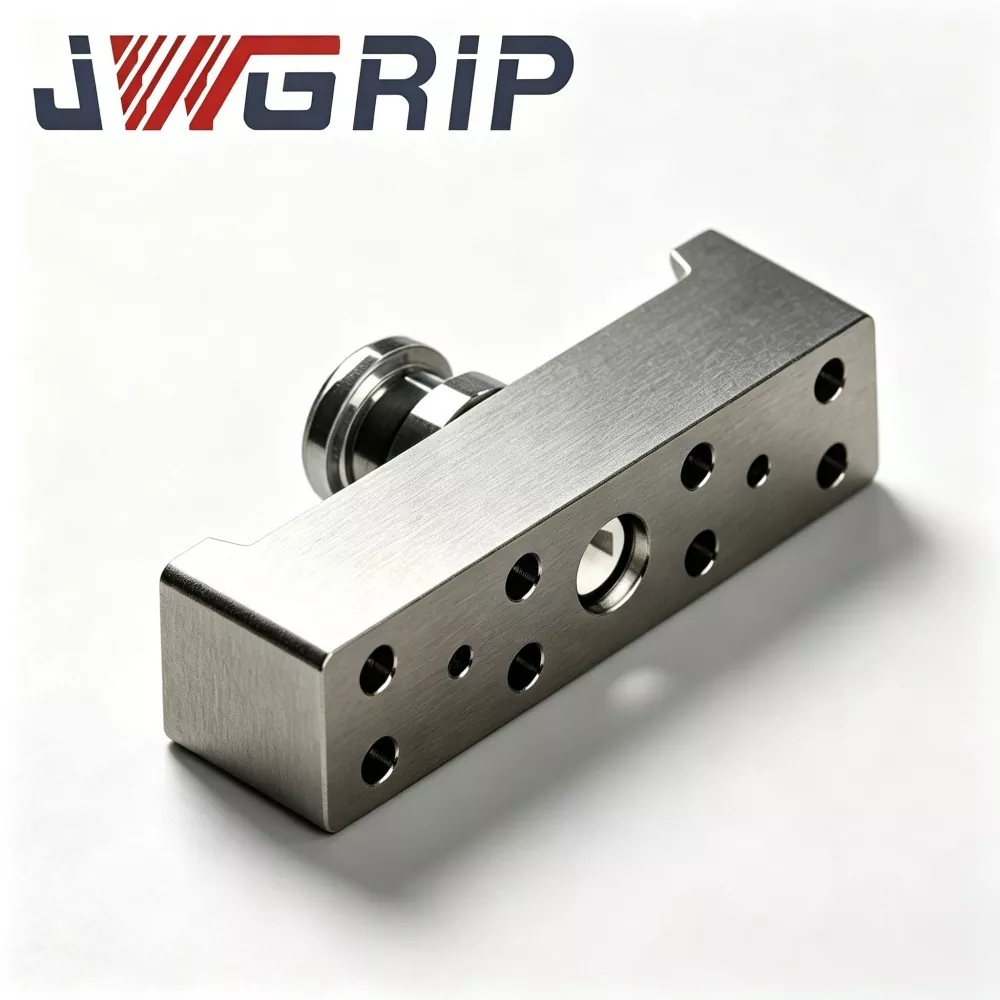
แขนเชื่อมต่อบานพับ N160 สำหรับมือจับแบบเปลี่ยนเร็วของหุ่นยนต์
JWGRIP เป็นผู้ผลิตและผู้จำหน่ายแขนเชื่อมต่อบานพับ N160 สำหรับมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ในประเทศจีน โดยให้บริการ Factory Direct ด้วยผลิตภัณฑ์มาตรฐานในสต็อกเต็มรูปแบบ เพื่อรองรับการปรับใช้โครงการระบบอัตโนมัติทั่วโลกและการบำรุงรักษาเวิร์กช็อป เป็นส่วนประกอบตัวโยกบานพับส่งแรงแกนประสิทธิภาพสูงที่ได้รับการออกแบบมาเป็นพิเศษสำหรับโมดูลมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ซีรีส์ N160 โดยผสมผสานโครงสร้างการส่งผ่านแรงที่ได้รับการปรับปรุงและเทคโนโลยีการขึ้นรูปแบบบูรณาการด้วยการหลอมร้อนเข้าไว้ในหน่วยการทำงานเดียว ซึ่งทำหน้าที่เป็นส่วนสำคัญทางจลนศาสตร์ที่จะแปลงแรงผลักดันของลูกสูบเชิงเส้นให้เป็นการเคลื่อนที่ของการจับยึดแบบกรามที่แกว่งของกริปเปอร์
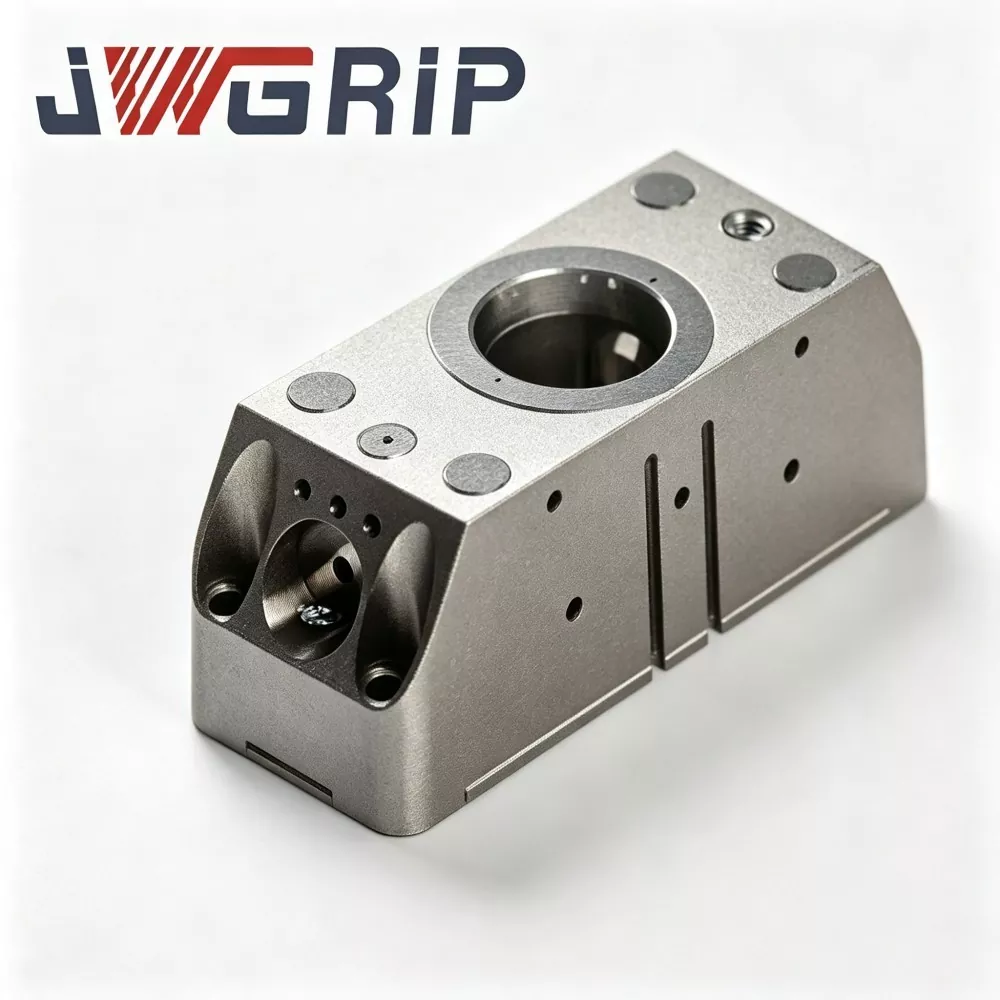
โมดูลมือจับแบบเปลี่ยนด่วนสำหรับหุ่นยนต์ N160
JWGRIP เป็นผู้ผลิตและซัพพลายเออร์ระดับมืออาชีพของโมดูลมือจับแบบเปลี่ยนเร็วสำหรับหุ่นยนต์ N160 ในประเทศจีน ซึ่งสนับสนุนการจัดซื้อตามคำสั่งซื้อจำนวนมากและเสนอราคาโรงงานของแท้สำหรับพันธมิตรโครงการระบบอัตโนมัติทั่วโลก เป็นหน่วยควบคุมปลายแขนหุ่นยนต์แบบบูรณาการที่ได้รับการอัพเกรดใหม่ ซึ่งออกแบบมาเป็นพิเศษสำหรับสายการผลิตไร้คนขับที่มีความยืดหยุ่นและทันสมัย นวัตกรรมที่ผสานรวมกริปเปอร์แบบขนานแบบนิวแมติกและอินเทอร์เฟซแบบเปลี่ยนเร็วของหุ่นยนต์เข้าไว้ในตัวเครื่องแบบโมดูลาร์เดียว ช่วยลดความจำเป็นในการใช้จานแบบเปลี่ยนเร็วและชุดประกอบกริปเปอร์แบบแยกอิสระ โดยไม่ต้องใช้หน้าแปลนเชื่อมต่อหลายชั้นหรืออุปกรณ์เสริมการเปลี่ยนผ่านเพิ่มเติม
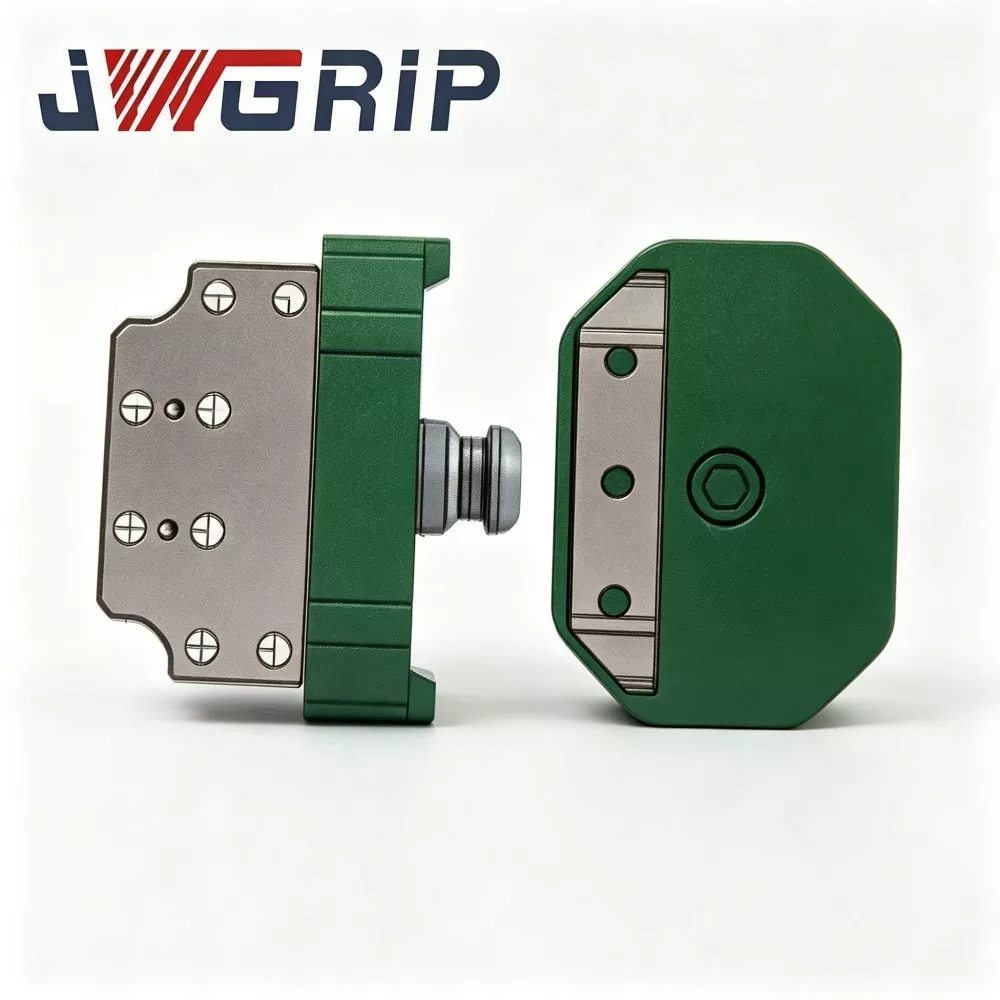
ข้อต่อถาดกริปเปอร์แบบเปลี่ยนเร็วของหุ่นยนต์
JWGRIP เป็นผู้ผลิตและผู้จำหน่ายข้อต่อถาดสำหรับมือจับแบบเปลี่ยนเร็วสำหรับหุ่นยนต์ในประเทศจีน เป็นส่วนประกอบสวิตช์ปลายหุ่นยนต์แบบบูรณาการขั้นสูงที่ออกแบบมาเป็นพิเศษสำหรับสายการผลิตอัตโนมัติแบบไร้คนขับที่มีความยืดหยุ่น โดยผสานรวมการกำหนดค่าโครงสร้างเหล็กโลหะผสมที่มีความแข็งแรงสูงและกระบวนการเจียรที่มีความแม่นยำไว้ในหน่วยเดียว ทำให้สามารถสลับเครื่องมือหุ่นยนต์อัตโนมัติเต็มรูปแบบโดยไม่ต้องมีการแทรกแซงด้วยตนเองในระหว่างการเปลี่ยนมือจับ ถาด และเครื่องมือปลายอื่นๆ
JWGRIP เป็นผู้ผลิตและซัพพลายเออร์ Robot Quick Change กริปเปอร์ Series มืออาชีพในประเทศจีน เรายินดีต้อนรับอย่างอบอุ่นให้คุณขายส่งผลิตภัณฑ์คุณภาพสูงในราคาที่แข่งขันจากโรงงานของเรา
คำแนะนำข่าวสาร