ภาษาไทย
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






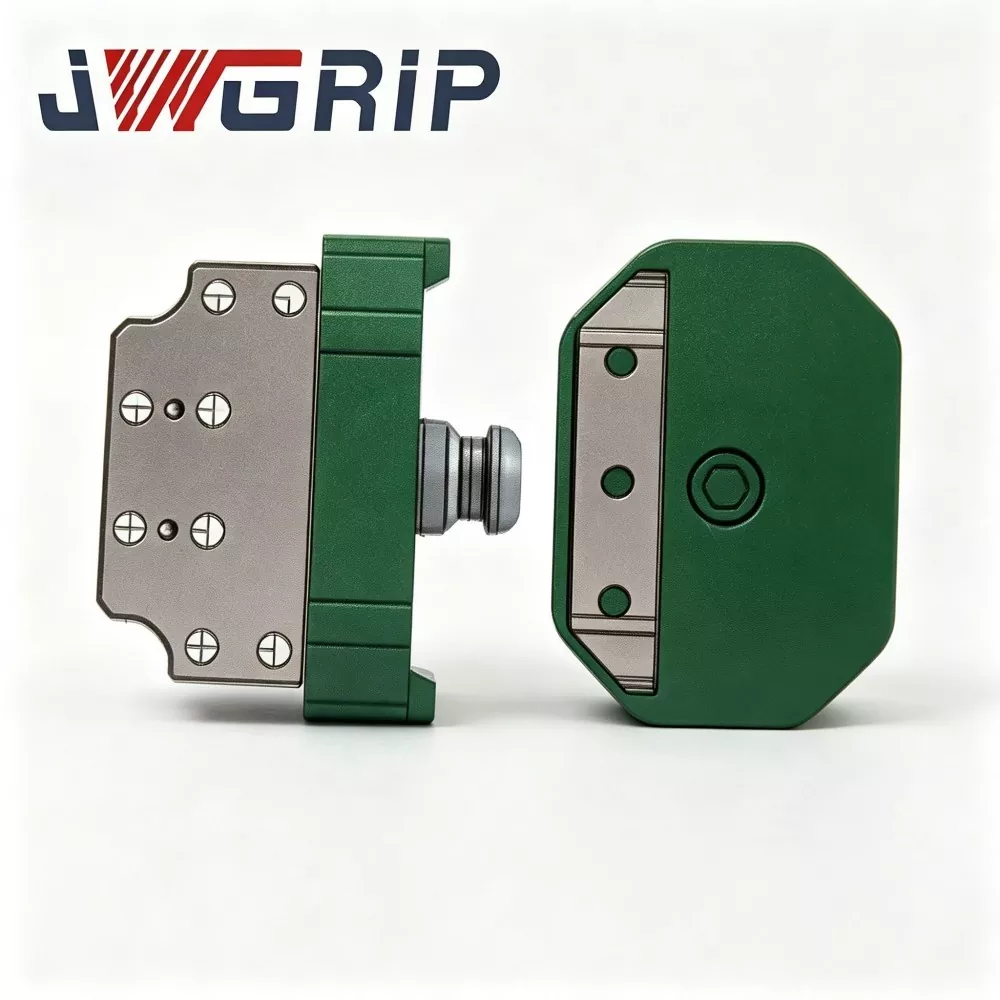
ข้อต่อถาดกริปเปอร์แบบเปลี่ยนเร็วของหุ่นยนต์
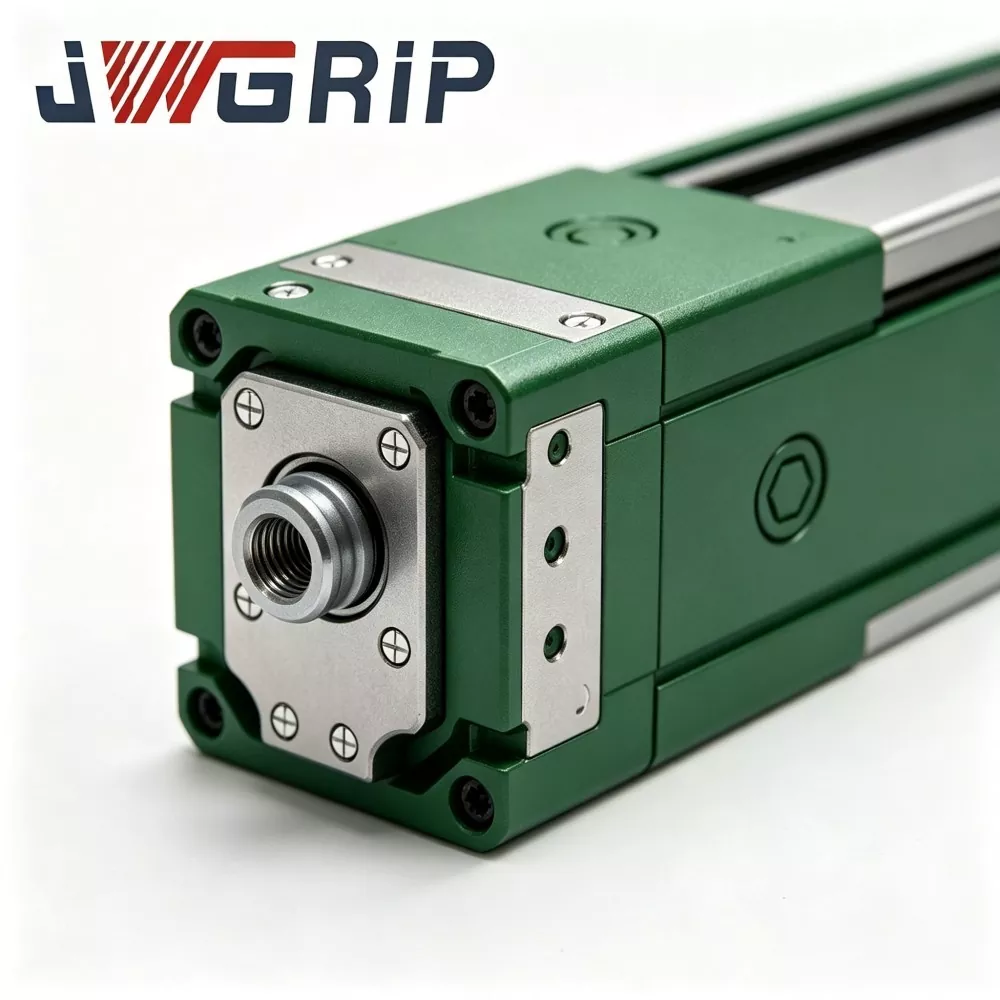
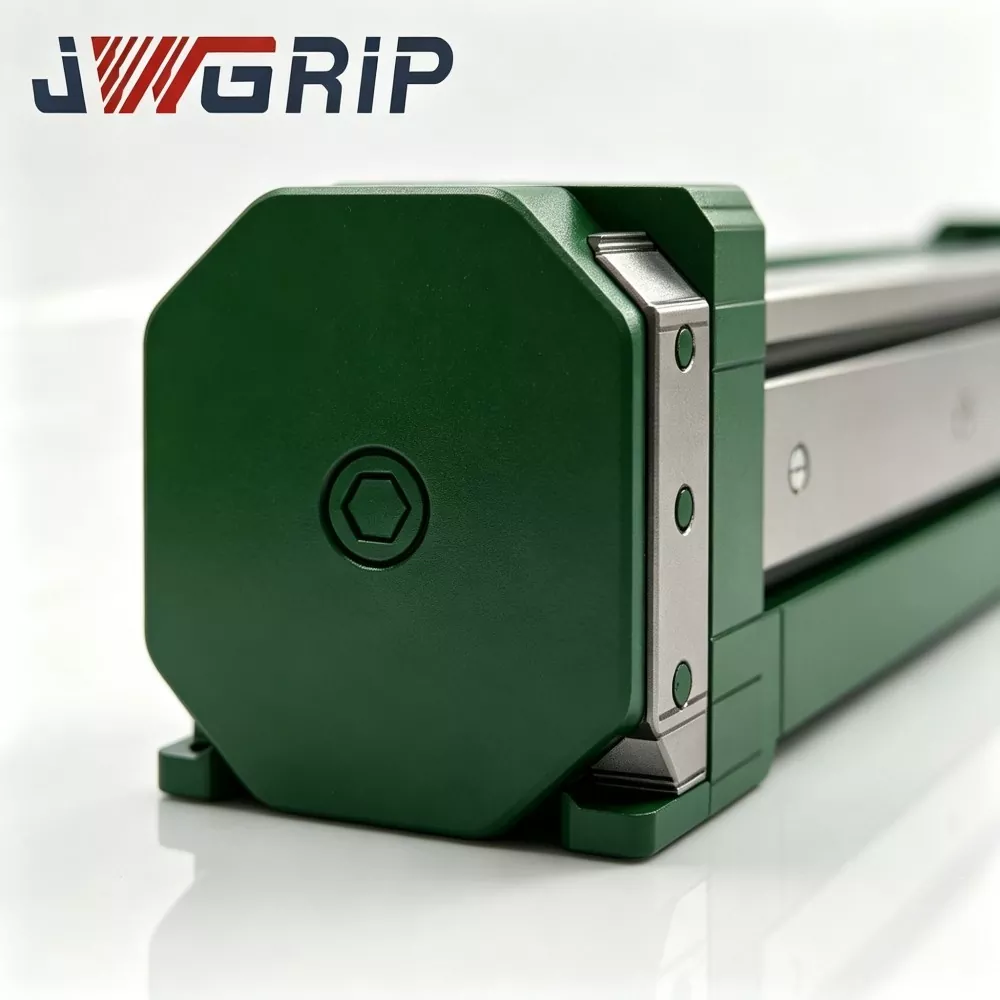
JWGRIP เป็นผู้ผลิตและผู้จำหน่ายข้อต่อถาดสำหรับมือจับแบบเปลี่ยนเร็วสำหรับหุ่นยนต์ในประเทศจีน เป็นส่วนประกอบสวิตช์ปลายหุ่นยนต์แบบบูรณาการขั้นสูงที่ออกแบบมาเป็นพิเศษสำหรับสายการผลิตอัตโนมัติแบบไร้คนขับที่มีความยืดหยุ่น โดยผสานรวมการกำหนดค่าโครงสร้างเหล็กโลหะผสมที่มีความแข็งแรงสูงและกระบวนการเจียรที่มีความแม่นยำไว้ในหน่วยเดียว ทำให้สามารถสลับเครื่องมือหุ่นยนต์อัตโนมัติเต็มรูปแบบโดยไม่ต้องมีการแทรกแซงด้วยตนเองในระหว่างการเปลี่ยนมือจับ ถาด และเครื่องมือปลายอื่นๆ
ข้อต่อถาดใส่กริปเปอร์แบบเปลี่ยนเร็วสำหรับหุ่นยนต์ประสิทธิภาพสูงนี้โดดเด่นด้วยข้อผิดพลาดในการกำหนดตำแหน่งซ้ำต่ำเป็นพิเศษ ประสิทธิภาพการป้องกันความล้าที่ดีเยี่ยม และอายุการใช้งานที่ยาวนานเป็นพิเศษ และรองรับสัญญาณตอบรับการล็อคและปลดล็อคอัตโนมัติ เพื่อตอบสนองความต้องการการทำงานอัจฉริยะของการผลิตแบบไร้คนควบคุม ผลิตอย่างเข้มงวดผ่านการตรวจสอบวัตถุดิบ การตัดเฉือนด้วยความแม่นยำ CNC การรักษาความร้อนระดับมืออาชีพ และกระบวนการชุบแข็งพื้นผิว ข้อต่อแต่ละอันผ่านการทดสอบประสิทธิภาพของผลิตภัณฑ์สำเร็จรูปอย่างครอบคลุมและการตรวจสอบการโหลดแบบวนซ้ำอย่างต่อเนื่อง ซึ่งเป็นไปตามมาตรฐานความปลอดภัยทางกลของ CE
โดยให้ประสิทธิภาพทางกลที่เสถียรและสม่ำเสมอในสถานการณ์การสลับวงจรในระยะยาว เข้ากันได้อย่างกว้างขวางกับหุ่นยนต์อุตสาหกรรมหลายยี่ห้อ โดยถูกนำไปใช้อย่างกว้างขวางในการประกอบแบตเตอรี่พลังงานใหม่ การผลิตอุปกรณ์อิเล็กทรอนิกส์ 3C การประกอบชิ้นส่วนรถยนต์ และเวิร์กช็อปการคัดแยกโลจิสติกส์อัจฉริยะ ด้วยการสนับสนุนการจัดเตรียมการเขียนแบบทางเทคนิคระดับมืออาชีพ การให้คำปรึกษานอกสถานที่ และคำแนะนำทางเทคนิคหลังการขายที่ครบถ้วน ช่วยลดระยะเวลาวงจรการดำเนินงานของโครงการปรับปรุงสายการผลิตหุ่นยนต์ที่ยืดหยุ่นสำหรับลูกค้าอุตสาหกรรมทั่วโลกได้อย่างมีประสิทธิภาพ
บทนำกลไกการทำงานหลัก
Robot Quick Change Gripper Tray Coupling เป็นส่วนประกอบอินเทอร์เฟซสลับเร็วปลายหุ่นยนต์โดยเฉพาะ ซึ่งส่วนใหญ่ใช้สำหรับการสลับอย่างรวดเร็วระหว่างโมดูลมือจับหุ่นยนต์และโมดูลถาดขนวัสดุ
หากไม่มีการเชื่อมต่อนี้ การเปลี่ยนระหว่างถาดและมือจับทุกครั้งจะต้องหยุดสายการผลิต การถอดสลักเกลียวด้วยตนเอง การปรับ Datum และการสอบเทียบพิกัด การเปลี่ยนเครื่องมือเพียงครั้งเดียวอาจใช้เวลา 10-30 นาที และลดประสิทธิผลโดยรวมของอุปกรณ์ (OEE) ของสายการผลิตอัตโนมัติได้อย่างมาก
การมีเพศสัมพันธ์ประกอบด้วยส่วนประกอบหลักสองส่วน:
1. ฐานด้านหุ่นยนต์ (ด้านหลัก): จับจ้องไปที่หน้าแปลนหุ่นยนต์อย่างถาวร
2. อะแดปเตอร์ด้านเครื่องมือ (ด้านสเลฟ): ติดตั้งแยกกันบนมือจับแต่ละอันและแต่ละถาด
ขั้นตอนการทำงาน:
1. Robot moves to docking station and brings robot-side base close to target tool-side adapter (gripper or tray).
2. อากาศอัดขับเคลื่อนฟันล็อคแบบกลไกในตัวเพื่อประกอบและทำการล็อคแบบกลไกให้สมบูรณ์
3. หมุดระบุตำแหน่งและรูระบุตำแหน่งที่มีความแม่นยำสูงช่วยให้ระบุตำแหน่งซ้ำได้อย่างแม่นยำ ทางเดินแบบนิวแมติกในตัวจะเชื่อมต่อวงจรแก๊สด้านเครื่องมือโดยอัตโนมัติสำหรับการจ่ายสุญญากาศหรือมือจับแบบนิวแมติก
4. เซ็นเซอร์ภายในจะส่งสัญญาณสถานะการล็อคแบบเรียลไทม์กลับไปยังระบบควบคุมหุ่นยนต์ หุ่นยนต์จะดำเนินการจัดการในภายหลังหลังจากได้รับสัญญาณยืนยัน "ล็อคเข้าที่" เท่านั้น เพื่อป้องกันชิ้นงานหล่นโดยไม่ตั้งใจซึ่งเกิดจากการล็อคที่ไม่สมบูรณ์
5. เมื่อจำเป็นต้องเปลี่ยนเครื่องมือ หุ่นยนต์จะส่งสัญญาณปลดล็อคออกมา วงจรอากาศจะปล่อยแรงดัน การปลดฟันแบบกลไกล็อค หุ่นยนต์เคลื่อนออกจากเครื่องมือปัจจุบันและท่าเรือพร้อมกับเอ็ฟเฟ็กเตอร์เป้าหมายถัดไป
แผ่นเปลี่ยนด่วนสำหรับใช้งานทั่วไปทั่วไปที่มีจำหน่ายทั่วไปส่วนใหญ่จะขาดการปรับโครงสร้างให้เหมาะสมสำหรับเงื่อนไขการโหลดสลับกับตัวจับถาดแบบผสม เครื่องมือแบบถาดสร้างภาระเยื้องศูนย์ในพื้นที่ขนาดใหญ่ ในขณะที่มือจับขนาดกะทัดรัดให้น้ำหนักที่เข้มข้น การสลับซ้ำหลายครั้งจะช่วยเร่งการเสียดสีพื้นผิวข้อมูล ด้วยประสบการณ์โครงการปรับปรุงสถานีหุ่นยนต์และสถานีหุ่นยนต์หลายร้อยรายการ JWGRIP เพิ่มประสิทธิภาพการกระจายน้ำหนักและโครงสร้างการป้องกันข้อมูลของข้อต่อนี้ เพื่อรักษาเสถียรภาพของตำแหน่งในระยะยาวภายใต้วงจรโหลดเยื้องศูนย์และโหลดแบบรวมศูนย์
การวิเคราะห์จุดเจ็บปวดในการปฏิบัติงานทั่วไป
โรงงานที่ใช้เครื่องมือหลายเครื่องมือในการขนย้าย (ถาด + มือจับ) ผ่านหุ่นยนต์อุตสาหกรรม มักจะพบปัญหาคอขวดต่อไปนี้เมื่อใช้โซลูชันแบบเปลี่ยนเร็วแบบธรรมดา:
1. การหยุดทำงานโดยการเปลี่ยนเครื่องมือแบบแมนนวลที่ยาวนาน การถอด/ประกอบโบลต์บ่อยครั้ง การปรับข้อมูล และการปรับเทียบพิกัดใหม่กินเวลาส่วนแบ่งการผลิตจำนวนมาก ลด OEE และจำกัดกำลังการผลิตเอาท์พุตของสถานีอัตโนมัติ
2. ความผันผวนของตำแหน่ง-ความแม่นยำที่เกิดจากการปฏิบัติงานของมนุษย์ คุณภาพการจัดตำแหน่งด้วยตนเองขึ้นอยู่กับความเชี่ยวชาญของผู้ปฏิบัติงานเป็นอย่างมาก ตำแหน่งเบี่ยงเบนสะสมหลังจากเปลี่ยนเครื่องมือหลายรอบ และทำให้ความสม่ำเสมอในการประกอบลดลง
3. ความเสี่ยงด้านความปลอดภัยในสถานการณ์การเปลี่ยนเครื่องมือด้วยตนเอง การแทรกแซงด้วยตนเองเมื่อใกล้กับปลายหุ่นยนต์ที่กำลังเคลื่อนที่ทำให้เกิดอันตรายจากการบาดเจ็บจากการชนระหว่างการดำเนินการเปลี่ยนเครื่องมือซ้ำๆ
4. การสึกหรอของพื้นผิว Datum ก่อนเวลาอันควรภายใต้สภาวะโหลดสลับ จานแบบเปลี่ยนเร็วสำหรับใช้งานทั่วไปได้รับการออกแบบมาสำหรับเอฟเฟ็กเตอร์ส่วนปลายแบบเดี่ยว การสลับระหว่างถาดรับน้ำหนักเยื้องศูนย์ขนาดใหญ่และมือจับรับน้ำหนักแบบเข้มข้นช่วยเร่งการเสียดสีที่พื้นผิวการระบุตำแหน่ง ส่งผลให้ความแม่นยำในการกำหนดตำแหน่งซ้ำลดลงและการบำรุงรักษาบ่อยครั้ง
5. กลไกความปลอดภัยการตอบรับสัญญาณไม่เพียงพอ หน่วยการเปลี่ยนแปลงด่วนราคาประหยัดบางหน่วยขาดการตอบสนองสถานะการล็อคแบบเรียลไทม์ หุ่นยนต์อาจเคลื่อนไหวภายใต้สภาวะการล็อคที่ไม่สมบูรณ์และกระตุ้นให้เกิดอุบัติเหตุตกหล่นของชิ้นงาน
JWGRIP Robot Quick-Change Gripper-Tray Coupling จัดการกับปัญหาที่กล่าวมาข้างต้นผ่านมาตรการการออกแบบหลัก 5 ประการ: โครงสร้างรับน้ำหนักที่ปรับให้เหมาะสมสำหรับการรับน้ำหนักแบบผสมโดยเฉพาะ กลไกป้องกันการตกที่เชื่อมต่อกันทางกลไก ผลตอบรับของเซ็นเซอร์สถานะการล็อคแบบเรียลไทม์ ชิ้นส่วนที่สวมใส่แบบถอดเปลี่ยนได้แบบโมดูลาร์ เมทริกซ์ผลิตภัณฑ์รับน้ำหนักแบบหลายเกรดซึ่งครอบคลุมน้ำหนัก 3-120 กก.
องค์ประกอบของโมดูล
JWGRIP Robot Quick Change Gripper Tray Coupling ประกอบด้วยโมดูลการทำงานหลักหกโมดูล:
① การประกอบฐานหลักฝั่งหุ่นยนต์
② ชุดประกอบทาส-อะแดปเตอร์ฝั่งเครื่องมือ
3 กลุ่มฟันล็อคแบบกลไก-ลูกโซ่ (โครงสร้างความปลอดภัยป้องกันการตกหล่น)
④ ชุดกำหนดตำแหน่งพินและตำแหน่งรูระบุตำแหน่งที่มีความแม่นยำสูง
⑤ ชุดประกอบทางเดินลมในตัวแบบรวม
⑥ เซ็นเซอร์ตรวจจับสถานะล็อคและยูนิตสัญญาณเอาท์พุต
คำอธิบายโครงสร้าง
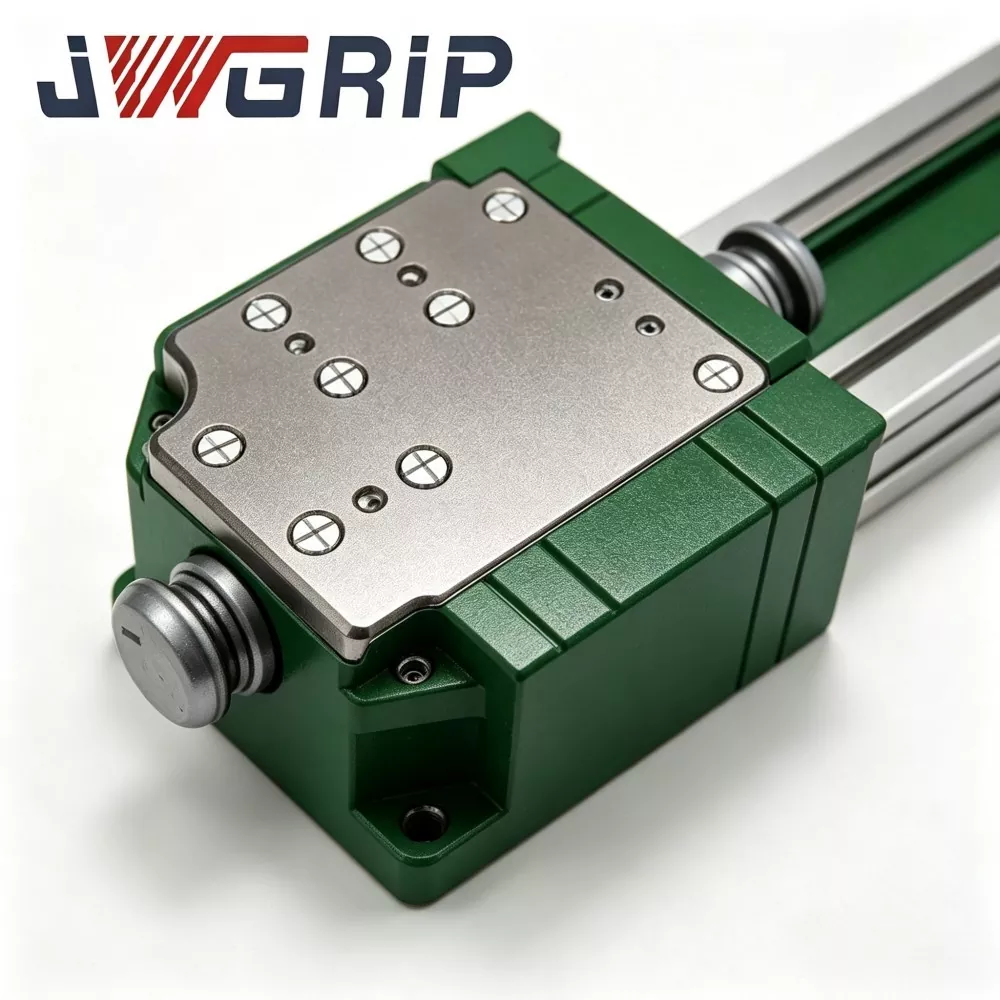
1. ชุดฐานหลักด้านหุ่นยนต์ ฐานยึดหลักจับจ้องอยู่ที่หน้าแปลนหุ่นยนต์ พื้นผิวโลหะผสม-เหล็กที่มีความแข็งแรงสูง บรรเทาความเครียด และพื้นผิวข้อมูลผสมพันธุ์คีย์กราวด์ที่แม่นยำ โดยจะรับโหลดไดนามิกแบบคอมโพสิตที่ส่งจากเอ็ฟเฟ็กเตอร์ด้านเครื่องมือ
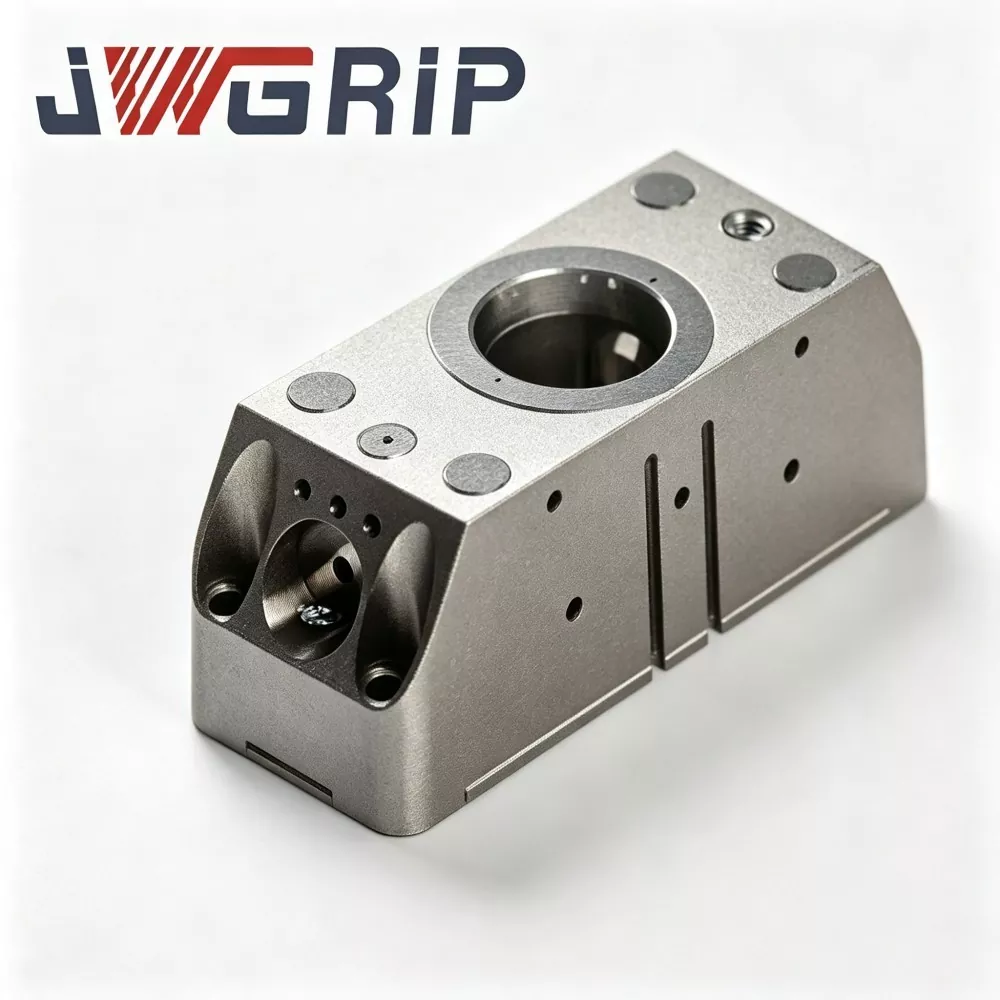
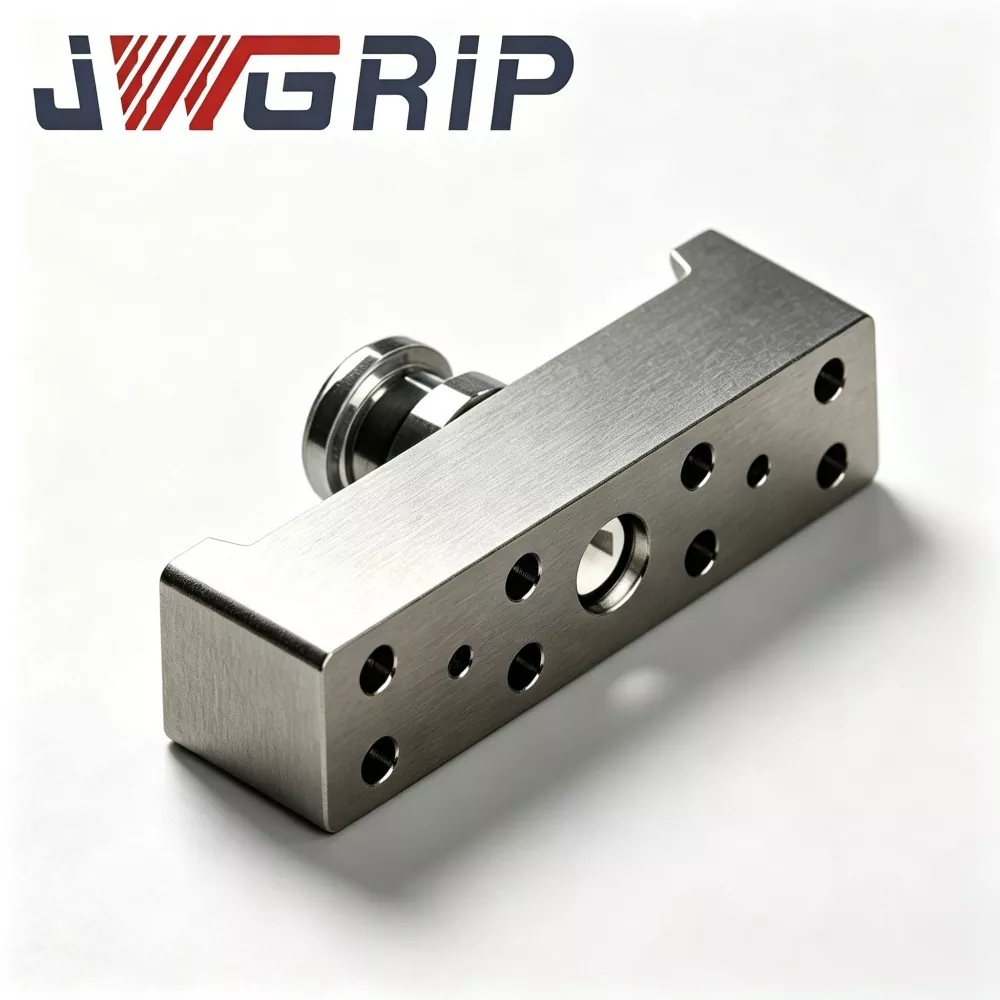
2. แผ่นเชื่อมต่อปลายเครื่องมือชุดประกอบอะแดปเตอร์ทาสฝั่งเครื่องมือ ติดตั้งแยกกันบนมือจับแต่ละอันและแต่ละถาด จับคู่ฐานหลักในมิติด็อกกิ้ง พื้นผิว Datum และอินเทอร์เฟซวงจรแก๊ส
3. กลุ่มฟันล็อคแบบกลไก - ลูกโซ่ - ฟันล็อคแบบกลไกที่กระตุ้นด้วยลม ตระหนักถึงการมีส่วนร่วมทางกลเชิงบวกหลังจากการเทียบท่า แม้ว่าการจ่ายลมล้มเหลวโดยไม่ได้ตั้งใจ อินเตอร์ล็อคแบบกลไกจะคงสถานะล็อคไว้เพื่อป้องกันเครื่องมือหลุด เป็นไปตามการป้องกันความปลอดภัยเชิงรับตามมาตรฐาน CE
4. ชุดระบุตำแหน่งและรูระบุตำแหน่งที่มีความแม่นยำสูง หมุดระบุตำแหน่งและรูระบุตำแหน่งแบบกราวด์ที่มีความแม่นยำสูงรับประกันประสิทธิภาพในการกำหนดตำแหน่งซ้ำ ≤±0.008 มม. หลังจากการเทียบท่าแต่ละครั้ง บุชชิ่งรับน้ำหนักที่ได้รับการปรับปรุงเป็นพิเศษจะชะลอการสึกหรอที่เกิดจากการสลับรอบโหลดเยื้องศูนย์/โหลดรวมเข้มข้น
5. ชุดประกอบทางเดินลมในตัวในตัว ช่องวงจรก๊าซแบบปิดผนึกในตัวภายในด้านหลักและด้านรอง ทำการเชื่อมต่อแบบนิวแมติกโดยอัตโนมัติระหว่างการเชื่อมต่อ โดยจ่ายอากาศอัดให้กับมือจับแบบนิวแมติกหรือถาดสุญญากาศโดยไม่ต้องมีโครงร่างท่อภายนอกเพิ่มเติม
6. เซ็นเซอร์ตรวจจับสถานะการล็อคและหน่วยสัญญาณเอาท์พุต เซ็นเซอร์ออนบอร์ดตรวจจับสภาพการล็อคแบบกลไกที่เกิดขึ้นจริงและส่งสัญญาณสวิตช์เอาท์พุตไปยังระบบ robot-PLC สามารถกำหนดค่าตรรกะการเคลื่อนไหวของหุ่นยนต์ให้อนุญาตการเคลื่อนไหวได้เมื่อได้รับสัญญาณยืนยัน "ล็อคเต็มที่" เท่านั้น
ข้อได้เปรียบทางเทคนิคหลัก
1. โครงสร้างที่ปรับให้เหมาะสมสำหรับการโหลดแบบผสมสำหรับสถานการณ์การสลับสลับกับตัวจับถาด
แผ่นเปลี่ยนด่วนที่มีจำหน่ายในท้องตลาดส่วนใหญ่มุ่งเป้าหมายไปที่เอนด์เอฟเฟกต์ประเภทเดียว ข้อต่อนี้เสริมความแข็งแรงให้กับวงแหวนรับน้ำหนักและโครงสร้างบุชชิ่งหมุดระบุตำแหน่ง เพื่อการสลับระหว่างถาดพื้นที่ขนาดใหญ่และอุปกรณ์จับยึดขนาดกะทัดรัดบ่อยครั้ง ช่วยลดการเสียดสีที่พื้นผิว Datum ภายใต้สภาวะโหลดเยื้องศูนย์และโหลดเข้มข้นสลับกัน ตรวจสอบโดยโครงการภาคสนาม: รอบการเชื่อมต่อที่เสถียรมากกว่า 1 ล้านรอบภายใต้การผลิตตามรอบการโหลดที่กำหนดตลอด 24 ชั่วโมง
2. ความแม่นยำในการวางตำแหน่งซ้ำ ≤±0.008 มม. เพื่อความสม่ำเสมอในการประกอบ
ใช้แขนแบริ่งโลหะผสมที่มีความแม่นยำสูงและหมุดระบุตำแหน่งที่ขัดเงาแล้ว หลังจากการสลับถาด-กริปเปอร์ พิกัดหุ่นยนต์-โปรแกรมไม่จำเป็นต้องมีการสอบเทียบใหม่ขนาดใหญ่ ซึ่งช่วยลดภาระงานการแก้ไขจุดบกพร่องของวิศวกรในสถานที่ได้อย่างมาก สำคัญอย่างยิ่งสำหรับสถานการณ์ที่มีความแม่นยำสูง เช่น การเรียงซ้อนเซลล์แบตเตอรี่พลังงานใหม่และการประกอบส่วนประกอบ 3C
3. การออกแบบความปลอดภัยแบบคู่: กลไกเชื่อมต่อกันเอง + ข้อเสนอแนะสถานะล็อคไฟฟ้า
กลไกอินเตอร์ล็อคแบบพาสซีฟจะคงสถานะการล็อคไว้เมื่อมีการสูญเสียการจ่ายอากาศโดยไม่ตั้งใจเพื่อหลีกเลี่ยงการแยกเครื่องมืออย่างกะทันหัน ตัวควบคุมหุ่นยนต์สามารถดำเนินการเคลื่อนไหวได้หลังจากได้รับสัญญาณป้อนกลับทางไฟฟ้า "ล็อคเต็มที่" เท่านั้น กลไกความปลอดภัยแบบคู่ที่ได้รับการรับรอง CE นี้ช่วยลดอันตรายด้านความปลอดภัยที่สำคัญสำหรับโรงปฏิบัติงานแบบไร้คนควบคุม
4. สถาปัตยกรรมชิ้นส่วนสึกหรอแบบโมดูลาร์เพื่อการบำรุงรักษาที่มีต้นทุนต่ำ
ส่วนประกอบสิ้นเปลืองที่สำคัญ รวมถึงปลอกหมุดระบุตำแหน่งและแหวนซีลใช้การออกแบบแบบโมดูลแยกส่วน ผู้ใช้สามารถเปลี่ยนเฉพาะชิ้นส่วนที่สวมใส่ในท้องถิ่นโดยไม่ต้องถอดฐานหลักหลักออกจากหน้าแปลนหุ่นยนต์ ลดระยะเวลาการหยุดทำงานของอุปกรณ์และลดค่าใช้จ่ายในการบำรุงรักษาในระยะยาว สามารถจัดหาชุดอะไหล่พร้อมกับใบเสนอราคาสำหรับยูนิตหลักได้
5. เมทริกซ์โหลดพิกัดช่วงกว้างและความเข้ากันได้ของแบรนด์หุ่นยนต์หลายตัว
สต๊อกสินค้าพิกัดโหลดได้ตั้งแต่ 3 กก.-120 กก. ขนาดหน้าแปลนยึดเป็นไปตามมาตรฐานอุตสาหกรรมหุ่นยนต์กระแสหลัก ซึ่งใช้ได้กับ ABB, FANUC, KUKA, YASKAWA และแบรนด์หุ่นยนต์ในจีน รองรับการเชื่อมต่อกับถาดสุญญากาศ มือจับแบบกลไก ปากจับแบบนิวแมติก และอุปกรณ์ปลายแขนอื่น ๆ มีการปรับเปลี่ยนหน้าแปลน ระดับการรับน้ำหนัก หรือโครงสร้างการซีลที่ออกแบบตามความต้องการเฉพาะสำหรับความต้องการพิเศษ
6. การผลิตแบบครบวงจรและบริการสนับสนุนด้านวิศวกรรมที่สมบูรณ์
กระบวนการหลักรวมถึงการคัดกรองวัตถุดิบ การบำบัดความร้อน การตัดเฉือนด้วยความแม่นยำ และการทดสอบวงจรผลิตภัณฑ์สำเร็จรูปเสร็จสิ้นภายในโรงงาน JWGRIP โดยไม่มีการจ้างบุคคลภายนอกจากกระบวนการหลัก ทีมวิศวกรจัดเตรียมภาพวาด 2D/3D คู่มือการติดตั้ง และคำแนะนำในการตั้งค่าพารามิเตอร์สำหรับผู้ใช้ปลายทาง
สถานการณ์การใช้งานหลายอุตสาหกรรม
1. สายการประกอบแบตเตอรี่และโมดูลกักเก็บพลังงานใหม่
ในโรงงานโมดูลแบตเตอรี่ลิเธียมไอออน หุ่นยนต์ตัวหนึ่งต้องสลับระหว่างถาดดูดสุญญากาศสำหรับการขนส่งโมดูลกับมือจับเชิงกลสำหรับงานยึดอุปกรณ์ยึด ข้อต่อ JWGRIP ช่วยให้สามารถสลับเครื่องมืออัตโนมัติได้โดยไม่ต้องใช้คนควบคุม ระยะเวลาการเปลี่ยนเครื่องมือลดลงจากปกติ 15 นาทีเหลือเพียง 3 วินาทีแบบอัตโนมัติ ซึ่งช่วยลดเวลาหยุดทำงานของสายการผลิตที่เกิดจากการเปลี่ยนเครื่องมือได้อย่างมาก ผู้ผลิตอุปกรณ์กักเก็บพลังงานหลายรายในจีนตอนใต้ได้นำโซลูชันนี้ไปใช้
2. สายการผลิตประกอบผลิตภัณฑ์อิเล็กทรอนิกส์ 3C
สำหรับส่วนประกอบของโทรศัพท์มือถือและสถานีประกอบเปลือกโน้ตบุ๊ก ข้อต่อเกรดน้ำหนักเบา (3-10 กก.) จะทำงานร่วมกับถาดวัสดุขนาดเล็กและกริปเปอร์นิวแมติกขนาดเล็ก การเชื่อมต่อที่มีความแม่นยำสูงหลีกเลี่ยงการเบี่ยงเบนในการประกอบที่เกิดจากการเปลี่ยนเครื่องมือ รองรับการประกอบชิ้นส่วนอิเล็กทรอนิกส์ที่มีความแม่นยำอย่างต่อเนื่องด้วยความเร็วสูง
3. เวิร์กช็อปการประกอบชิ้นส่วนยานยนต์อัตโนมัติ
การผลิตชิ้นส่วนรถยนต์ต้องใช้หุ่นยนต์ในการจัดการทั้งถาดวัสดุเทกองและมือจับยึดตำแหน่ง ระบบจับยึดเกรดปานกลางถึงหนัก (25-120 กก.) มีการเปลี่ยนเครื่องมือบ่อยครั้ง
4. สถานีคัดแยกอัตโนมัติอัจฉริยะโลจิสติกส์
ในโรงงานคัดแยกวัสดุอัตโนมัติ หุ่นยนต์จะสลับระหว่างถาดขนย้ายทั้งกล่องและมือจับหยิบชิ้นเดียว หุ่นยนต์ตัวหนึ่งตระหนักถึงการทำงานแบบมัลติฟังก์ชั่น ซึ่งช่วยลดการลงทุนทั้งหมดของระบบคัดแยกแบบอัตโนมัติ
ขั้นตอนการผลิตและกรอบการควบคุมคุณภาพ
JWGRIP นำระบบการจัดการคุณภาพ ISO 9001:2015 ไปใช้ทั่วทั้งห่วงโซ่การผลิต อุปกรณ์ภายในบริษัท ได้แก่ ศูนย์เครื่องจักรกลซีเอ็นซี เตาบำบัดความร้อนที่อุณหภูมิสูง เครื่องเจียรที่มีความแม่นยำ เครื่องมือตรวจสอบทางโลหะวิทยา ม้านั่งทดสอบโหลดแบบไซคลิกที่ครอบคลุม และสิ่งอำนวยความสะดวกในการทดสอบสเปรย์เกลือ การตัดเฉือนส่วนประกอบหลักทั้งหมดเสร็จสิ้นภายในแทนที่จะจัดหาชิ้นส่วนที่เสร็จสิ้นแล้วจากภายนอก
ขั้นตอนการผลิตที่สมบูรณ์:
1. การตรวจสอบวัตถุดิบขาเข้า: วัสดุแท่งโลหะผสมเหล็กได้รับการวิเคราะห์องค์ประกอบทางเคมีและการทดสอบความแข็ง วัตถุดิบที่ไม่เป็นไปตามข้อกำหนดจะถูกปฏิเสธก่อนเข้าสู่การผลิต
2. การตัดเฉือนหยาบด้วย CNC และการตัดเฉือนขั้นสุดท้าย: การขึ้นรูปตัวถังหลัก ตัวเรือนหมุดระบุตำแหน่ง และส่วนประกอบฟันล็อคผ่านอุปกรณ์ CNC ที่มีความแม่นยำสูง
3. การอบชุบด้วยความร้อนแบบสุญญากาศและการชุบแข็งพื้นผิว: ส่วนประกอบรับน้ำหนักที่สำคัญผ่านการชุบแข็งและอบคืนตัวเพื่ออัพเกรดความแข็งและประสิทธิภาพการป้องกันการสึกหรอ
4. กระบวนการเจียรที่แม่นยำ:พื้นผิว Datum ที่สำคัญและรูหมุดระบุตำแหน่งได้รับการเจียรละเอียดเพื่อให้เป็นไปตามข้อกำหนดความทนทานต่อขนาดและความขรุขระของพื้นผิวที่เข้มงวด
5. การประกอบส่วนประกอบและการทดสอบการทำงานของวงจรนิวแมติก: ประกอบฟันล็อค องค์ประกอบการซีล และชุดเซ็นเซอร์ ดำเนินการทดสอบความหนาแน่นของอากาศในวงจรก๊าซภายใน
6. การทดสอบโหลดแบบไซคลิกแบบเต็มรูปแบบ: การเชื่อมต่อที่เสร็จสิ้นแล้วทุกครั้งจะรันการจำลองแบบไซคลิกแบบล็อคและปลดล็อคหลายพันครั้งภายใต้สภาวะโหลดที่กำหนด ตรวจสอบความถูกต้องของตำแหน่งซ้ำ ความหนาแน่นของอากาศ และความน่าเชื่อถือของสัญญาณตอบรับ หน่วยที่ไม่ผ่านการรับรองจะถูกส่งกลับเพื่อทำใหม่
7. การตรวจสอบขั้นสุดท้ายและการทำเครื่องหมายด้วยเลเซอร์: การตรวจสอบขนาด การตรวจสอบลักษณะที่ปรากฏ เครื่องหมายรับรอง สินค้าที่ผ่านการรับรองเข้าคลังสินค้าสำเร็จรูปเพื่อจัดเก็บ
คำแนะนำการบำรุงรักษา
1. การตรวจสอบด้วยสายตาทุกวัน: ก่อนกะการผลิตแต่ละครั้ง ให้ตรวจสอบพื้นผิวของ Datum พื้นที่ทำงานของฟันล็อค และแหวนซีลด้วยสายตาเพื่อหาเศษ สิ่งสกปรก หรือความเสียหายจากแรงกระแทกทางกล กำจัดสิ่งปนเปื้อนแปลกปลอมด้วยอากาศอัดแห้ง
2. ทริกเกอร์การบำรุงรักษาตามการนับตามรอบ: ภายใต้การผลิตต่อเนื่อง 24 ชั่วโมง ให้ตรวจสอบปลอกหมุดระบุตำแหน่งและแหวนซีลทุกๆ 300,000 รอบการเชื่อมต่อ ทำความสะอาดพื้นผิว Datum และทาจาระบีป้องกันการสึกหรอ เปลี่ยนชิ้นส่วนสิ้นเปลืองหากมีรอยขีดข่วนหรือการสึกหรออย่างเห็นได้ชัด ลดระยะเวลาการบำรุงรักษาสำหรับสภาพแวดล้อมการประชุมเชิงปฏิบัติการที่มีฝุ่นหนา
3. การแจ้งเตือนที่ห้ามใช้งาน:ห้ามแอปพลิเคชันโหลดเกินพิกัด ห้ามการชนกันอย่างรุนแรงระหว่างฐานหลักและอะแดปเตอร์ทาส ห้ามถอดแยกชิ้นส่วนกลไกล็อคฟันภายในโดยไม่ได้รับคำแนะนำทางเทคนิคจากมืออาชีพ
4. การป้องกันการจัดเก็บที่ไม่ได้ใช้งานในระยะยาว:ทำความสะอาดชุดข้อต่อทั้งหมด ทาจาระบีป้องกันสนิมบนพื้นผิวข้อมูลและพื้นผิวล็อคฟัน เก็บในตู้แห้งกันฝุ่น
หลังการขาย
1. คำแนะนำทางเทคนิคออนไลน์ระยะไกลครอบคลุมการติดตั้ง การทดสอบการใช้งาน และการแก้ไขปัญหาข้อผิดพลาดนอกสถานที่
2. เอกสารการบำรุงรักษาการปฏิบัติงานแบบครบชุดที่จัดมาให้สำหรับใบสั่งซื้อทุกรายการ
3. การให้คำปรึกษาด้านเทคนิคระดับวิศวกรรมสำหรับโครงการ OEM ที่กำหนดเอง: การปรับเปลี่ยนขนาดหน้าแปลน การอัพเกรดโครงสร้างการปิดผนึก การปรับพิกัดโหลดพิเศษ ฯลฯ
4. บริการด้านเทคนิคถึงสถานที่โดยสามารถต่อรองได้สำหรับการสั่งซื้อตามโครงการจำนวนมาก
5. การจัดหาชิ้นส่วนอะไหล่อิสระสำหรับปลอกหมุดระบุตำแหน่ง แหวนซีล และส่วนประกอบที่สวมใส่ได้อื่นๆ ซึ่งรองรับการเปลี่ยนภาคสนามโดยช่างเทคนิคฝั่งลูกค้า
6. คำอธิบายการรับประกัน: รับประกัน 2 ปีสำหรับส่วนประกอบโครงสร้างหลักที่ไม่สิ้นเปลืองภายใต้สภาวะการติดตั้งที่ถูกต้องและสภาวะการทำงานที่ได้รับการจัดอันดับ ชิ้นส่วนที่สวมใส่แบบสิ้นเปลือง (แหวนซีล ปลอกหมุดระบุตำแหน่ง) ไม่รวมอยู่ในขอบเขตการรับประกันฟรี ความเสียหายที่เกิดจากการติดตั้งที่ไม่เหมาะสม การใช้งานเกินพิกัด การชนโดยฝีมือมนุษย์ หรือการกัดกร่อนของสารเคมีเกินกว่าข้อกำหนดจะไม่ครอบคลุมอยู่ในการรับประกัน
การอ้างอิงการจัดซื้อจัดจ้างและการประเมินผลโครงการ
ค่าหลักของข้อต่อถาดใส่กริปเปอร์แบบเปลี่ยนเร็วของหุ่นยนต์ JWGRIP:โครงสร้างการสลับการรับน้ำหนักถาดผสมถาดมือจับที่ปรับให้เหมาะสมตามจุดประสงค์ ความแม่นยำในการกำหนดตำแหน่งซ้ำ ≤±0.008 มม. กลไกอินเตอร์ล็อค + กลไกความปลอดภัยคู่สัญญาณไฟฟ้า ชิ้นส่วนสวมใส่แบบถอดเปลี่ยนได้ เมทริกซ์โหลดหลายเกรด และความสามารถทางวิศวกรรมแบบกำหนดเองของ OEM ช่วยแก้ปัญหาคอขวดของสถานีอัตโนมัติที่สำคัญ: เวลาหยุดทำงานโดยการเปลี่ยนเครื่องมือด้วยตนเองเป็นเวลานาน การเบี่ยงเบนตำแหน่งที่เกิดจากมนุษย์ อันตรายด้านความปลอดภัยจากการแทรกแซงด้วยตนเอง การสึกหรอของข้อมูลแบบเร่งภายใต้ภาระการสลับที่ผิดปกติและมีความเข้มข้น การล็อคที่ไม่สมบูรณ์ - การป้องกันความปลอดภัย
การแจ้งเตือนการประเมินโครงการ:
1. ยืนยันขนาดหน้าแปลนหุ่นยนต์จริงและพิกัดโหลดที่ต้องการ (พิจารณาโหลดแรงกระแทกแบบไดนามิก ไม่ใช่แค่น้ำหนักคงที่ของเอฟเฟกต์ปลายเท่านั้น) สำรองส่วนต่างด้านความปลอดภัยที่เพียงพอ
2. ชี้แจง tool-swap-object: ระบุจำนวนมือจับและถาดที่ต้องติดตั้งอะแดปเตอร์รองฝั่งเครื่องมือ
3. ตรวจสอบคุณภาพของแหล่งอากาศอัดและความเสถียรของแรงดันในโรงงาน แนะนำให้ใช้ตัวควบคุมแรงดันของตัวกรองอากาศร่วมกันหากแรงดันผันผวนอย่างรุนแรง
4. ยืนยันเงื่อนไขทรัพยากร IO ของ robot-PLC สำหรับการรับสัญญาณสถานะล็อค JWGRIP ให้บริการเอกสารอินเทอร์เฟซทางไฟฟ้าฟรี
5. เวอร์ชันสต็อกมาตรฐานมีการจัดส่งที่รวดเร็ว ใช้บริการวิศวกรรมแบบกำหนดเองของ OEM สำหรับข้อกำหนดหน้าแปลนพิเศษ เกรดซีลพิเศษ หรือพิกัดโหลดพิเศษ
คำถามที่พบบ่อย
คำถามที่ 1: ข้อต่อนี้สามารถดำเนินการสลับเครื่องมืออัตโนมัติเต็มรูปแบบโดยไม่ต้องทำงานด้วยตนเองได้หรือไม่
ใช่. Robot Quick Change Gripper Tray Coupling รับสัญญาณควบคุมด้วยลมจากระบบหุ่นยนต์และทำการล็อค/ปลดล็อคโดยอัตโนมัติ ตรรกะการสลับเครื่องมือสามารถรวมเข้ากับโปรแกรมหุ่นยนต์ได้ โปรดทราบว่าคุณต้องกำหนดค่าชั้นวางเครื่องมือที่เกี่ยวข้องเพื่อยึดมือจับและถาดที่ไม่ได้ใช้งาน
คำถามที่ 2: จำเป็นต้องปรับเทียบพิกัดใหม่ทุกครั้งหลังจากเปลี่ยนถาดและมือจับหรือไม่
ข้อต่อนี้ให้ความแม่นยำในการกำหนดตำแหน่งซ้ำ ≤±0.008 มม. ภายใต้เงื่อนไขการติดตั้งที่ถูกต้อง ไม่จำเป็นต้องปรับเทียบพิกัดขนาดใหญ่ใหม่ การปรับแต่งแบบละเอียดเล็กน้อยเป็นที่ยอมรับได้ในระหว่างการทดสอบเดินเครื่องครั้งแรก
คำถามที่ 3: สามารถปรับขนาดหน้าแปลนโรบ็อตแบบกำหนดเองที่ไม่เป็นมาตรฐานได้หรือไม่
เวอร์ชันมาตรฐานในสต็อกตรงกับข้อกำหนดเฉพาะของหน้าแปลนหุ่นยนต์ทั่วไป สำหรับข้อกำหนดหน้าแปลนที่ไม่ได้มาตรฐาน ให้ส่งภาพวาดก่อนสั่งซื้อ สามารถรับรู้ถึงการตัดแต่งขึ้นรูปด้วยเครื่องจักร OEM แบบกำหนดเองของมิติส่วนต่อประสานการติดตั้ง
คำถามที่ 4: จะเกิดอะไรขึ้นหากการจ่ายอากาศอัดหยุดทำงานระหว่างการเคลื่อนไหวของหุ่นยนต์
โครงสร้างแบบกลไกและอินเตอร์ล็อคในตัวช่วยให้ฟันล็อคทำงานแม้ไม่มีแรงดันอากาศ ป้องกันอุบัติเหตุเครื่องมือหล่น การปลดล็อคจะเกิดขึ้นได้ก็ต่อเมื่อมีสัญญาณปลดล็อคและความกดอากาศที่ถูกต้องเท่านั้น
คำถามที่ 5: รายการบำรุงรักษาที่สำคัญสำหรับการผลิตแบบวนรอบต่อเนื่องเป็นเวลานานคืออะไร
งานหลัก: ทำความสะอาดพื้นผิว Datum และพื้นที่ฟันล็อค ตรวจสอบวงแหวนซีลและปลอกพินระบุตำแหน่งโดยการนับแบบไซคลิก เติมจาระบีป้องกันการสึกหรอ เปลี่ยนชิ้นส่วนสิ้นเปลืองเมื่อมีการสึกหรออย่างเห็นได้ชัด ลดระยะเวลาการบำรุงรักษาสำหรับโรงปฏิบัติงานที่มีฝุ่นสูง
ส่งคำถาม
ข้อมูลติดต่อ
-
ที่อยู่
เลขที่ 44 ถนนผู้ประกอบการ Daning เมือง Humen เมืองตงกวน มณฑลกวางตุ้ง ประเทศจีน
-
โทร
-
อีเมล
ยินดีต้อนรับสู่การส่งคำถามไปที่ JWGRIP ทีมงานด้านเทคนิคและการขายมืออาชีพของเราจะจัดเตรียมอุปกรณ์ติดตั้งฟรี การออกแบบโซลูชันที่ปรับแต่งได้ และการเสนอราคาที่ถูกต้อง
คำแนะนำข่าวสาร