ภาษาไทย
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






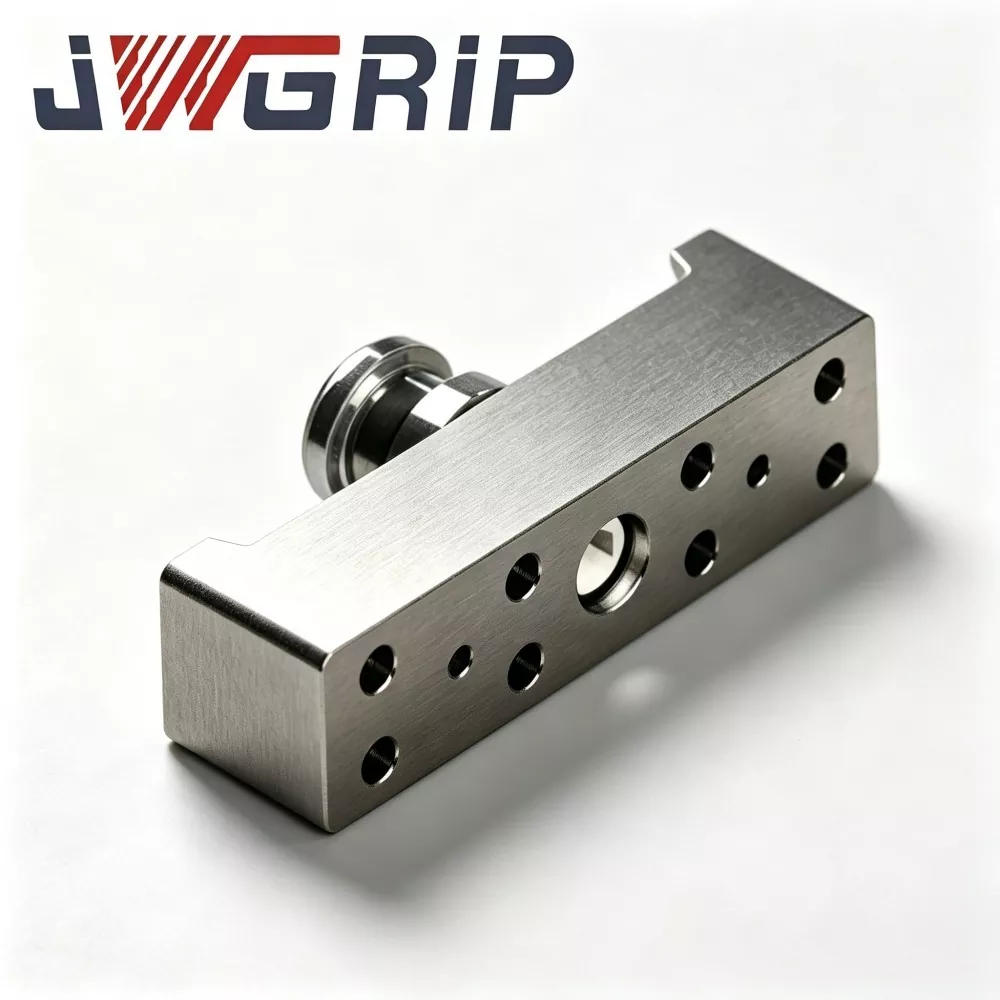
แขนเชื่อมต่อบานพับ N160 สำหรับมือจับแบบเปลี่ยนเร็วของหุ่นยนต์
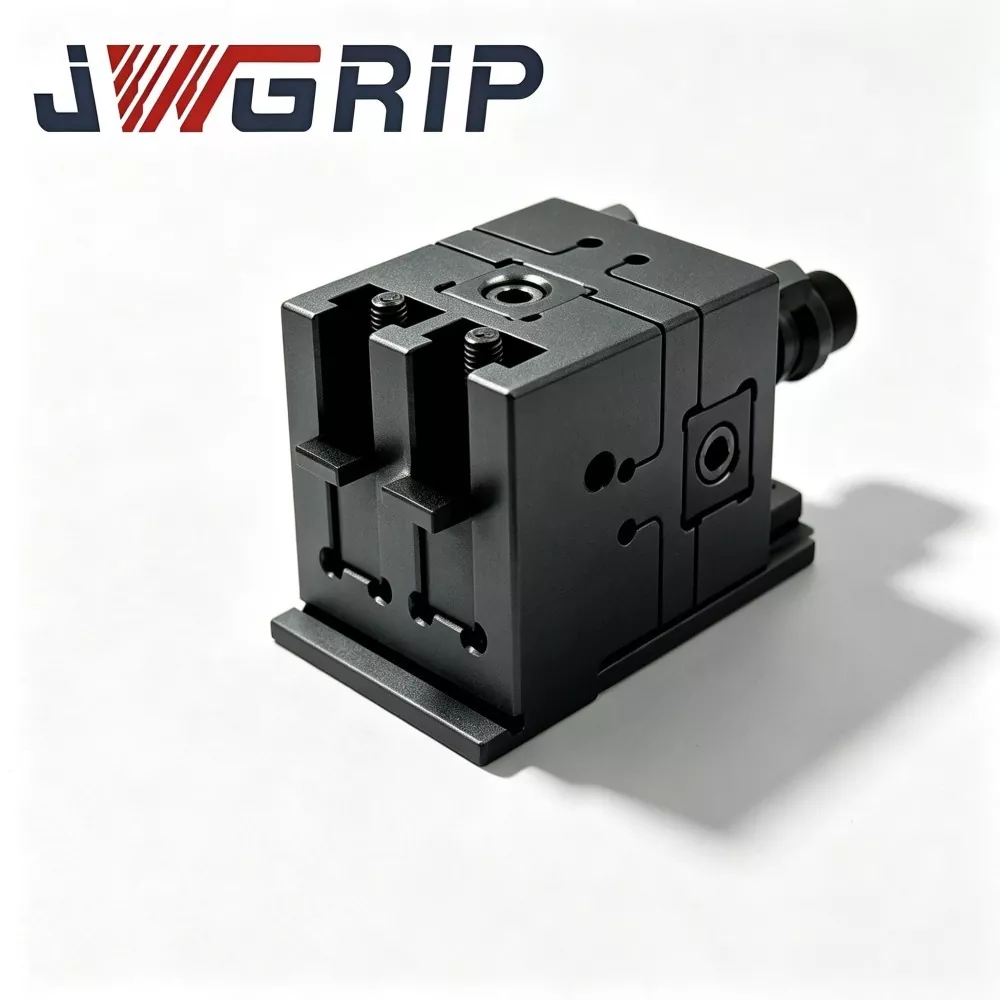
JWGRIP เป็นผู้ผลิตและผู้จำหน่ายแขนเชื่อมต่อบานพับ N160 สำหรับมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ในประเทศจีน โดยให้บริการ Factory Direct ด้วยผลิตภัณฑ์มาตรฐานในสต็อกเต็มรูปแบบ เพื่อรองรับการปรับใช้โครงการระบบอัตโนมัติทั่วโลกและการบำรุงรักษาเวิร์กช็อป เป็นส่วนประกอบตัวโยกบานพับส่งแรงแกนประสิทธิภาพสูงที่ได้รับการออกแบบมาเป็นพิเศษสำหรับโมดูลมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ซีรีส์ N160 โดยผสมผสานโครงสร้างการส่งผ่านแรงที่ได้รับการปรับปรุงและเทคโนโลยีการขึ้นรูปแบบบูรณาการด้วยการหลอมร้อนเข้าไว้ในหน่วยการทำงานเดียว ซึ่งทำหน้าที่เป็นส่วนสำคัญทางจลนศาสตร์ที่จะแปลงแรงผลักดันของลูกสูบเชิงเส้นให้เป็นการเคลื่อนที่ของการจับยึดแบบกรามที่แกว่งของกริปเปอร์
แขนเชื่อมต่อบานพับ N160 สำหรับมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ใช้เหล็กโลหะผสมหลอมร้อนระดับพรีเมียมพร้อมการไหลของเส้นใยโลหะที่เหมาะสมและกระบวนการบำบัดความร้อนแบบหลายขั้นตอนเพื่อคลายความเครียด หลีกเลี่ยงการตัดเส้นใยโลหะและข้อบกพร่องเชิงโครงสร้างของชิ้นส่วนตัดสต็อกแท่งธรรมดาโดยสิ้นเชิง แขนเชื่อมต่อที่ทนทานโดดเด่นด้วยความเหนียวของโครงสร้างและความต้านทานความเมื่อยล้าที่ยอดเยี่ยม สามารถรองรับโหลดสลับแบบวนหลายล้านระดับและความเค้นกระแทก เป็นไปตามข้อกำหนดด้านความปลอดภัยเชิงกลของ CE โดยสมบูรณ์ ผลิตภัณฑ์ทุกชุดผ่านการวิเคราะห์สเปกตรัมวัตถุดิบที่เข้มงวด การตรวจสอบการตีขึ้นรูป การทดสอบความแข็ง การเจาะรูที่มีความแม่นยำสูง และการตรวจสอบความล้าในการสุ่มตัวอย่าง เพื่อรับประกันประสิทธิภาพการทำงานในระยะยาวที่มั่นคง
สามารถใช้ได้อย่างกว้างขวางสำหรับการประกอบหุ่นยนต์ปลายเอฟเฟกต์ใหม่และการเปลี่ยนชิ้นส่วนที่สึกหรอของสายการผลิตอัตโนมัติที่ใช้งานอยู่ สนับสนุนการจัดซื้อสต็อกแบบเร่งด่วนและคำสั่งซื้อโครงการจำนวนมาก รวมถึง OEM และการปรับเปลี่ยนขนาดและวัสดุที่กำหนดเอง โดยให้บริการโซลูชันส่วนประกอบการส่งผ่านหลักที่เชื่อถือได้สำหรับผู้ประกอบระบบอัตโนมัติทั่วโลกและผู้รับเหมาบำรุงรักษาสายการผลิต
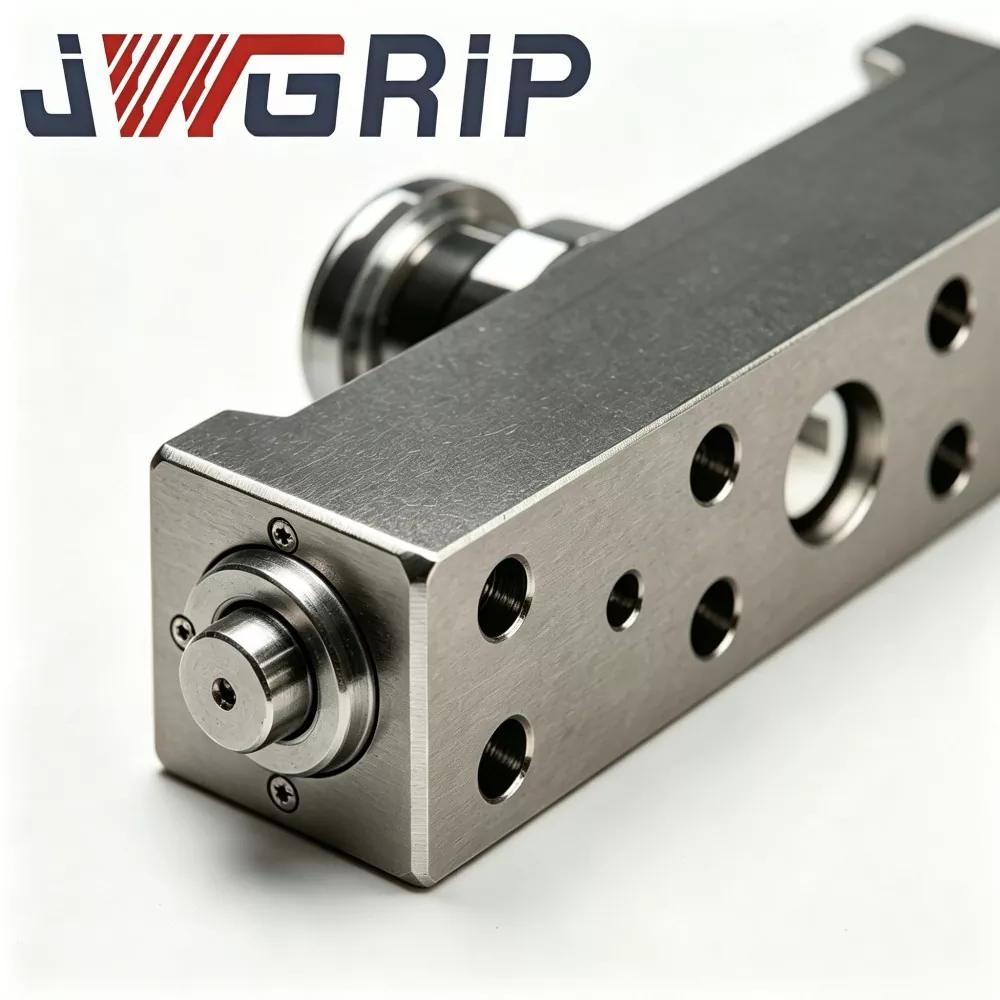
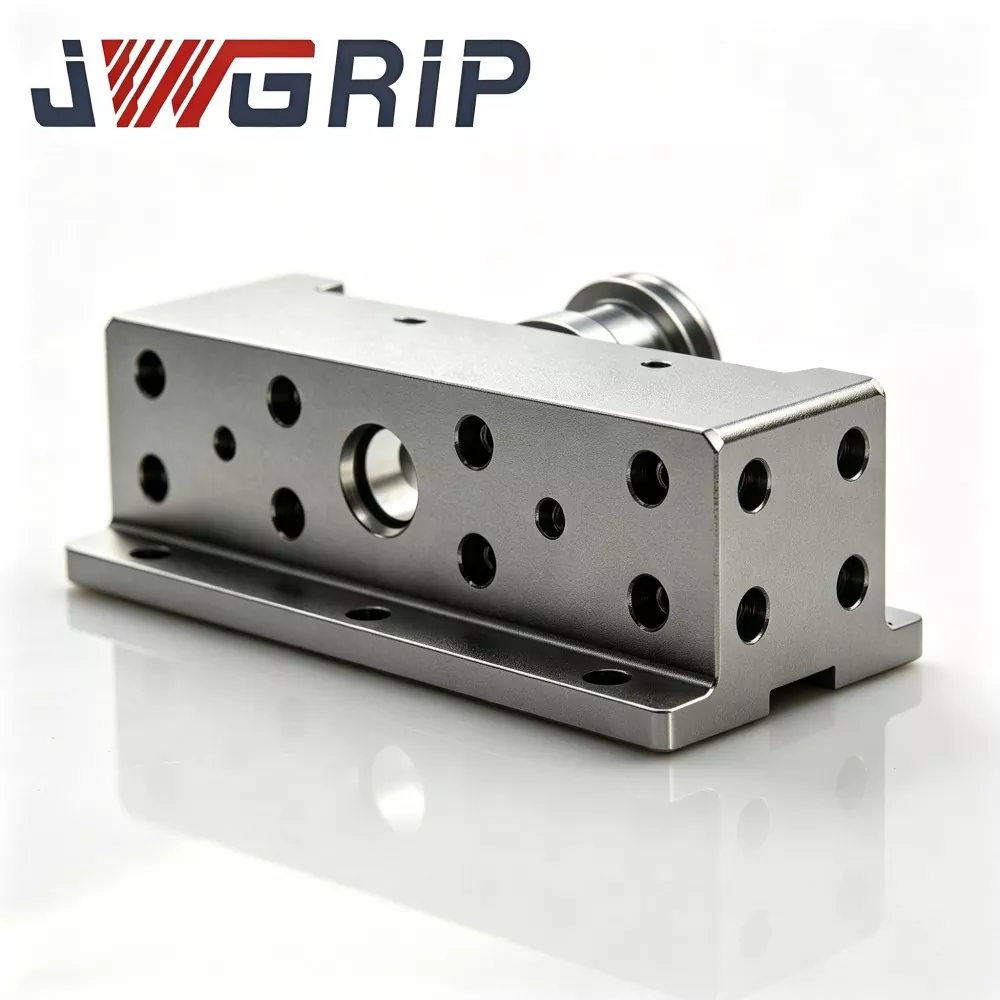
หลักการทำงาน
แขนเชื่อมต่อบานพับ N160 เป็นส่วนประกอบการส่งผ่านจลนศาสตร์หลักของมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ซีรีส์ N160 เอาต์พุตแรงขับเชิงเส้นโดยลูกสูบในตัวของกริปเปอร์แบบเปลี่ยนเร็ว N160 ทำหน้าที่บนแขนเชื่อมต่อบานพับ แขนเชื่อมต่อจะอาศัยจุดหมุนบานพับในการแปลงคันโยกเพื่อแปลงแรงขับลูกสูบเชิงเส้นไปเป็นเอาท์พุตการสวิงแบบหมุน ขับเคลื่อนกรามของกริปเปอร์เพื่อดำเนินการจับยึดการเปิดและปิดของชิ้นงานให้เสร็จสมบูรณ์
หากไม่มีแขนเชื่อมต่อบานพับ N160 ที่ผ่านการรับรอง มือจับแบบเปลี่ยนเร็วของหุ่นยนต์ N160 จะพบกับความล้มเหลวในการใช้งานจริงดังต่อไปนี้:
1. แรงบิดเอาท์พุตในการจับยึดของขากรรไกรของกริปเปอร์ไม่เพียงพอ
2. กระวนกระวายใจ ติดขัด หรือไม่ราบรื่นระหว่างการเคลื่อนไหวเปิด-ปิดกราม
3. การแตกหักจากความเมื่อยล้าก่อนวัยอันควรของส่วนประกอบระบบส่งกำลังภายใต้โหลดแบบวนซ้ำ
4. ความแม่นยำในการจับยึดซ้ำลดลงเนื่องจากการสึกหรอของช่องว่างบานพับ
ความสัมพันธ์การจับคู่การส่งกำลังหลัก:
1. รูหมุนของบานพับ: จับคู่เพลาบานพับของตัวมือจับ ซึ่งทำหน้าที่เป็นจุดหมุนของการเคลื่อนไหวของคันโยก
2. ช่องเชื่อมต่อแรงลูกสูบ: รับแรงขับเชิงเส้นจากชุดลูกสูบภายในของกริปเปอร์
3. ปลายเชื่อมต่อการขับเคลื่อนด้วยกราม: ส่งแรงบิดการสวิงที่แปลงแล้วไปยังชุดประกอบกรามของกริปเปอร์ ทำให้สามารถจับยึดและปล่อยชิ้นงานได้
เวิร์กโฟลว์การส่งกำลังที่สมบูรณ์:
1. ลูกสูบภายในของกริปเปอร์แบบเปลี่ยนเร็ว N160 จะส่งแรงขับเชิงเส้นออกมา และส่งแรงไปที่รูรับแรงของแขนเชื่อมต่อบานพับ N160
2. แขนเชื่อมต่อจะหมุนไปรอบๆ รูหมุนบานพับของตัวด้ามจับหลัก ทำให้การแปลงแรงอัตราส่วนคันบังคับเสร็จสมบูรณ์
3. ปลายด้านขับของแขนเชื่อมต่อจะดัน/ดึงชุดขากรรไกรของกริปเปอร์เพื่อแกว่งไปรอบๆ เพลาที่กำลังหมุน
4. ปากจับของกริปเปอร์จะจับยึดหรือปล่อยการกระทำกับชิ้นงานเป้าหมายอย่างสมบูรณ์
5. การส่งแรงแบบวนซ้ำเกิดขึ้นในการผลิตอย่างต่อเนื่องเพื่อเสร็จสิ้นงานจับชิ้นงานเป็นชุด
ชิ้นส่วนบานพับอะไหล่ทั่วไปจะรับรู้เฉพาะฟังก์ชันการเชื่อมต่อบานพับพื้นฐานเท่านั้น โดยไม่มีการปรับให้เหมาะสมตามเป้าหมายสำหรับอัตราส่วนคันเกียร์แรงส่ง การสร้างโครงสร้างทางโลหะวิทยา และประสิทธิภาพการป้องกันความล้าสำหรับสภาพการทำงานของกริปเปอร์แบบเปลี่ยนเร็ว N160 ภายใต้สภาวะการผลิตที่มีรอบการทำงานหนักบ่อยครั้ง อุปกรณ์เหล่านี้มีแนวโน้มที่จะเกิดการสึกหรอของรูหมุน ความเข้มข้นของแรงเค้นเฉพาะที่ การแตกร้าวของโลหะเมื่อยล้า ซึ่งจะทำให้มือจับที่เปลี่ยนเร็วทั้งหมดล้มเหลว
จากประสบการณ์การบริการภาคสนามที่มีอยู่มากมายของโครงการบำรุงรักษามือจับแบบเปลี่ยนเร็วซีรีส์ N160 JWGRIP ปรับอัตราส่วนแรงส่งของแขนคันโยก การไหลของเส้นใยโลหะ และกระบวนการบรรเทาความเครียดให้เหมาะสมโดยเฉพาะสำหรับแขนเชื่อมต่อบานพับ N160 ซึ่งสามารถรับภาระสลับแบบวนสูงในกระบวนการจับยึดซ้ำๆ และหลีกเลี่ยงความล้มเหลวตั้งแต่เนิ่นๆ ของชิ้นส่วนส่งผ่านหลักของมือจับแบบเปลี่ยนเร็ว
การวิเคราะห์จุดปวดเชิงปฏิบัติ
1. อายุการใช้งานสั้นของชิ้นส่วนอะไหล่บานพับโยกแบบธรรมดาที่ผ่านกระบวนการตัด ชิ้นส่วนบานพับแบบสต็อกสินค้าแบบแท่งทั่วไปมีเส้นใยโลหะภายในที่ถูกตัดทอน ต้านทานความเมื่อยล้าได้ไม่ดี ภายใต้รอบการจับยึดนับล้านรอบ ความล้มเหลวของการร้าวหรือการแตกหักเกิดขึ้นได้ง่าย ส่งผลให้ต้องปิดเครื่องบ่อยครั้งเพื่อเปลี่ยนกริปเปอร์แบบเปลี่ยนเร็ว N160 และทำให้ประสิทธิภาพอุปกรณ์โดยรวมลดลงอย่างมาก OEE
2. ความกระวนกระวายใจและความผิดพลาดที่ติดอยู่ของขากรรไกรของกริปเปอร์ที่เกิดจากความแม่นยำในการตัดเฉือนไม่เพียงพอของรูบานพับ ความทนทานต่อรูหมุนของบานพับและรูบังคับลูกสูบของแขนเชื่อมต่อคุณภาพต่ำที่ไม่สามารถควบคุมได้ ทำให้เกิดช่องว่างในการประกอบมากเกินไปหรือการรบกวนของการประกอบ ซึ่งจะส่งผลให้เกิดความกระวนกระวายใจ ความล่าช้าในการจับยึด และขากรรไกรติดขัดในการเคลื่อนเปิด-ปิดของมือจับแบบเปลี่ยนเร็ว
3. ความเสี่ยงที่ซ่อนเร้นของการแตกหักภายใต้การจับยึดแรงกระแทกที่รับน้ำหนักมาก เมื่อจับชิ้นงานที่มีน้ำหนักมาก แขนเชื่อมต่อบานพับจะรับแรงกระแทกขนาดใหญ่ในทันที ชิ้นส่วนธรรมดาที่ไม่ผ่านการหลอมร้อนมีแนวโน้มที่จะแตกหักง่าย ซึ่งอาจทำให้ชิ้นงานหล่นและเกิดอุบัติเหตุด้านความปลอดภัยที่ไซต์งานได้
4. การเบี่ยงเบนของความแม่นยำในการวางตำแหน่งการหนีบซ้ำที่เกิดจากการสึกหรอของรูบานพับที่เร่งขึ้น ภายใต้ภาระการสลับระยะยาว รูบานพับของแขนเชื่อมต่อที่ด้อยกว่าจะสึกหรอจากการเสียดสีอย่างรวดเร็ว ช่องว่างที่พอดีกับบานพับจะเพิ่มขึ้นอย่างต่อเนื่อง ความแม่นยำในการหนีบซ้ำของกริปเปอร์แบบเปลี่ยนเร็ว N160 จะค่อยๆ ลดลง และเกิดการจับชิ้นงานที่ไม่มั่นคง
5. ความเป็นสากลที่ไม่ดีของชิ้นส่วนอะไหล่ดัดแปลงที่ไม่ได้มาตรฐาน อุปกรณ์เสริมตัวโยกบานพับที่ไม่ได้มาตรฐานที่ได้รับการดัดแปลงในตลาดไม่สามารถจับคู่กับข้อมูลการติดตั้ง ระยะห่างตำแหน่งรู และอัตราส่วนคันโยกของมือจับแบบเปลี่ยนเร็ว N160 มาตรฐานได้ ซึ่งต้องมีการปรับเปลี่ยนรองระหว่างการเปลี่ยนที่ไซต์งาน ซึ่งจะทำให้อุปกรณ์หยุดทำงานนานขึ้น
แขนเชื่อมต่อบานพับ JWGRIP N160 แก้ปัญหาคอขวดในการใช้งานที่กล่าวมาข้างต้นด้วยมาตรการการออกแบบหลัก 5 ประการ ได้แก่ กระบวนการขึ้นรูปโลหะผสมเหล็กหลอมรวมแบบร้อน การบำบัดความร้อนเพื่อบรรเทาความเครียดแบบหลายขั้นตอน การกลึงรูบานพับที่มีความแม่นยำสูง โครงสร้างอัตราส่วนแรงส่งผ่านแรงโยกที่ได้รับการปรับปรุง การออกแบบป้องกันความล้าตามมาตรฐาน CE สำหรับการหนีบแบบวนแบบงานหนัก
องค์ประกอบของโมดูล
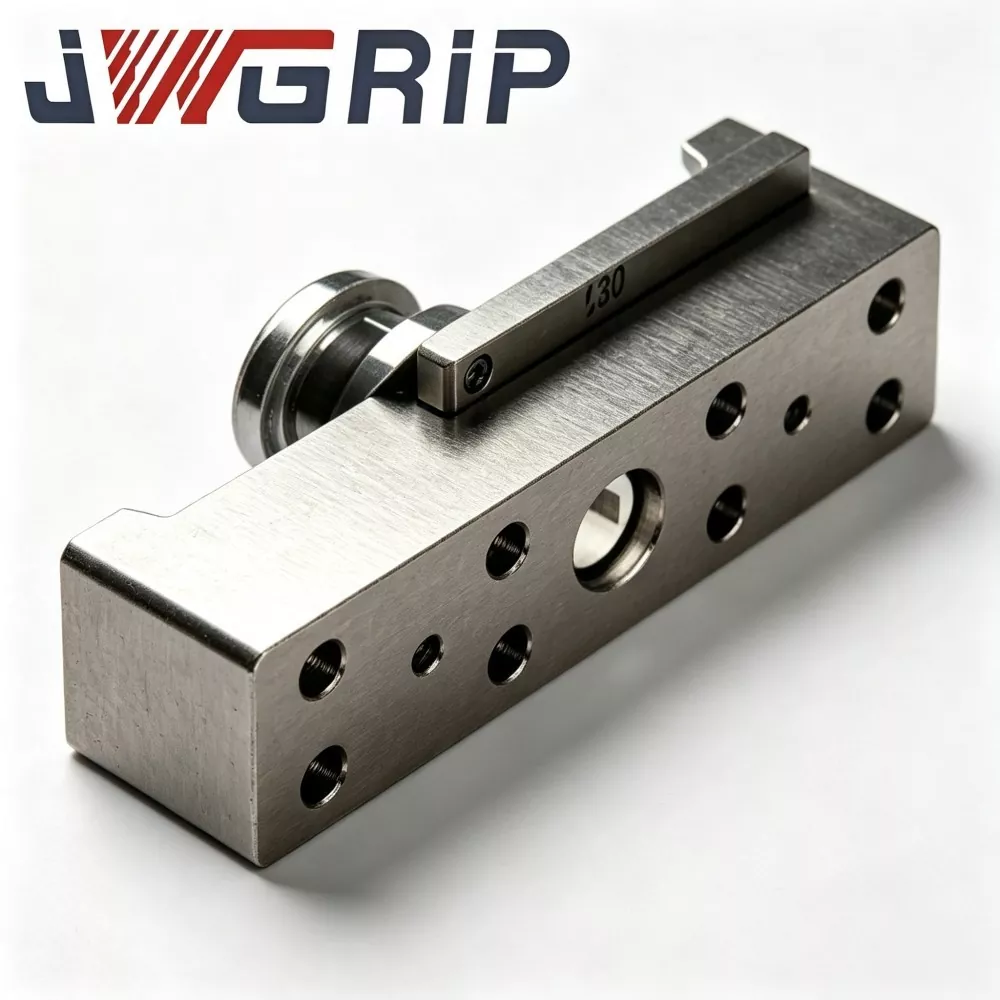
JWGRIP N160 Hinge Linkage Arm สำหรับ Robot Quick Change Gripper เป็นส่วนประกอบระบบส่งกำลังแบบแกนเดี่ยวสำหรับมือจับแบบเปลี่ยนเร็วซีรีส์ N160 และขอบเขตการใช้งานหลักประกอบด้วยเจ็ดส่วน:
1. รูเดือยบานพับ: รูศูนย์กลางแบบหมุน จับคู่กับเพลาบานพับของตัวหลักกริปเปอร์แบบเปลี่ยนเร็ว N160
2. รูเชื่อมต่อการใช้งานแรงลูกสูบ: ตำแหน่งรับความเค้นสำหรับเอาต์พุตแรงขับเชิงเส้นโดยชุดลูกสูบภายในของกริปเปอร์
3. ปลายเชื่อมต่อการขับเคลื่อนของกริปเปอร์-กราม: แรงบิดการสวิงเอาท์พุตเพื่อขับเคลื่อนชุดขากรรไกรของกริปเปอร์สำหรับการเคลื่อนไหวเปิด-ปิด
4. ตัวแขนส่งแรงหลัก: โครงสร้างหลักของเหล็กโลหะผสมหลอมร้อน แบกรับความเครียดคอมโพสิตที่ซับซ้อนในระหว่างรอบการหนีบ
5. เนื้อเปลี่ยนผ่านเพื่อบรรเทาความเครียด: โครงสร้างเนื้อปลาที่ได้รับการปรับปรุงให้เหมาะสม ณ ตำแหน่งที่มีการกลายพันธุ์ของแรง ช่วยลดความเข้มข้นของความเครียดเฉพาะที่
6. การวางตำแหน่งพื้นผิว Datum: ระนาบอ้างอิงการประกอบ รับประกันความเรียบในการติดตั้งและความแม่นยำในการประกอบ
7. พื้นที่ขอบสงวนป้องกันการสึกหรอ: ค่าเผื่อโครงสร้างสำหรับการบำรุงรักษาในภายหลังและการเจียรพื้นผิว Datum ใหม่เล็กน้อย
คำอธิบายส่วนสำคัญ
1. รูเดือยแบบบานพับ การกลึงสำเร็จที่มีความแม่นยำสูง จับคู่กับเพลาบานพับมาตรฐานของกริปเปอร์แบบเปลี่ยนเร็ว N160 หลังจากการอบชุบด้วยความร้อน พื้นผิวจะได้รับประสิทธิภาพการต้านทานการสึกหรอที่ดี โดยทำหน้าที่เป็นศูนย์กลางแบบหมุนของแขนเชื่อมต่อทั้งหมดในระหว่างรอบการเปิดและปิดการหนีบ
2. รูเชื่อมต่อแอปพลิเคชันแรงลูกสูบ รูรับแรงเครื่องจักรที่มีความแม่นยำ จับคู่หมุดเชื่อมต่อก้านกระทุ้งของกริปเปอร์แบบเปลี่ยนเร็ว N160 ได้อย่างสมบูรณ์แบบ ถ่ายโอนแรงขับลูกสูบเชิงเส้นไปยังตัวหลักของแขนเชื่อมโยงได้อย่างมีประสิทธิภาพ
3. ส่วนปลายที่เชื่อมต่อระหว่างกริปเปอร์และขากรรไกร อินเทอร์เฟซขนาดมาตรฐาน เชื่อมต่อโดยตรงกับชุดขากรรไกรของกริปเปอร์แบบเปลี่ยนเร็ว N160 ซึ่งแปลงแรงบิดของการแกว่งเป็นการเคลื่อนของขากรรไกรในการเปิด-ปิด เพื่อให้ทราบถึงการจับยึดและการปล่อยชิ้นงาน
4. ตัวแขนส่งกำลังหลัก ใช้เหล็กโลหะผสมหลอมร้อนระดับพรีเมียม ทำให้เกิดการปรับปรุงเส้นใยโลหะอย่างต่อเนื่องโดยการตีร้อน รวมกับการบำบัดความร้อนเพื่อบรรเทาความเครียดแบบหลายขั้นตอน สามารถทนต่อโหลดสลับและแรงกระแทกแบบไซคลิกหลายล้านระดับ หลีกเลี่ยงความเสี่ยงต่อการแตกหักจากความเมื่อยล้า
5. เนื้อเปลี่ยนผ่านบรรเทาความเครียด มุมแหลมทั้งหมดของโครงสร้างรับน้ำหนักใช้การออกแบบเนื้อเปลี่ยนผ่านที่มีรัศมีขนาดใหญ่ ขจัดจุดรวมความเครียด ปรับปรุงประสิทธิภาพการป้องกันความเมื่อยล้าของส่วนประกอบภายใต้การหนีบซ้ำในระยะยาว
6. การวางตำแหน่งพื้นผิว Datum พื้นผิว Datum แบบเรียบหลังจากการเจียรอย่างแม่นยำ ช่วยให้มั่นใจในความแม่นยำในการประกอบชิ้นส่วนเมื่อติดตั้งบนตัวมือจับแบบเปลี่ยนเร็ว N160 หลีกเลี่ยงการสูญเสียความแม่นยำในการจับยึดที่เกิดจากการโก่งตัวของส่วนประกอบ
7. พื้นที่ขอบสงวนป้องกันการสึกหรอ สงวนค่าเผื่อการตัดเฉือนที่เหมาะสมบนพื้นผิวสัมผัสแรงเสียดทานที่สำคัญ รองรับการเก็บผิวละเอียดเล็กน้อยในการบำรุงรักษาในระยะหลัง และยืดอายุการใช้งานของวงจรการบริการของการใช้ชิ้นส่วนอะไหล่
ข้อดีทางเทคนิค
1. ออกแบบมาเป็นพิเศษสำหรับมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ซีรีส์ N160 ซึ่งเป็นโซลูชันอะไหล่มาตรฐานที่เข้ากันได้อย่างสมบูรณ์ แขนเชื่อมต่อบานพับ N160 แตกต่างจากอุปกรณ์เสริมตัวโยกบานพับดัดแปลงสำหรับใช้งานทั่วไปในท้องตลาด โดยมุ่งเน้นไปที่ขนาดการติดตั้ง พารามิเตอร์อัตราส่วนคันโยก และคุณลักษณะโหลดของมือจับแบบเปลี่ยนเร็ว N160 ไม่จำเป็นต้องแก้ไขเพิ่มเติมสำหรับการเปลี่ยนที่ไซต์งาน ซึ่งช่วยลดระยะเวลาการหยุดทำงานของการบำรุงรักษาอุปกรณ์ได้อย่างมาก
2. การขึ้นรูปแบบบูรณาการแบบหลอมร้อน + การบำบัดความร้อนแบบบรรเทาความเครียดแบบหลายขั้นตอน ประสิทธิภาพการป้องกันความล้าที่ดีเยี่ยม การปรับปรุงเส้นใยโลหะอย่างต่อเนื่องและสมบูรณ์เกิดขึ้นจากการตีขึ้นรูปร้อน หลีกเลี่ยงข้อบกพร่องในการตัดเส้นใยของชิ้นส่วนการตัดแบบแท่ง เมื่อใช้ร่วมกับกระบวนการบำบัดความร้อนแบบบรรเทาความเครียดแบบหลายขั้นตอน ส่วนประกอบสามารถปรับให้เข้ากับงานจับยึดแบบวนหลายล้านครั้ง ต้านทานการแตกร้าวเมื่อยล้าและความเสี่ยงต่อการแตกหักภายใต้ภาระงานหนักสลับกัน
3. ระบบรูที่มีความแม่นยำสูงและการตัดเฉือนพื้นผิว Datum ประสิทธิภาพการวางตำแหน่งซ้ำในการจับยึดที่มั่นคง รูเดือยบานพับ รูบังคับลูกสูบ และพื้นผิวการวางตำแหน่ง Datum ใช้กระบวนการตกแต่งที่มีความแม่นยำสูง ระยะห่างที่พอดีเป็นไปตามข้อกำหนดการประกอบมือจับ N160 อย่างเคร่งครัด ซึ่งช่วยลดการสึกหรอของช่องว่างระหว่างบานพับได้อย่างมีประสิทธิภาพ และรักษาความแม่นยำในการจับยึดซ้ำให้มีเสถียรภาพหลังจากการทำงานแบบวนรอบในระยะยาว
4. รองรับสปอตสต็อกมาตรฐาน ขนาด OEM และความสามารถในการปรับแต่งวัสดุ แขนเชื่อมต่อบานพับ N160 มาตรฐานมีในสต็อกเพียงพอสำหรับการเปลี่ยนการบำรุงรักษาอย่างเร่งด่วน เราสนับสนุนการปรับแต่งแบบ OEM: การปรับขนาดตำแหน่งรู การปรับเปลี่ยนเกรดวัสดุโลหะผสม-เหล็ก ปรับอัตราส่วนแรงส่งของแขนคันโยกให้เหมาะสม เพื่อตอบสนองความต้องการการใช้งานที่มีเงื่อนไขพิเศษสำหรับสภาพการทำงานอัตโนมัติที่แตกต่างกัน
5. การผลิตภายในแบบเต็มรูปแบบและการตรวจสอบการทดสอบแบบวงจรโหลดหนัก การตีส่วนประกอบหลัก การอบชุบด้วยความร้อน การเจาะรูอย่างแม่นยำ และการตรวจสอบผลิตภัณฑ์สำเร็จรูปจะเสร็จสิ้นภายในโรงงาน JWGRIP ผลิตภัณฑ์ทุกชุดผ่านการสุ่มตัวอย่างการตรวจสอบโหลดความเมื่อยล้าก่อนส่งมอบ ผลิตภัณฑ์ได้รับการตรวจสอบโดยการใช้งานจำนวนมากในสายการผลิตระบบอัตโนมัติของมือจับแบบเปลี่ยนด่วน N160 ในประเทศจำนวนมาก
สิ่งจำเป็นในการติดตั้งและการว่าจ้าง
1. การถอดและการทำความสะอาดชุดกริปเปอร์ดั้งเดิม การแยกชิ้นส่วนกริปเปอร์แบบเปลี่ยนเร็ว N160 ตามคู่มือการบำรุงรักษา ทำความสะอาดเพลาบานพับ หมุดเชื่อมต่อลูกสูบ ชุดขากรรไกร และพื้นผิวข้อมูลประกอบแต่ละชิ้นอย่างทั่วถึง ขจัดเศษโลหะ คราบไขมัน และสิ่งแปลกปลอมออกได้อย่างสมบูรณ์ ตรวจสอบว่าชิ้นส่วนอื่นๆ ที่เข้ากัน เช่น เพลาบานพับและเพลาพินชำรุดหรือไม่ ให้เปลี่ยนชิ้นส่วนที่สึกหรออื่นๆ ร่วมกันหากมีการเสียดสีที่เห็นได้ชัดเจน
2. การติดตั้งแขนเชื่อมต่อบานพับ N160 สำหรับมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ ติดตั้งแขนเชื่อมต่อบานพับ N160 ใหม่บนแกนบานพับของตัวเครื่องหลักของมือจับ ตรวจสอบให้แน่ใจว่าพื้นผิวของ Datum กำหนดตำแหน่งแน่นพอดีโดยไม่เอียง ติดตั้งหมุดเชื่อมต่อลูกสูบและหมุดขับกรามตามลำดับ อย่าใช้การกระแทกแบบรุนแรงระหว่างการประกอบเพื่อป้องกันการเสียรูปของรูบานพับและความเสียหายที่พื้นผิวรูเข็ม
3. การตรวจสอบการยึดและระยะห่างของส่วนประกอบเพลาหมุด ติดตั้งแหวนล็อคสลักและจำกัดชิ้นส่วนสำหรับเพลาหมุดเชื่อมต่อแต่ละอันให้เข้าที่ สลับแขนเชื่อมต่อด้วยตนเองเพื่อจำลองการเคลื่อนที่ของวงสวิง ยืนยันว่าการเคลื่อนไหวของบานพับทั้งหมดราบรื่นและปราศจากการติดขัด ความเมื่อยล้า และการสั่นในระยะห่างที่ผิดปกติ
4. การหล่อลื่นจาระบีสำหรับคู่แรงเสียดทานของบานพับ เติมจาระบีป้องกันการสึกหรอประสิทธิภาพสูงที่รูเดือยบานพับ รูใส่แรงลูกสูบ และตำแหน่งบานพับขับเคลื่อนกราม รับประกันการหล่อลื่นที่เพียงพอสำหรับคู่แรงเสียดทานจากการเคลื่อนที่สัมพัทธ์ ลดการเสียดสีในงานจับยึดแบบวน
5. การทดสอบการทำงานของมือจับขณะแห้งขณะไม่มีโหลด ดำเนินการทดสอบการเปิด-ปิดขณะไม่มีโหลดซ้ำๆ สำหรับมือจับแบบเปลี่ยนเร็ว N160 ภายใต้โหมดความเร็วต่ำ ตรวจสอบว่าการแกว่งของกรามเป็นไปอย่างราบรื่นหรือไม่ ไม่ว่าจะมีเสียงรบกวนผิดปกติหรือเกิดความล่าช้า หรือไม่ จะช่วยลดความเสี่ยงจากการรบกวนทางกลก่อนการผลิตอย่างเป็นทางการ
6. การทดสอบการตรวจสอบการจำลองโหลด ดำเนินการทดสอบการจับยึดแบบจำลองกับชิ้นงานโหลดมาตรฐาน ตรวจสอบแรงจับยึดและความแม่นยำในการวางตำแหน่งซ้ำของการจับยึด และนำไปผลิตอย่างเป็นทางการหลังจากที่ดัชนีทั้งหมดตรงตามข้อกำหนด
บริการสนับสนุนหลังการขาย
1. คำแนะนำทางเทคนิคออนไลน์ระยะไกล ครอบคลุมการให้คำปรึกษาเกี่ยวกับการเปลี่ยนอะไหล่ คำแนะนำในการติดตั้ง และการแก้ไขปัญหาข้อผิดพลาดถึงสถานที่สำหรับมือจับแบบเปลี่ยนเร็ว N160
2. จะมีการจัดเตรียมเอกสารทางเทคนิคการติดตั้ง การถอดแยกชิ้นส่วน และการบำรุงรักษาครบชุดสำหรับใบสั่งซื้อแต่ละใบ
3. การให้คำปรึกษาด้านเทคนิคระดับวิศวกรรมสำหรับโครงการที่กำหนดเอง: การปรับขนาดตำแหน่งรู การอัปเกรดเกรดวัสดุ การปรับเปลี่ยนอัตราส่วนแรงส่งของแขนคันโยก การปรับแต่งข้อมูลการติดตั้งแบบพิเศษ และอื่นๆ
4. สนับสนุนการจัดซื้อชิ้นส่วนอะไหล่แขนเชื่อมต่อบานพับ N160 ชิ้นเดียวหรือเป็นกลุ่ม เพื่อตอบสนองความต้องการการบำรุงรักษาเร่งด่วนในสถานที่
5. คำชี้แจงการรับประกัน: ภายใต้การติดตั้งที่ถูกต้องและสภาวะการทำงานที่ได้รับการจัดอันดับ โครงสร้างตัวเครื่องหลักที่ไม่สิ้นเปลืองของแขนเชื่อมต่อบานพับ N160 จะได้รับการรับประกัน 2 ปี การสูญเสียการสึกหรอที่เกิดจากแรงเสียดทานแบบวนปกติไม่รวมอยู่ในขอบเขตการรับประกันฟรี ความเสียหายที่เกิดจากการทำงานเกินพิกัด การติดตั้งที่ไม่เหมาะสม การชนกันโดยฝีมือมนุษย์ และสภาพแวดล้อมการทำงานที่เกินมาตรฐานจะไม่ครอบคลุมอยู่ในการรับประกัน
คำถามที่พบบ่อย
คำถามที่ 1: แขนเชื่อมต่อบานพับ N160 นี้พอดีโดยตรงกับมือจับหุ่นยนต์แบบเปลี่ยนเร็วซีรีส์ N160 หรือไม่
ใช่. แขนเชื่อมต่อบานพับ N160 สำหรับมือจับแบบเปลี่ยนเร็วของหุ่นยนต์เป็นชิ้นส่วนอะไหล่มาตรฐานสำหรับมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ซีรีส์ N160 พารามิเตอร์ตำแหน่งรูในการติดตั้ง พื้นผิว Datum และอัตราส่วนคานทั้งหมดเป็นไปตามข้อกำหนดมาตรฐานเดิม และสามารถเปลี่ยนได้โดยตรงโดยไม่ต้องดัดแปลงเพิ่มเติม
คำถามที่ 2: อายุการใช้งานตามรอบสูงสุดของแขนเชื่อมต่อบานพับ N160 ที่ผ่านการหลอมร้อนคือเท่าใด
ภายใต้โหลดที่กำหนดและสภาวะการหล่อลื่นและการติดตั้งที่ถูกต้อง ส่วนประกอบสามารถมีอายุการใช้งานการหนีบตามวงจรได้หลายล้านระดับ อายุการใช้งานจริงเกี่ยวข้องกับน้ำหนักชิ้นงานที่ไซต์งาน ระดับแรงกระแทก ความถี่ในการบำรุงรักษาการหล่อลื่น และปัจจัยสภาพการทำงานอื่นๆ
คำถามที่ 3: ฉันควรทำอย่างไรหากสภาพการทำงานพิเศษต้องการมิติหรือวัสดุพิเศษที่ไม่ได้มาตรฐาน
เราสนับสนุนบริการที่กำหนดเองของ OEM คุณสามารถระบุพารามิเตอร์การวาดหรือสภาพการทำงานได้ และเราสามารถปรับขนาดตำแหน่งรู โครงสร้างความหนาของผนัง และเกรดวัสดุโลหะผสมเหล็กได้ตามความต้องการที่แท้จริง
คำถามที่ 4: ฉันสามารถซื้อตัวอย่างชิ้นเดียวเพื่อทดสอบการบำรุงรักษาได้หรือไม่
ใช่. แขนเชื่อมต่อบานพับ N160 มาตรฐานมีอยู่ในสต็อก โดยรองรับการซื้อตัวอย่างชิ้นเดียวสำหรับการบำรุงรักษาและการตรวจสอบอุปกรณ์ และยังรองรับการจัดหาคำสั่งซื้อโครงการจำนวนมากอีกด้วย
คำถามที่ 5: อะไรคือประเด็นสำคัญสำหรับการบำรุงรักษารายวันในภายหลัง?
จุดโฟกัส: รักษาพื้นผิวข้อมูลการประกอบบานพับและพื้นผิวข้อต่อรูเข็มแต่ละอันให้สะอาด เสริมจาระบีหล่อลื่นป้องกันการสึกหรอเป็นประจำสำหรับคู่แรงเสียดทานของบานพับแต่ละคู่ ตรวจสอบการเล่นที่ผิดปกติ การแตกร้าว หรือการเสียรูปของแขนเชื่อมต่อเป็นประจำ เปลี่ยนแขนเชื่อมต่อบานพับทันเวลาเมื่อรอยแตกเมื่อยล้าเกิดรอยถลอกตำแหน่งรูที่เห็นได้ชัด
ส่งคำถาม
ข้อมูลติดต่อ
-
ที่อยู่
เลขที่ 44 ถนนผู้ประกอบการ Daning เมือง Humen เมืองตงกวน มณฑลกวางตุ้ง ประเทศจีน
-
โทร
-
อีเมล
ยินดีต้อนรับสู่การส่งคำถามไปที่ JWGRIP ทีมงานด้านเทคนิคและการขายมืออาชีพของเราจะจัดเตรียมอุปกรณ์ติดตั้งฟรี การออกแบบโซลูชันที่ปรับแต่งได้ และการเสนอราคาที่ถูกต้อง
คำแนะนำข่าวสาร