ภาษาไทย
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






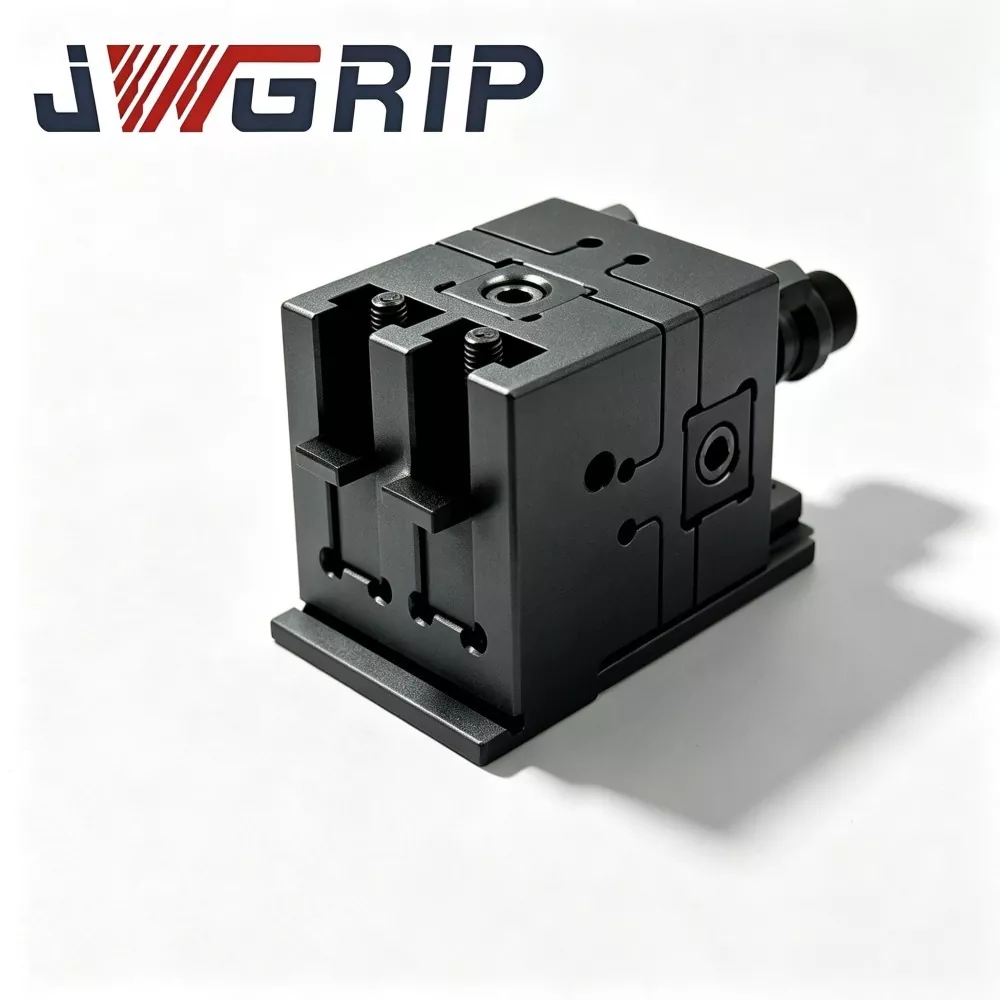
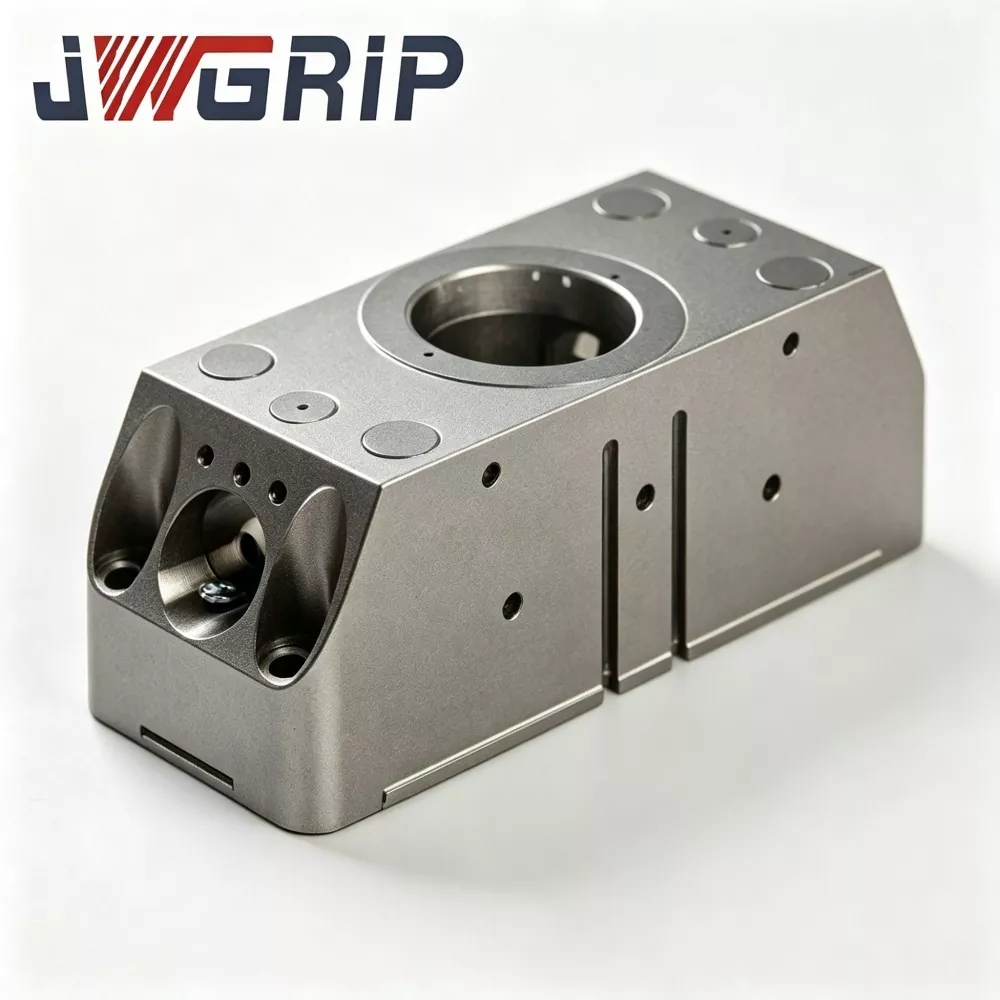
โมดูลมือจับแบบเปลี่ยนด่วนสำหรับหุ่นยนต์ N160
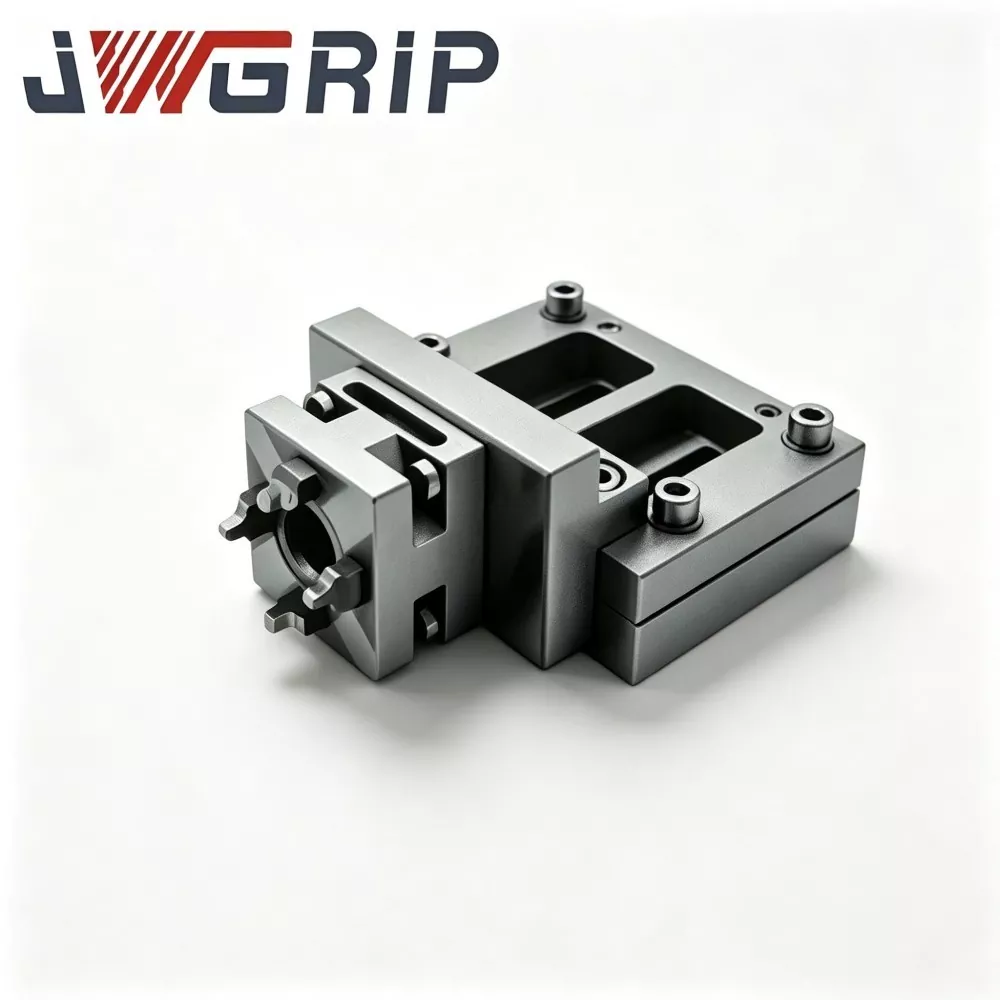
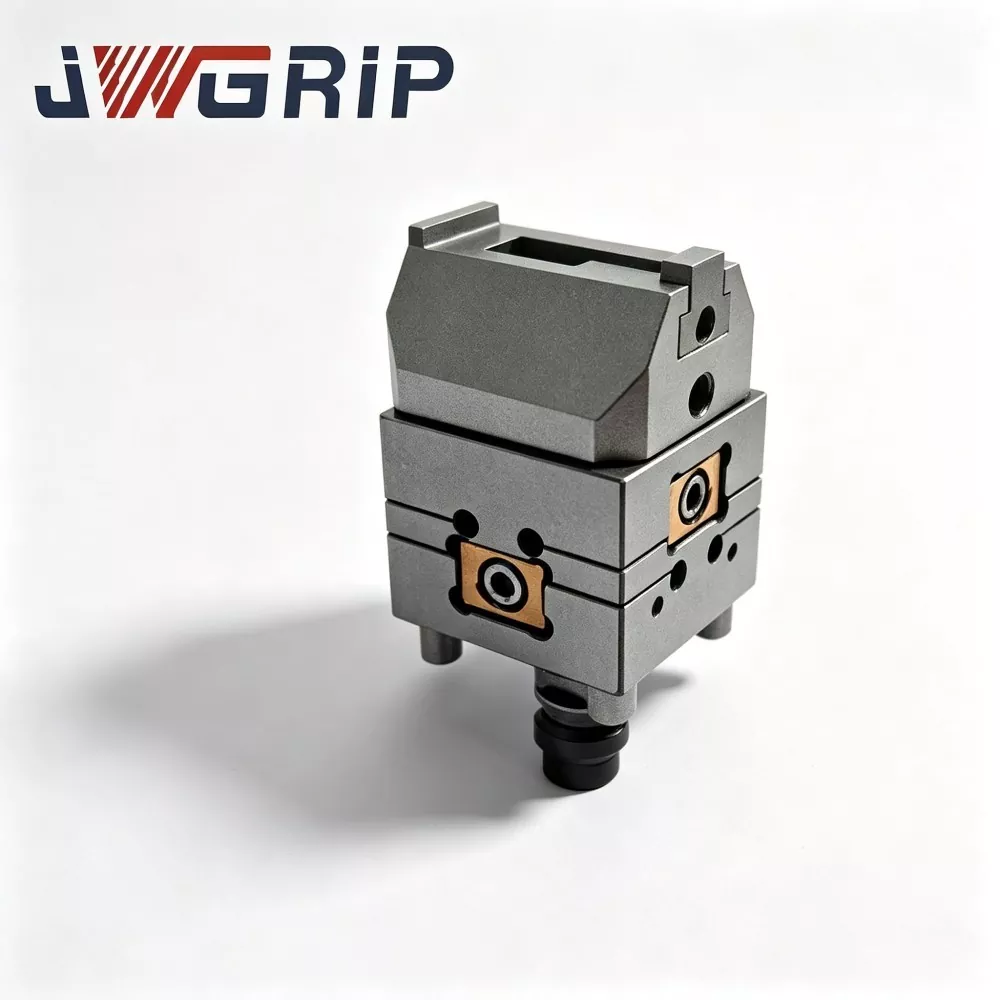
JWGRIP เป็นผู้ผลิตและซัพพลายเออร์ระดับมืออาชีพของโมดูลมือจับแบบเปลี่ยนเร็วสำหรับหุ่นยนต์ N160 ในประเทศจีน ซึ่งสนับสนุนการจัดซื้อตามคำสั่งซื้อจำนวนมากและเสนอราคาโรงงานของแท้สำหรับพันธมิตรโครงการระบบอัตโนมัติทั่วโลก เป็นหน่วยควบคุมปลายแขนหุ่นยนต์แบบบูรณาการที่ได้รับการอัพเกรดใหม่ ซึ่งออกแบบมาเป็นพิเศษสำหรับสายการผลิตไร้คนขับที่มีความยืดหยุ่นและทันสมัย นวัตกรรมที่ผสานรวมกริปเปอร์แบบขนานแบบนิวแมติกและอินเทอร์เฟซแบบเปลี่ยนเร็วของหุ่นยนต์เข้าไว้ในตัวเครื่องแบบโมดูลาร์เดียว ช่วยลดความจำเป็นในการใช้จานแบบเปลี่ยนเร็วและชุดประกอบกริปเปอร์แบบแยกอิสระ โดยไม่ต้องใช้หน้าแปลนเชื่อมต่อหลายชั้นหรืออุปกรณ์เสริมการเปลี่ยนผ่านเพิ่มเติม
โมดูลกริปเปอร์แบบเปลี่ยนเร็วสำหรับหุ่นยนต์ N160 ประสิทธิภาพสูงนี้ใช้ตัวเครื่องอะลูมิเนียมอัลลอยด์สำหรับการบินที่มีความแข็งแรงสูง และแกนล็อคที่ทำจากโลหะผสมเหล็กชุบแข็ง ซึ่งมีความทนทานที่โดดเด่นและประสิทธิภาพทางกลที่มั่นคง การละทิ้งโครงสร้างแบบรวมแบบแยกส่วนแบบเดิม จะช่วยลดข้อผิดพลาดในการวางตำแหน่งสะสมที่เกิดจากการเชื่อมต่อแบบหลายชั้นและการเบี่ยงเบนของการประกอบในสถานที่ได้อย่างมีประสิทธิภาพ โมดูลนี้ผ่านการทดสอบความล้าแบบวนรอบนับล้านครั้งและเป็นไปตามมาตรฐานความปลอดภัยทางกลของ CE โดยสมบูรณ์ โดยคงไว้ซึ่งการทำงานที่เสถียรในระยะยาวในสถานการณ์การจับและเปลี่ยนวงจรความถี่สูง
เสร็จสิ้นด้วยขั้นตอนการผลิตภายในบริษัทแบบเต็มรูปแบบ รวมถึงการตรวจสอบวัตถุดิบ การตัดเฉือนด้วยความแม่นยำ CNC การอบชุบด้วยความร้อนแบบสุญญากาศ การชุบแข็งพื้นผิว และการตรวจสอบวงจรเต็มโหลด แต่ละยูนิตมอบประสิทธิภาพคุณภาพสูงที่สม่ำเสมอ ใช้กันอย่างแพร่หลายสำหรับการประกอบส่วนประกอบพลังงานใหม่ การจัดการชิ้นส่วนขนาดเล็กของยานยนต์ การหยิบจับชิ้นงานที่มีความแม่นยำ 3C และการคัดแยกส่วนประกอบเครื่องใช้ในครัวเรือน โดยสนับสนุนการซื้อแบบทดลองใช้หน่วยเดียวและความร่วมมือในการสั่งซื้อจำนวนมาก โดยมาพร้อมกับข้อมูลการวาด 2D/3D ที่สมบูรณ์ คำแนะนำในการติดตั้ง และการสนับสนุนทางเทคนิคระยะไกล ซึ่งช่วยลดภาระงานการประกอบและการสอบเทียบนอกสถานที่ได้อย่างมาก และลดระยะเวลาการปรับปรุงสายการผลิตอัจฉริยะที่ยืดหยุ่นสำหรับองค์กรการผลิตแบบแยกส่วน
เหตุผลในการออกแบบโมดูลแบบบูรณาการ
เนื่องจากการผลิตเปลี่ยนไปสู่โหมดการผลิตแบบหลายความหลากหลายและแบบชุดเล็ก สายการผลิตอัตโนมัติจำนวนมากขึ้นจึงต้องการหุ่นยนต์อุตสาหกรรมตัวเดียวเพื่อทำงานหยิบจับหลายๆ ชิ้นให้เสร็จสิ้น
โดยทั่วไปแล้ว ผู้รวมระบบจะซื้อดิสก์แบบเปลี่ยนเร็วและมือจับแบบนิวแมติกแยกจากกัน โดยประกอบเข้าด้วยกันบนหน้าแปลนหุ่นยนต์ระหว่างการทดสอบภาคสนาม
โซลูชันนี้นำมาซึ่งปัญหาที่ซ่อนอยู่มากมาย:
1. หน้าแปลนผสมพันธุ์หลายตัวซ้อนพิกัดความคลาดเคลื่อนของมิติ ส่งผลให้ความแม่นยำในการกำหนดตำแหน่งซ้ำโดยรวมลดลง
2. ท่ออากาศภายนอกที่เปิดเผยได้รับความเสียหายจากการเสียดสีระหว่างรอบการเปลี่ยนเครื่องมือบ่อยครั้ง
3. ต้องใช้เวลาทำงานเป็นจำนวนมากในการประกอบและสอบเทียบที่ไซต์งาน
โมดูลมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ N160 ได้รับการพัฒนาขึ้นเพื่อแก้ไขจุดยุ่งยากในทางปฏิบัติที่กล่าวมาข้างต้น JWGRIP รวมกลไกการล็อคแบบเปลี่ยนเร็ว ช่องวงจรแก๊ส และขากรรไกรจับแบบขนานเข้าไว้ในโมดูลขนาดกะทัดรัดชุดเดียว
ทั้งชุดแบ่งออกเป็น:
① ฐานด้านหุ่นยนต์ (ติดตั้งอย่างถาวรบนหน้าแปลนหุ่นยนต์)
② โมดูลมือจับด้านข้างเครื่องมือแบบเปลี่ยนได้
หลังจากการติดตั้งฐานด้านหุ่นยนต์บนหน้าแปลนหุ่นยนต์เพียงครั้งเดียว หุ่นยนต์สามารถเสร็จสิ้นการสลับเครื่องมืออัตโนมัติโดยการเชื่อมต่อโมดูลด้านเครื่องมือต่างๆ โดยไม่ต้องถอดชิ้นส่วนหน้าแปลนซ้ำๆ ที่ไซต์งาน
โมดูลมือจับแบบเปลี่ยนด่วนสำหรับหุ่นยนต์ N160 มาตรฐานในสต็อกครอบคลุมเกรดแรงจับหลายระดับ ซึ่งสามารถจับคู่กับหุ่นยนต์อุตสาหกรรมหกแกนกระแสหลักและหุ่นยนต์ร่วมปฏิบัติงานส่วนใหญ่ได้ สำหรับโครงการที่มีเงื่อนไขพิเศษ สามารถเปิดใช้งานบริการแบบกำหนดเองและ OEM ได้ ไม่ว่าจะเป็นการทดลองซื้อชุดเล็กหรือสั่งซื้อจำนวนมาก ลูกค้าสามารถรับการสนับสนุนด้านราคาโรงงานจากช่องทางการจัดหาโดยตรงของโรงงานของเรา
คำจำกัดความของผลิตภัณฑ์และองค์ประกอบหลัก
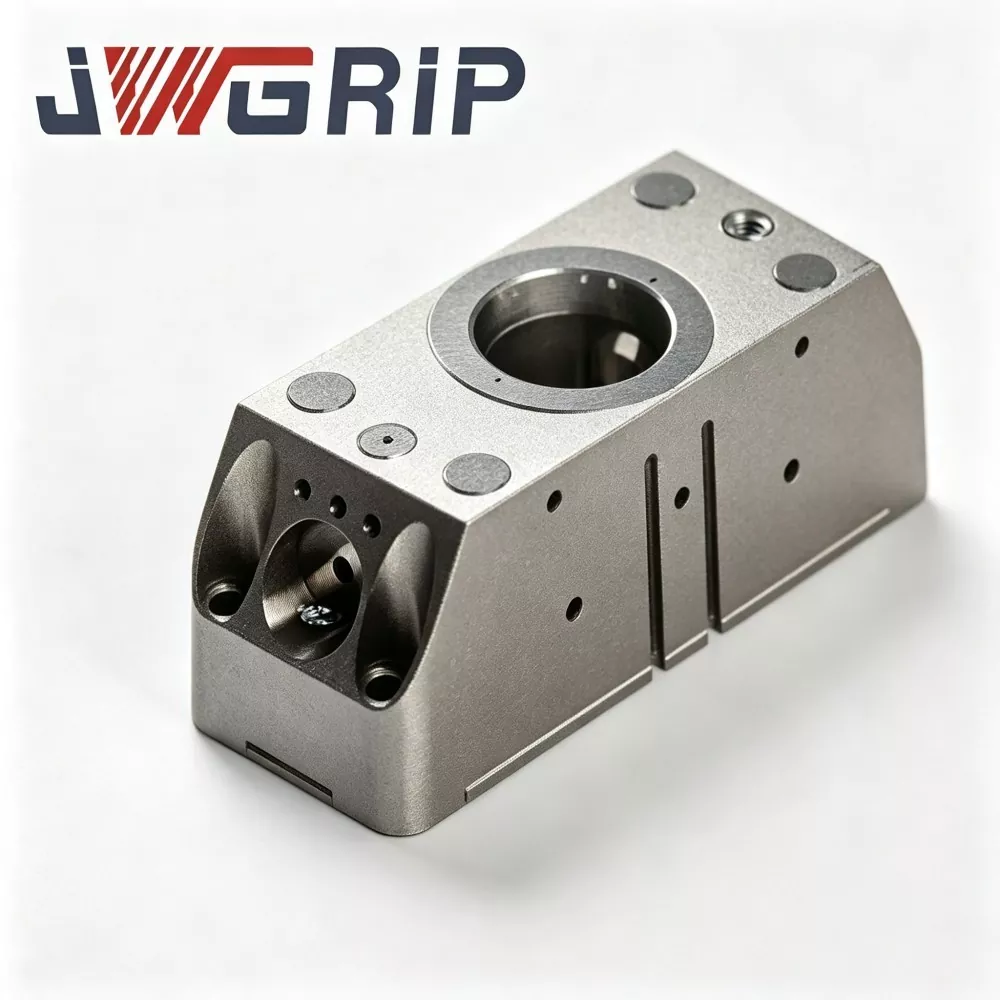
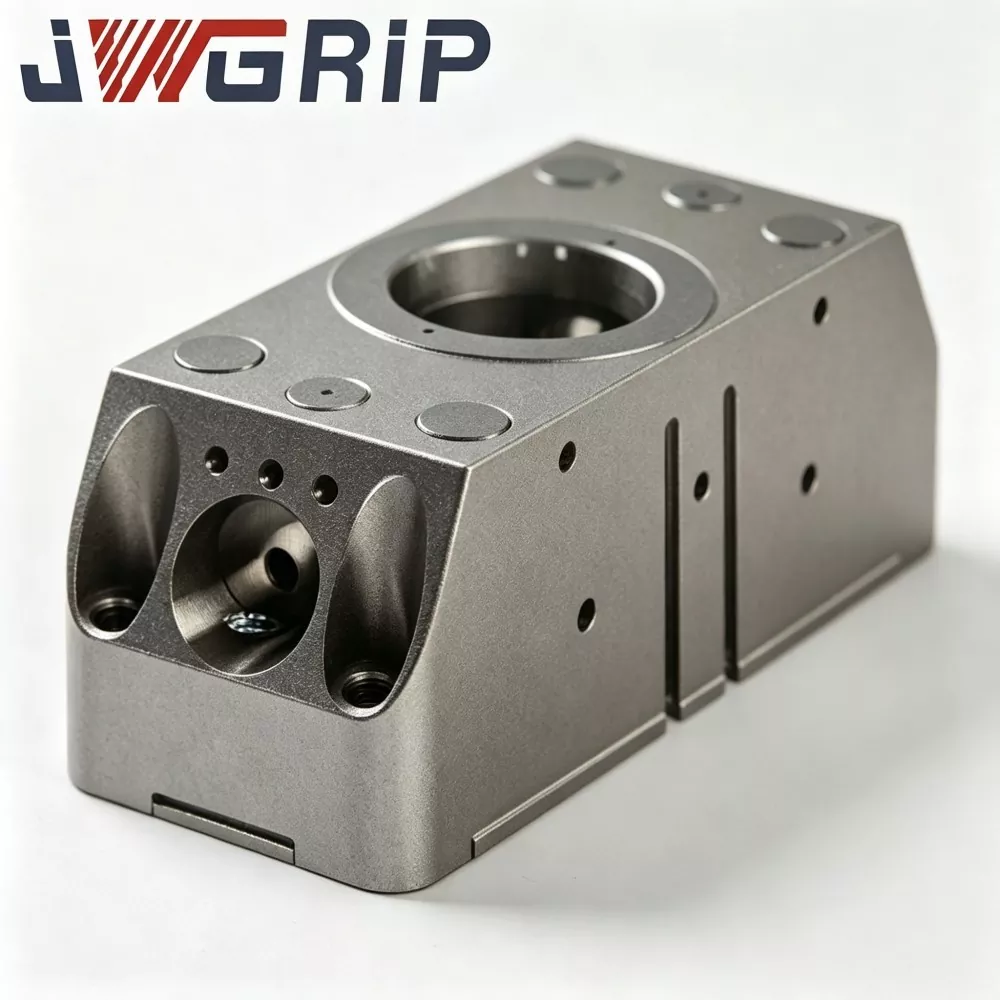
โมดูลมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ N160 เป็นตัวจับปลายหุ่นยนต์แบบผสานรวมที่ผสมผสานอินเทอร์เฟซแบบเปลี่ยนเร็วของหุ่นยนต์เข้ากับมือจับแบบนิวแมติกแบบขนานเข้าด้วยกัน แตกต่างจากส่วนประกอบแยกที่ต้องประกอบรองที่ไซต์งานของลูกค้า แต่ละโมดูล N160 Robot Quick-Change Gripper เสร็จสิ้นการประกอบ การแก้ไขข้อบกพร่องของวงจรอากาศ และการทดสอบประสิทธิภาพแบบวนรอบภายในโรงงาน JWGRIP ก่อนส่งมอบ
รายละเอียดองค์ประกอบหลัก:
1. ฐานหลักด้านหุ่นยนต์และยึดเข้ากับหน้าแปลนเอาท์พุตของหุ่นยนต์อย่างถาวร ประกอบด้วย: - ช่องทางเข้าแบบนิวแมติก - ชุดขับเคลื่อนการล็อคด้วยกลไก - เซ็นเซอร์ป้อนกลับสถานะในตัว
ส่วนประกอบนี้ติดตั้งอยู่บนแขนหุ่นยนต์โดยไม่ต้องถอดชิ้นส่วนบ่อยครั้ง
2. โมดูลมือจับทาสด้านข้างเครื่องมือ หน่วยการทำงานแบบเปลี่ยนได้ ซึ่งรวมถึง: - เฟืองล็อคโลหะผสม - รูเข็มระบุตำแหน่งที่มีความแม่นยำสูง - ทางเดินก๊าซในตัวในตัว - ปากจับแบบขนาน
สามารถเตรียมโมดูลด้านเครื่องมือหลายชุดซึ่งมีโปรไฟล์ขากรรไกร แรงจับ และระยะชักที่แตกต่างกันสำหรับชิ้นงานที่แตกต่างกัน
ขั้นตอนการทำงาน:
เมื่อหุ่นยนต์เคลื่อนไปยังที่วางเครื่องมือ อากาศอัดจะขับเคลื่อนเฟืองล็อคแบบกลไกภายในฐานด้านข้างหุ่นยนต์เพื่อประกอบเข้ากับชุดเฟืองฝั่งเครื่องมือ - หมุดกำหนดตำแหน่งที่มีความแม่นยำสูงทำให้ทราบตำแหน่งที่มีความแม่นยำสูง - ทางเดินก๊าซภายในมีการเชื่อมต่อแบบนิวแมติกอย่างสมบูรณ์สำหรับการขับขี่ของกริปเปอร์ - เซ็นเซอร์ป้อนสัญญาณแบบเรียลไทม์เพื่อล็อคและปลดล็อคกลับไปยังตัวควบคุมหุ่นยนต์เพื่อให้เกิดการควบคุมการเชื่อมต่อที่ปลอดภัย
ผู้ผลิตโมดูลมือจับแบบเปลี่ยนด่วนสำหรับหุ่นยนต์ N160 หลายรายจัดหาเฉพาะชิ้นส่วนอะไหล่ที่แยกกันเท่านั้น ปล่อยให้ผู้ประกอบเป็นงานประกอบและควบคุมความคลาดเคลื่อน การออกแบบแบบบูรณาการของเราจะถ่ายทอดความเสี่ยงที่เกี่ยวข้องกับการประกอบส่วนใหญ่ไปยังการเชื่อมโยงการผลิตในโรงงาน ช่วยลดความไม่แน่นอนสำหรับโครงการของผู้ใช้ปลายทาง
ประสิทธิภาพหลักและคุณสมบัติโครงสร้าง
1. โครงสร้างโมดูลาร์แบบรวมเพื่อลดการซ้อนของพิกัดความเผื่อ
โมดูลมือจับแบบเปลี่ยนเร็วสำหรับหุ่นยนต์ N160 ขั้นสูงจะยกเลิกหน้าแปลนการเปลี่ยนระหว่างกลางระหว่างจานแบบเปลี่ยนเร็วกับมือจับ พื้นผิวการจับคู่คีย์ได้รับการประมวลผลและปรับเทียบภายในโรงงาน ความแม่นยำในการวางตำแหน่งซ้ำหลังจากเชื่อมต่อสามารถเข้าถึง ≤±0.010 มม. ทำให้มั่นใจได้ถึงความแม่นยำในการจับที่มั่นคงสำหรับฉากการประกอบที่มีความแม่นยำสูง
2. การล็อคตัวเองด้วยกลไกในตัวและการเชื่อมต่อสัญญาณไฟฟ้า
ปฏิบัติตามข้อกำหนดด้านความปลอดภัยทางกลของ CE แม้ว่าแหล่งอากาศอัดจะถูกตัดออกโดยไม่ได้ตั้งใจในกระบวนการทำงาน ฟันล็อคแบบกลไกจะยังคงมีสถานะเป็นตาข่ายเพื่อป้องกันไม่ให้โมดูลด้านเครื่องมือหล่น หุ่นยนต์สามารถดำเนินการคำสั่งการเคลื่อนไหวได้หลังจากที่ได้รับสัญญาณตอบรับ "ล็อคเต็มที่" จากเซ็นเซอร์เท่านั้น จึงทำให้มีการป้องกันด้านความปลอดภัยสำหรับโรงงานที่ไร้คนควบคุม
3. โครงร่างวงจรก๊าซภายในแบบฝัง
ช่องแก๊สถูกฝังอยู่ในตัวเรือนโมดูลแทนที่จะเป็นท่อเปลือยภายนอก - ลดความเสี่ยงการสึกกร่อนของท่อที่เกิดจากการเคลื่อนตัวเปลี่ยนเครื่องมือบ่อยครั้ง - ลดโอกาสที่จะเกิดความล้มเหลวจากการรั่วไหลของอากาศและการคลายตัวของข้อต่อในการผลิตแบบวงจรในระยะยาว
4. การออกแบบชิ้นส่วนสวมแบบโมดูลาร์บำรุงรักษาง่าย
ส่วนประกอบสิ้นเปลืองที่สำคัญ ได้แก่ วงแหวนซีล บล็อกเลื่อนนำทาง และปลอกหมุดกำหนดตำแหน่ง ใช้การออกแบบโมดูลาร์อิสระ เมื่อทำการบำรุงรักษาตามปกติ ผู้ใช้จะเปลี่ยนเฉพาะชิ้นส่วนที่สึกหรอในท้องถิ่นเท่านั้น โดยไม่ต้องถอดโมดูลทั้งหมดออกจากหน้าแปลนหุ่นยนต์ ช่วยลดระยะเวลาการหยุดทำงานของการบำรุงรักษาอุปกรณ์
5. ความเข้ากันได้ในวงกว้างและการสนับสนุนแบบกำหนดเองที่ยืดหยุ่น
โมดูลมือจับแบบเปลี่ยนด่วนสำหรับหุ่นยนต์ N160 มาตรฐานในสต็อก ปรับให้เหมาะกับหุ่นยนต์อุตสาหกรรมและหุ่นยนต์ร่วมปฏิบัติงานกระแสหลักส่วนใหญ่ เมื่อเผชิญกับรูปทรงขากรรไกรแบบพิเศษ ระยะชักขนาดใหญ่พิเศษ รูปแบบรูยึดแบบพิเศษ หรือข้อกำหนดการป้องกันการกัดกร่อน สามารถปรับแต่งบริการ OEM ได้
6. การตรวจสอบก่อนส่งมอบจากโรงงานอย่างเข้มงวด
ในฐานะซัพพลายเออร์โมดูลมือจับแบบเปลี่ยนด่วนของหุ่นยนต์ N160 มืออาชีพ ผลิตภัณฑ์สำเร็จรูปทุกชิ้นจะต้องผ่าน: การตรวจจับแรงจับ การตรวจสอบความแน่นของอากาศ การล็อค-ปลดล็อคนับพันครั้ง และการทดสอบวงจรการเปิด-ปิดของมือจับ
การตรวจสอบคุณภาพ
1. การตรวจสอบวัตถุดิบขาเข้า
การทดสอบองค์ประกอบทางเคมีและความแข็งสำหรับแท่งดิบอลูมิเนียมอัลลอยด์และโลหะผสมเหล็ก ปฏิเสธวัตถุดิบที่ไม่มีคุณสมบัติเหมาะสม
2. การกลึงหยาบและการตัดเฉือน CNC ขั้นสุดท้าย
ตัวเรือนกระบวนการ เฟืองล็อค ฐานขากรรไกร และส่วนประกอบการกำหนดตำแหน่ง การควบคุมความทนทานต่อมิติที่เข้มงวด
3. การรักษาความร้อนด้วยสุญญากาศและการรักษาพื้นผิว
แกนล็อคโลหะผสมเหล็กดับและอารมณ์และหมุดระบุตำแหน่งเพื่อความแข็งสูงและทนต่อการสึกหรอ ตัวเรือนอลูมิเนียมอัลลอยด์แบบฮาร์ดอโนไดซ์
4. การบดที่แม่นยำ
สำหรับพื้นผิว Datum หลักและรูเข็ม รับประกันความหยาบของพื้นผิวและความทนทานต่อขนาด
5. ขั้นตอนการประกอบ
ประกอบชุดล็อค ชิ้นส่วนนำทางแบบเลื่อน วงแหวนซีล และเซ็นเซอร์ในตัว เค้าโครงวงจรก๊าซภายในที่สมบูรณ์
6. การทดสอบล่วงหน้าผลิตภัณฑ์กึ่งสำเร็จรูป
การตรวจสอบความหนาแน่นของอากาศ การสอบเทียบแรงจับ การแก้ไขจุดบกพร่องการดำเนินการ และการตรวจสอบสัญญาณตอบรับ
7. การทดสอบความล้าของโหลดแบบวนรอบ
โมดูลมือจับแบบเปลี่ยนด่วนของหุ่นยนต์ N160 ทุกโมดูลจะมีรอบการล็อค-ปลดล็อคและการเปิด-ปิดของมือจับนับพันครั้งภายใต้ภาระงานจำลอง ผลิตภัณฑ์ที่ล้มเหลวจะถูกนำกลับมาทำใหม่
8. การตรวจสอบขั้นสุดท้าย การทำเครื่องหมายหมายเลขซีเรียล และคลังสินค้า
ผลิตภัณฑ์ที่ผ่านการรับรองกลายเป็นโมดูลมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ N160 ในสต็อก
สถานการณ์การใช้งานหลายอุตสาหกรรม
1. การประกอบส่วนประกอบพลังงานใหม่
การซ้อนเซลล์แบตเตอรี่ การจัดการโมดูล การประกอบตัวเชื่อมต่อ การออกแบบโมดูลแบบรวมช่วยหลีกเลี่ยงการสะสมของพิกัดความเผื่อ ทำให้มั่นใจถึงตำแหน่งการจับที่แม่นยำสำหรับส่วนประกอบพลังงานใหม่ที่มีมูลค่าสูง
2. การจัดการชิ้นส่วนขนาดเล็กของยานยนต์
ชิ้นส่วนเครื่องยนต์ขนาดเล็ก ตัวยึด ชิ้นส่วนภายในที่เป็นพลาสติก การเปลี่ยนเครื่องมืออัตโนมัติที่รวดเร็วรองรับสายการประกอบยานยนต์แบบผสม
3. การจับชิ้นงานที่มีความแม่นยำ 3C
ส่วนประกอบโทรศัพท์มือถือ เคสโน้ตบุ๊ก ขั้วต่ออิเล็กทรอนิกส์ ความแม่นยำในการวางตำแหน่งซ้ำ ≤±0.010 มม. ตอบสนองข้อกำหนดการประกอบ 3C ที่มีความแม่นยำสูง
4. การคัดแยกส่วนประกอบเครื่องใช้ในครัวเรือน
เปลือกพลาสติก ขายึดโลหะ ส่วนประกอบมอเตอร์ โมดูลด้านเครื่องมือหลายโมดูลที่มีโปรไฟล์ขากรรไกรที่แตกต่างกันจะปรับให้เข้ากับรูปทรงของชิ้นส่วนเครื่องใช้ในครัวเรือนที่หลากหลาย
5. สถานีอัตโนมัติแบบยืดหยุ่นทั่วไป
สายการผลิตชุดเล็กที่หลากหลายและหลากหลายต้องใช้หุ่นยนต์ตัวเดียวในการจัดการชิ้นส่วนหลายประเภท โมดูลรวมที่ประกอบไว้ล่วงหน้าช่วยลดระยะเวลารอบการทดสอบการทำงานของสถานีได้อย่างมาก
ประเด็นสำคัญในการติดตั้งและการว่าจ้าง
1. ติดตั้งฐานหลักด้านหุ่นยนต์เข้ากับหน้าแปลนหุ่นยนต์ ขันสลักเกลียวยึดให้แน่นตามค่าแรงบิดที่ระบุไว้ในเอกสารอย่างเป็นทางการ หลีกเลี่ยงการขันแน่นเกินแรงบิดซึ่งอาจทำให้เกิดการเสียรูปเล็กน้อยของตัวฐาน
2. เตรียมที่วางเครื่องมือสำหรับวางโมดูลมือจับด้านข้างเครื่องมือที่ไม่ได้ใช้งาน รับประกันความแม่นยำของการวางตำแหน่งที่วางเครื่องมือเพื่อรองรับการเชื่อมต่ออัตโนมัติที่เสถียร
3. การเชื่อมต่อวงจรนิวแมติกที่สมบูรณ์สำหรับฐานด้านหุ่นยนต์ ติดตั้งชุดควบคุมความดันตัวกรองอากาศที่ส่วนหน้าของช่องอากาศอัด ปรับแรงดันอากาศในการทำงานให้คงที่ภายใน 0.5-0.7 MPa
4. เชื่อมต่อสายสัญญาณเซ็นเซอร์เข้ากับพอร์ต IO ของ robot-PLC ตรวจสอบตรรกะสถานะล็อค-ข้อเสนอแนะ-สัญญาณ กำหนดค่าลอจิกการเคลื่อนที่-อินเตอร์ล็อคของหุ่นยนต์: หุ่นยนต์จะต้องไม่ทำการเคลื่อนที่ด้วยความเร็วสูง เว้นแต่จะได้รับสัญญาณ "ล็อคเต็มที่"
5. ดำเนินการจำลองการเชื่อมต่อโหมดเขย่าเบา ๆ ด้วยตนเองก่อนที่จะสร้างวงจรอัตโนมัติ ตรวจสอบความราบรื่นของการเชื่อมต่อ ความหนาแน่นของอากาศ และความถูกต้องของสัญญาณตอบรับ ขจัดความเสี่ยงจากการรบกวนทางกล
6. คอมไพล์รูทีนย่อยการเปลี่ยนเครื่องมือโปรแกรมโรบ็อต กำหนดระยะเข้าใกล้ที่ปลอดภัยและพารามิเตอร์ความเร็วการเชื่อมต่อ หลีกเลี่ยงการชนกันด้วยความเร็วสูงระหว่างฐานหลักและโมดูลทาส
การจัดซื้อจัดจ้างและการประเมินโครงการ
ค่าหลักของโมดูลกริปเปอร์เปลี่ยนหุ่นยนต์อย่างรวดเร็วของ JWGRIP N160:
① การออกแบบตัวเดียวแบบบูรณาการที่ผสานอินเทอร์เฟซที่เปลี่ยนแปลงอย่างรวดเร็วและกริปเปอร์แบบขนาน ช่วยลดการซ้อนค่าความคลาดเคลื่อนของหน้าแปลนขั้นกลาง
② ≤±0.010 มม. ความแม่นยำในการวางตำแหน่งซ้ำ
3 กลไกล็อคตัวเองด้วยกลไก + กลไกความปลอดภัยคู่สัญญาณไฟฟ้า เป็นไปตามมาตรฐาน CE
④ รูปแบบวงจรก๊าซภายในแบบฝัง หลีกเลี่ยงการเสียดสีของท่อภายนอก
⑤ ชิ้นส่วนที่สวมใส่แบบถอดเปลี่ยนได้แบบโมดูลาร์ ค่าบำรุงรักษาต่ำ
⑥ เมทริกซ์ผลิตภัณฑ์เกรดแรงยึดจับหลายระดับ เข้ากันได้กับหุ่นยนต์อุตสาหกรรมและหุ่นยนต์ร่วมปฏิบัติงานกระแสหลัก
⑦ การผลิตแบบเต็มรูปแบบภายในองค์กร การตรวจสอบวงจรก่อนการส่งมอบอย่างเข้มงวด
ช่วยแก้ปัญหาคอขวดของสถานีอัตโนมัติที่สำคัญ:
พิกัดความเผื่อสะสมจากจานเปลี่ยนเร็วแบบแยกส่วน + ชุดอุปกรณ์มือจับ
ใช้เวลาในการประกอบและสอบเทียบที่ไซต์งานนาน
การสึกกร่อนของท่ออากาศภายนอกและความล้มเหลวของการรั่วไหลของอากาศ
ความเสี่ยงด้านความปลอดภัยของเครื่องมือหล่นเนื่องจากการสูญเสียการจ่ายอากาศ
ค่าบำรุงรักษาสูงจากชิ้นส่วนที่สึกหรอแบบไม่แยกส่วน
การแจ้งเตือนการประเมินโครงการ:
1. ยืนยันขนาดหน้าแปลนหุ่นยนต์จริงและพิกัดโหลดที่ต้องการ (พิจารณาโหลดแรงกระแทกแบบไดนามิก ไม่ใช่แค่น้ำหนักคงที่ของมือจับ + ชิ้นงาน) สำรองส่วนต่างด้านความปลอดภัยที่เพียงพอ
2. ชี้แจงข้อกำหนดของเกรดแรงจับ ระยะเปิดของขากรรไกร และโปรไฟล์ของขากรรไกรสำหรับชิ้นงานเป้าหมาย
3. ตรวจสอบคุณภาพของแหล่งอากาศอัดและความเสถียรของแรงดันในโรงงาน แนะนำให้ใช้ตัวควบคุมแรงดันของตัวกรองอากาศร่วมกันหากแรงดันผันผวนอย่างรุนแรง
4. ยืนยันเงื่อนไขทรัพยากร IO ของ robot-PLC สำหรับการรับสัญญาณสถานะล็อค JWGRIP ให้บริการเอกสารอินเทอร์เฟซทางไฟฟ้าฟรี
5. เวอร์ชันสต็อกมาตรฐานมีการจัดส่งที่รวดเร็ว นำบริการที่กำหนดเอง/OEM มาใช้กับหน้าแปลนพิเศษ เกรดการปิดผนึกพิเศษ (อัปเกรด IP) โปรไฟล์กรามพิเศษ หรือข้อกำหนดระยะชักขนาดใหญ่พิเศษ
คำถามที่พบบ่อย
คำถามที่ 1: โมดูลกริปเปอร์แบบเปลี่ยนเร็วสำหรับหุ่นยนต์ N160 สามารถสลับเครื่องมืออัตโนมัติเต็มรูปแบบโดยไม่ต้องถอดสลักเกลียวด้วยตนเองได้หรือไม่
ใช่. โมดูลมือจับแบบเปลี่ยนด่วนสำหรับหุ่นยนต์ N160 ตอบสนองต่อสัญญาณควบคุมนิวแมติกจากระบบหุ่นยนต์และทำการล็อค-ปลดล็อคโดยอัตโนมัติ ตรรกะการสลับเครื่องมือสามารถรวมเข้ากับโปรแกรมหุ่นยนต์ได้ จำเป็นต้องจัดเตรียมชั้นวางเครื่องมือสำหรับวางโมดูลด้านเครื่องมือที่ไม่ได้ใช้งานที่ไซต์งาน
คำถามที่ 2: ฉันจำเป็นต้องปรับเทียบพิกัดขนาดใหญ่อีกครั้งทุกครั้งที่สลับโมดูลฝั่งเครื่องมือหรือไม่
ภายใต้เงื่อนไขการติดตั้งที่ถูกต้อง ความแม่นยำของตำแหน่งซ้ำ ≤±0.010 มม. ไม่จำเป็นต้องปรับเทียบซ้ำขนาดใหญ่ การปรับแต่งเล็กๆ น้อยๆ สามารถทำได้เสร็จสิ้นระหว่างการทดสอบการเดินเครื่องครั้งแรก
คำถามที่ 3: หน้าแปลนหุ่นยนต์ของฉันไม่ได้มาตรฐาน ฉันสามารถใช้โมดูลกริปเปอร์แบบเปลี่ยนเร็วของหุ่นยนต์ N160 ได้หรือไม่
โมดูลมือจับแบบเปลี่ยนด่วนสำหรับหุ่นยนต์ N160 รุ่นในสต็อกเหมาะกับหน้าแปลนหุ่นยนต์ทั่วไป สำหรับอินเทอร์เฟซที่ไม่ได้มาตรฐาน บริการที่กำหนดเองและ OEM สามารถปรับเปลี่ยนหน้าแปลนยึดตามแบบของลูกค้าได้
คำถามที่ 4: จะเกิดอะไรขึ้นหากการจ่ายอากาศตัดโดยไม่ได้ตั้งใจในการเคลื่อนไหวของหุ่นยนต์?
มีโครงสร้างล็อคตัวเองด้วยกลไกในตัว แม้ลมอัดจะหายไป ฟันที่ล็อคก็ยังคงเป็นตาข่ายเพื่อป้องกันโมดูลด้านเครื่องมือหล่น การปลดล็อคสามารถทริกเกอร์ได้ก็ต่อเมื่อมีการปลดล็อคสัญญาณและความกดอากาศที่ถูกต้องพร้อมกันเท่านั้น
คำถามที่ 5: ฉันควรปฏิบัติตามรอบการบำรุงรักษาใดสำหรับโมดูลมือจับแบบเปลี่ยนด่วนของหุ่นยนต์ N160
ภายใต้การผลิตต่อเนื่องตลอด 24 ชั่วโมง ให้ตรวจสอบชิ้นส่วนสิ้นเปลืองทุกๆ 250,000 รอบ ทำความสะอาดพื้นผิวข้อมูล และเพิ่มจาระบีป้องกันการสึกหรอ ลดระยะเวลาการบำรุงรักษาสำหรับโรงปฏิบัติงานที่มีฝุ่นหนา
คำถามที่ 6: โมดูลมือจับแบบเปลี่ยนเร็วของหุ่นยนต์ N160 สามารถทำงานภายใต้เวิร์คช็อปที่เสี่ยงต่อการกระเซ็นได้หรือไม่
รุ่นมาตรฐานถึงเกรด IP53 เหมาะสำหรับการประชุมเชิงปฏิบัติการทั่วไป สำหรับสภาพแวดล้อมที่อาจกระเด็นใส่ มีความชื้นสูงและมีฤทธิ์กัดกร่อนเล็กน้อย ให้เลือกโมดูลมือจับแบบเปลี่ยนด่วนสำหรับหุ่นยนต์ N160 ที่ปรับแต่งพร้อมการซีลและการป้องกันการกัดกร่อนที่อัปเกรดแล้ว
ส่งคำถาม
ข้อมูลติดต่อ
-
ที่อยู่
เลขที่ 44 ถนนผู้ประกอบการ Daning เมือง Humen เมืองตงกวน มณฑลกวางตุ้ง ประเทศจีน
-
โทร
-
อีเมล
ยินดีต้อนรับสู่การส่งคำถามไปที่ JWGRIP ทีมงานด้านเทคนิคและการขายมืออาชีพของเราจะจัดเตรียมอุปกรณ์ติดตั้งฟรี การออกแบบโซลูชันที่ปรับแต่งได้ และการเสนอราคาที่ถูกต้อง
คำแนะนำข่าวสาร